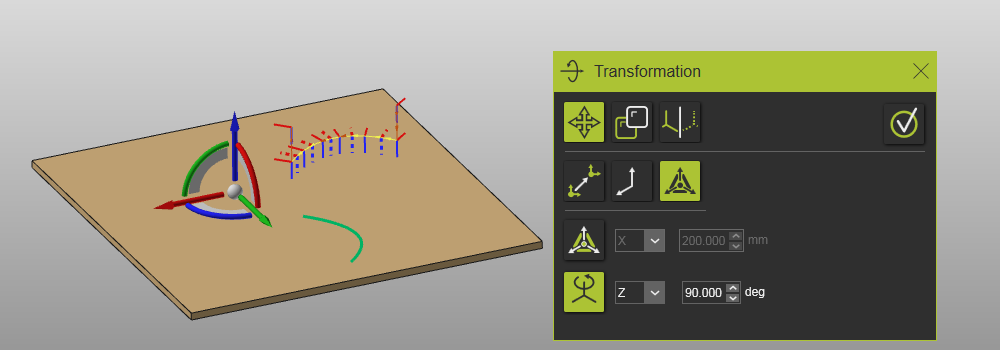
Werkzeugbahnbewegung

Befehl
Mit der Move Transformation wird der Werkzeugweg verschoben.
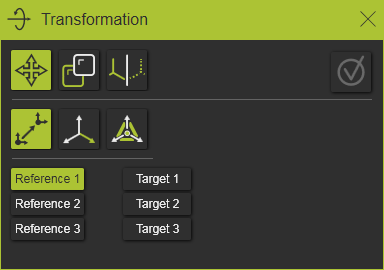
Es gibt nur eine Methode, um die Verschiebungsoperation zu definieren.
Punkt zu Punkt
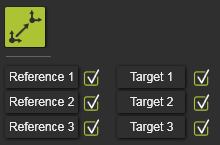
Die Methode arbeitet mit drei Paaren aus der Auswahl eines Referenz- und eines Zielpunkts, um die Transformationsmatrix zu definieren.
Ausgehend vom ersten Referenzpunkt im Bedienfeld muss der entsprechende 3D-Punkt ausgewählt werden, danach ist die passende Zielposition auszuwählen. Jede ausgewählte Referenz- oder Zielposition wird durch eine kleine Kugel dargestellt. Im Bedienfeld selbst wird ein Bestätigungszeichen angezeigt.
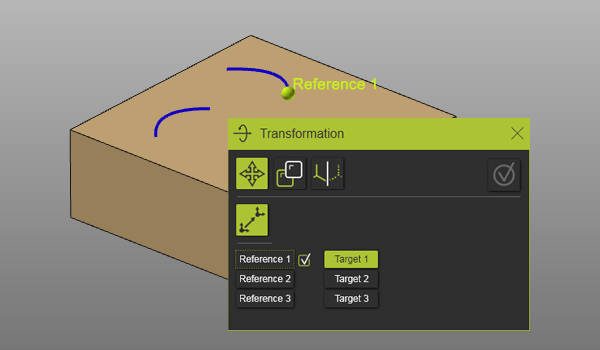
Jedes Paar aus Referenz- und Zielposition erweitert die Transformationsmatrix.
| 1. Paar | Definiert die Translation (Vektor) zwischen der Referenz- und der Zielposition. | 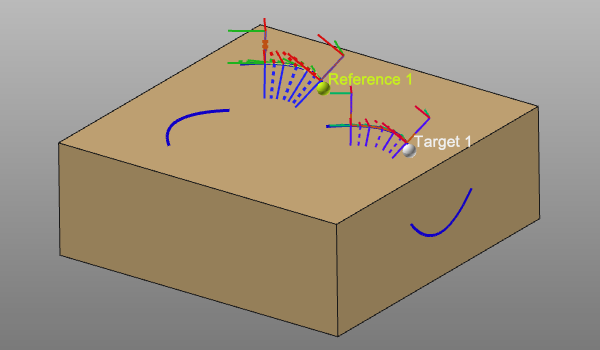 |
| 2. Paar | Definiert die Rotation an der Ziel-Startposition. Der Winkel wird zwischen den Vektoren gemessen, die zwischen Punkt 2 und Punkt 1 erzeugt werden. | 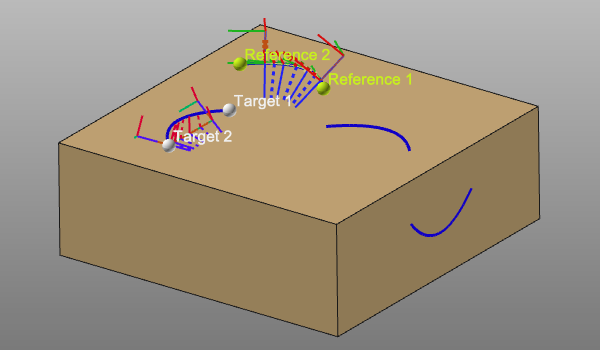 |
| 3. Paar | Definiert eine Achse-zu-Achse-Transformation. Mit Punkt 1 und 2 erzeugt Punkt 3 ein temporäres, lokales System an der Referenz- und Zielposition. | 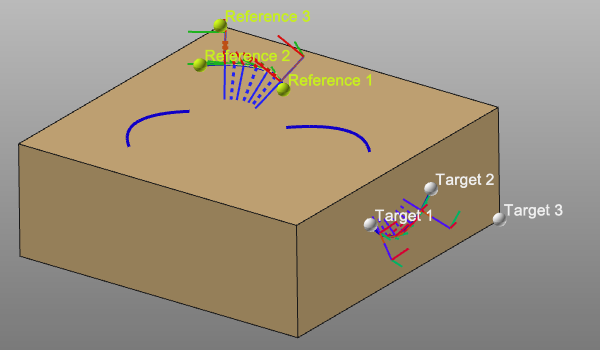 |
Ein Referenz- oder Zielpunkt kann durch Auswahl seines Steuerobjekts im Bedienfeld geändert werden. Der ausgewählte Punkt wird automatisch gelöscht, das Bestätigungszeichen verschwindet, und ein neuer Punkt kann ausgewählt werden, um die Definition erneut abzuschließen.
Rahmen zu Rahmen
Die Methode funktioniert durch die Definition der Transformationsmatrix, einer Kombination aus Translation und Rotation, zwischen zwei ausgewählten Rahmen. Hier können Rahmen und Achsensysteme ausgewählt werden. Außerdem muss die Anzahl der Duplikationen festgelegt werden. Anschließend kann die Duplikation ausgeführt werden.
Im Steuerfeld der Referenz und des Ziels erscheint der Name des ausgewählten Rahmens. Diese Referenz oder dieses Ziel kann durch erneutes Auswählen des Steuerfelds geändert und ein anderer Rahmen oder Achsensystem ausgewählt werden.
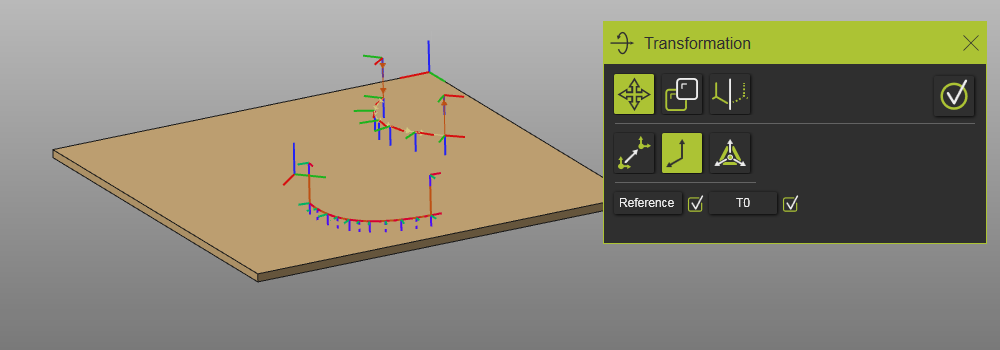
Manipulatorposition
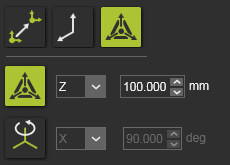
Die Methode verwendet den Manipulator als Referenz zur Definition der Transformationsmatrix. Der Manipulator selbst kann mit den Koordinaten- und Rotationsparametern positioniert werden. Anschließend wird die Transformation definiert. Es wird eine Translation oder eine Rotation unterstützt, die durch Drücken des entsprechenden Symbols im Bedienfeld ausgewählt werden kann.

Die Translation wird definiert durch:
 | Translationsrichtung Die (Manipulator-)Referenzrichtung kann aus der Dropdown-Liste ausgewählt werden. Die Translation kann in zwei Richtungen definiert werden. |
 | Wert Der Verschiebungsabstand. |
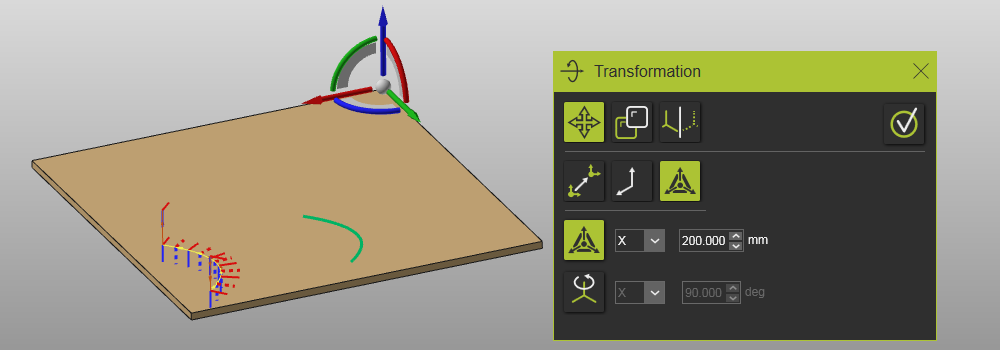

Die Rotation wird definiert durch:
| Rotationsachse Die (Manipulator-)Referenzachse kann aus der Dropdown-Liste ausgewählt werden. |
 | Wert Der Rotationswinkel. |