3-Punkt-Kalibrierung

Kalibrierung
Die Drei-Punkt-Kalibrierung wird verwendet, um ein Werkstück oder eine Ressource, z. B. eine Vorrichtung, korrekt in der virtuellen Arbeitszelle zu positionieren. Die Kalibrierung basiert auf einer exakten mathematischen Methode, bei der 3 statische Punkte am Bauteil verwendet werden, die am realen Teil gemessen und am entsprechenden virtuellen Teil ausgewählt werden können. Die Methode bringt die beiden Punktmengen in Übereinstimmung und verschiebt somit das Bauteil entsprechend.
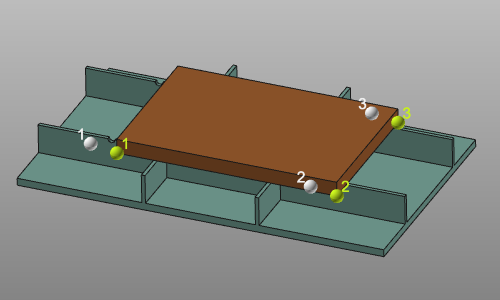
Gemessene Punkte
Die Eingabe für die Kalibrierung besteht aus einem Satz von drei gemessenen Koordinaten. Diese Koordinaten werden üblicherweise aus einer externen Datei importiert, jedoch ist auch eine manuelle Eingabe oder Änderung dieser Werte möglich.
Die Eingabedatei mit den gemessenen Punkten ist eine einfache Textdatei, die zeilenweise eingelesen wird. Sie enthält optional eine erste Zeile mit der Einheitenspezifikation, gefolgt von drei Zeilen mit Koordinaten. Die Koordinatenzeilen müssen genau drei Koordinatenwerte enthalten, die durch Semikolons getrennt sind. Jede Zeile wird als X-, Y- und Z-Koordinate eines einzelnen Punktes interpretiert. Standardmäßig werden diese Punkte im 3D-Raum-Weltkoordinatensystem importiert, es kann jedoch im Dashboard ein anderes Referenzkoordinatensystem definiert werden. Ein Beispiel für eine solche Importdatei ist unten dargestellt.
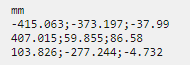
Die Einheit der Koordinaten wird in der ersten Zeile der Datei angegeben. Jede vom Software bekannte Einheit kann hier verwendet werden. Sie kann entweder ausgeschrieben oder als standardisierte Abkürzung dieser Einheit angegeben werden. Fehlt jedoch die Einheit-Zeile in der Datei, werden die Koordinaten mit der systemeigenen Standardeinheit eingelesen.
Das Dezimalzeichen der Koordinate ist unabhängig von Sprache und Regionseinstellungen. Es muss stets ein Punkt ”.” sein.
Obwohl die Einheit in der Importdatei angegeben ist, zeigt das Dashboard die Koordinaten gemäß den aktuellen Systemeinstellungen an. Die Werte werden bei Bedarf entsprechend umgerechnet.
Option für Kalibrierergebnis
Das Ergebnis der Kalibrierung ist eine Transformation der Komponente. Die Art und Weise, wie diese angewendet wird, kann in den Ergebnisoptionen festgelegt werden.
| Ausgangssituation. | 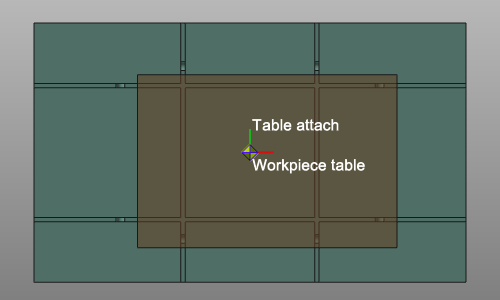 | ||
 | Erstellen Sie einen neuen untergeordneten Adapter | Im Stamm des kalibrierten Bauteils wird ein neuer mechanischer Kindadapter erstellt; CalibPlug. Das Bauteil selbst wird nicht transformiert. Der neue Adapter kann verwendet werden, um das Bauteil gemäß den Kalibrierkoordinaten neu zu positionieren. | 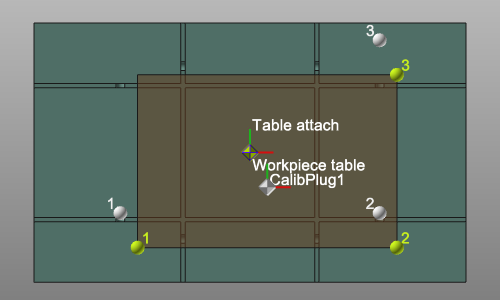 |
| Für die folgenden Ergebnisoptionen muss die Komponente an eine andere angebracht werden; beispielsweise ein Werkstück auf einem Tisch. Der Kind-Adapter der zu kalibrierenden Komponente wurde mit dem Eltern-Adapter der anderen Komponente verbunden. | |||
 | Definieren Sie die Transformation | Die Komponente wird in die kalibrierte Position bewegt, jedoch werden die Adapter nicht verändert. Zwischen den beiden verbundenen Komponenten entsteht ein Versatz. Eine Verbindungslinie zwischen den beiden Adaptern wird angezeigt. | 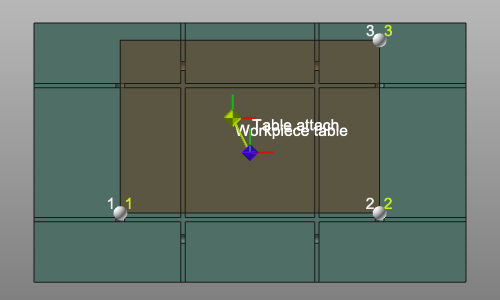 |
 | Verschieben Sie den untergeordneten Adapter | Die Komponente wird in die kalibrierte Position bewegt. Ihr untergeordneter Adapter wird zusammen mit der Transformation verschoben. Dies führt zu einer Änderung der Komponentendefinition, die daher erneut gespeichert werden muss. | 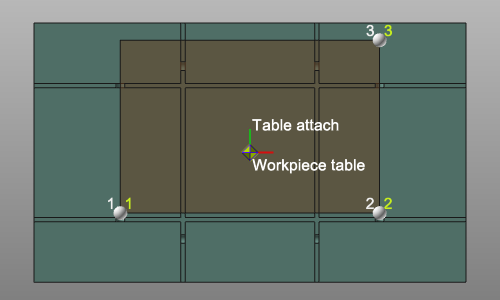 |
 | Bewegen Sie den übergeordneten Adapter | Die Komponente wird in die kalibrierte Position bewegt. Der übergeordnete Adapter der verbundenen Komponente wird zusammen mit der Transformation verschoben. Dies führt zu einer Änderung der Definition dieser verbundenen Komponente. Daher muss diese erneut gespeichert werden. | 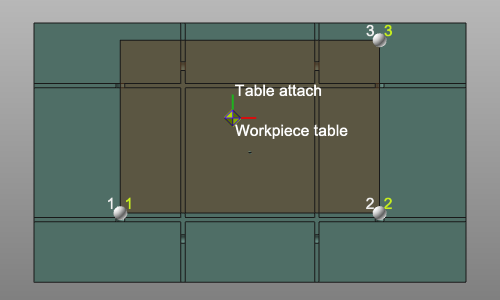 |
