Ungetriebene kinematische Systeme
Ungetriebene kinematische Systeme
Mit dem undriven Gelenk können Untersysteme erstellt werden, um eine realistischere kinematische Simulation der Ressource zu erzeugen. Dies ist jedoch nicht unbegrenzt und beschränkt sich auf eine Reihe möglicher Untersysteme, die FASTSUITE Edition 2 unterstützt und die nach bestimmten Konstruktionsregeln aufgebaut sind. Für alle Untersysteme gilt die Hauptregel, dass sie innerhalb eines bestehenden kinematischen Skeletts erstellt werden, also nicht zwischen zwei kinematischen Skeletten, und dass der Anfang und das Ende des Untersystems ein angetriebenes Gelenk ist.
| System | Kinematische Definition | Konstruktionsregel | |
|---|---|---|---|
| Kardan | Rotationsgelenk Rotationsgelenk | Das erste Gelenk steht senkrecht zum zweiten Gelenk. Die Gelenkachse muss sich schneiden. | |
| Aufhängung TRR | Translationsgelenk Rotationsgelenk Rotationsgelenk | Alle Rotationsachsen müssen parallel sein. Die Translationsachse muss orthogonal zu den Rotationsachsen stehen. Die Translationsachse muss parallel zu einer der Achsen des übergeordneten Gelenks sein, darf jedoch nicht mit dieser identisch sein. | 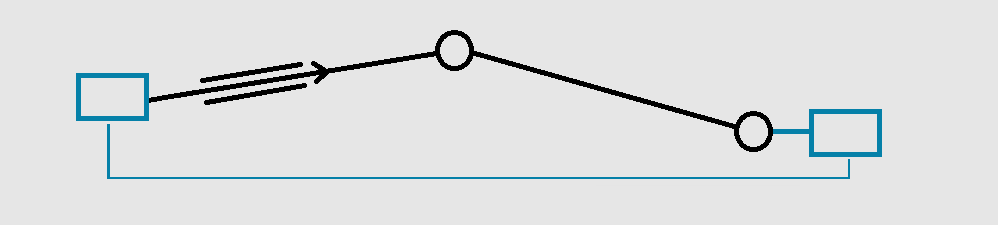 |
| Aufhängung RTR | Rotationsgelenk Translationgelenk Rotationsgelenk | Alle Rotationsachsen müssen parallel sein. Die Translationsachse muss orthogonal zu den Rotationsachsen stehen. Die Translationsachse liegt direkt zwischen der ersten und zweiten Rotationsachse. | 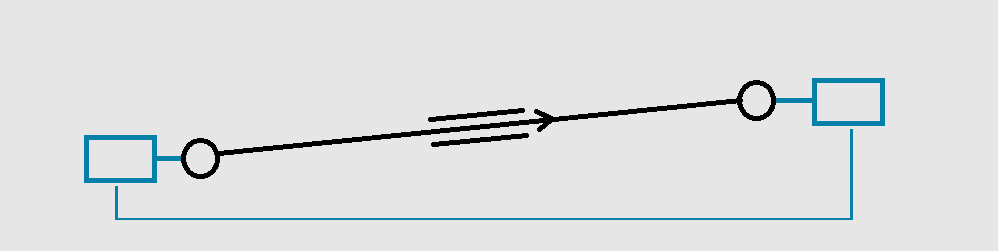 |
| Aufhängung RoTR | Rotationsgelenk Translationgelenk Rotationsgelenk | Alle Rotationsachsen müssen parallel sein. Die Translationsachse muss orthogonal zu den Rotationsachsen stehen. Die Translationsachse zeigt nicht direkt auf die erste Rotationsachse. | 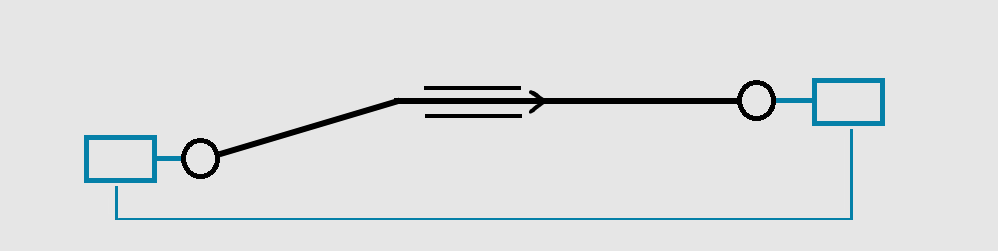 |
| Aufhängung RToR | Rotationsgelenk Translationgelenk Rotationsgelenk | Alle Rotationsachsen müssen parallel sein. Die Translationsachse muss orthogonal zu den Rotationsachsen stehen. Die Translationsachse zeigt nicht direkt auf die zweite Rotationsachse. | 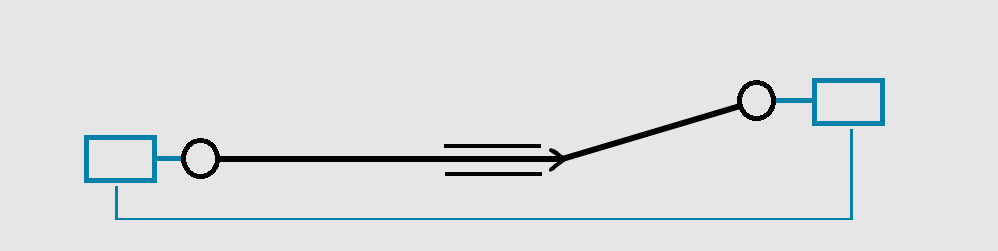 |
| Aufhängung RRT | Rotationsgelenk Rotationsgelenk Translationsgelenk | Alle Rotationsachsen müssen parallel sein. Die Translationsachse muss orthogonal zu den Rotationsachsen stehen. Die Translationsachse muss parallel zu einer der Achsen des übergeordneten Gelenks sein, darf jedoch nicht mit dieser identisch sein. | 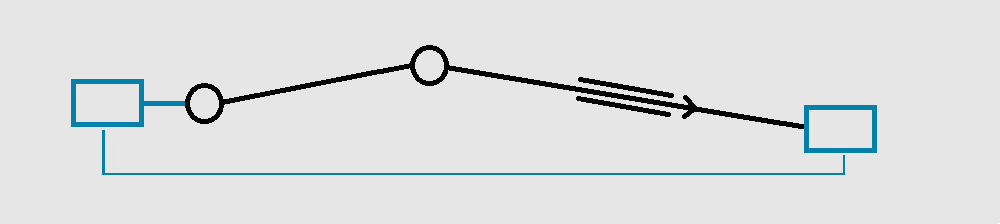 |
| Koppelgetriebe | Rotationsgelenk Rotationsgelenk Rotationsgelenk | Alle drei Rotationsachsen müssen parallel sein. Alle drei Gelenkpositionen müssen unterschiedlich sein. Alle drei Gelenke dürfen weder in der Konstruktion noch während der Bewegung auf einer Linie liegen. | 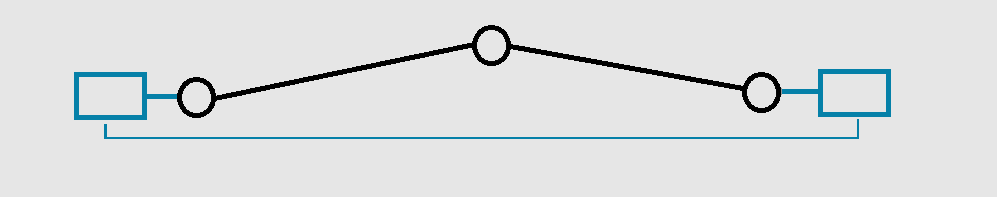 |
Weitere kinematische Referenzinformationen

Was this page helpful?