Akteure
Akteure
Akteure, auch Aktuatoren genannt, sind nicht-physische Objekte, die während der Simulation den Zustand einer Ressource, eines Controllers oder Werkstücks oder den Zustand der Verbindungen zwischen Adaptern verändern. Sie lösen eine Aktion aus. Akteure können an kinematischen Gelenken und Adaptern definiert werden.
FASTSUITE Edition 2 verwendet die folgende Definition, um einen Akteur zu beschreiben:
-
Ein Actor stellt eine mechanische (Bewegungs-)Verbindung zwischen angeschlossenen Ressourcen her.
-
Ein Actor wandelt ein elektrisches Signal in eine mechanische Bewegung um und verfügt über Sensoren, um die verschiedenen Positionen dieser Bewegung zu erfassen.
Beim Entwerfen der Ressource werden diese Aktoren und die zur Steuerung erforderlichen Signale automatisch von der Software erstellt.
Um die Aktoren während der Simulation zu nutzen, muss die Ressource entweder direkt oder indirekt über eine mechanische Verbindung mit einer Ressource, die an einen Controller angeschlossen ist, verbunden sein.
Es unterscheidet ferner zwei Arten von Aktoren:
Adapter-Akteur

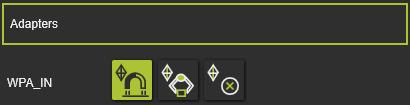
Wie im obigen Beispiel gezeigt, wird ein Adapter-Actor nur an einem mechanischen Steckverbinder (übergeordneter) Adapter der Ressource definiert. Dies ist derzeit auf die Ressourcen der Klassen production und peripheral beschränkt.
Der Zustand des Adapters während der Simulation kann eingestellt werden. Es stehen drei Simulationszustände zur Verfügung.
 | Einrasten | Während der Simulation rastet der Steckeradapter in den Buchsenadapter ein, d. h. die Komponente kann ihre relative Position (und Ausrichtung) zum übergeordneten Bauteil, in das sie eingesteckt wurde, ändern. |
 | Greifen | Während der Simulation behält der Steckeradapter seine relative Position zum Buchsenadapter bei, d. h. die Komponente behält ihre relative Position (und Ausrichtung) zur übergeordneten Komponente, an die sie angeschlossen wurde. |
 | Keine | Während der Simulation bleibt die Verbindung mit dem Steckeradapter unverändert und kann nicht geändert werden. |
Kinematischer Gelenk-Akteur

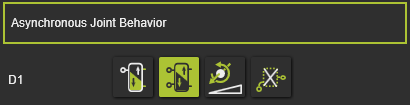
Um ein spezifisches Bewegungs- oder Positionsverhalten einer Ressource zu steuern, können deren kinematische Gelenke als Akteur definiert werden. Ein Beispiel ist im obigen Bild dargestellt.
Ein Gelenk-Akteur verfügt über drei mögliche Verhaltenszustände, von denen einer (der im Dashboard aktiv ausgewählte) während der Simulation verwendet wird:
-
Durch vordefinierte Ausgangspositionen (mindestens zwei Ausgangspositionen erforderlich).
-
Durch einen Gelenkwert.
 | Monostabil | 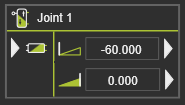 one In-port two sensors, created with the joint limits | The joint moves in the dedicated direction as long as the corresponding input signal does not change. When that signal changes, the joint will move uncontrolled in the opposite direction. The dedicated, active direction of the monostable actor can be inverted with the icon command  |
 | Bi-stabil | 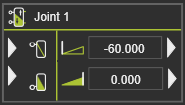 two In-ports, to move the joint in positive and negative direction two sensors, created with the joint limits | Das Gelenk bewegt sich nur in positive Richtung, wenn das Signal des Maximalanschlusses wahr ist. Es bewegt sich nur in die entgegengesetzte Richtung, wenn das Signal des Minimalanschlusses wahr ist. Das Gelenk bewegt sich nicht, wenn beide Signale wahr oder falsch sind. |
 | Gelenkwert |  one In-port with the target value of the joint one sensor to detect the value | Das Gelenk bewegt sich auf den eingestellten Wert zu. |
 | Keine |  | Das Gelenk wird nicht gesteuert. |
