Erstellen Sie das kinematische Skelett

Der Manipulator wird verwendet, um das kinematische Skelett der Ressource zu erstellen. Seine Position und Orientierung werden angewendet, um die Gelenke des Skeletts zu erzeugen.
Da eine Kette kinematischer Gelenke aufgebaut wird und keine zufällige Ansammlung einzelner Elemente, wird das zu erstellende Gelenk stets an ein übergeordnetes Objekt angehängt. Dieses Objekt kann entweder ein weiteres Gelenk oder ein Rahmen sein. Das erste Gelenk der kinematischen Kette hat immer den Wurzelrahmen als übergeordnetes Objekt, unabhängig davon, ob sich das Gelenk selbst an den Koordinaten des Wurzelrahmens befindet oder nicht.
Ein Gelenk wird auf einer Achse eines Rahmens platziert, wobei diese Achse als Bewegungsreferenz für Translation oder Rotation dient. Eine Manipulatorachse wird verwendet, um diesen Referenzrahmen und das zugehörige Gelenk zu erzeugen. Auf dieser Achse muss das Pie-Menü aufgerufen werden, um den erforderlichen Gelenktyp zu erstellen.
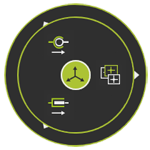


| Wählen Sie den Typ der zu erstellenden kinematischen Verbindung aus. | |
 | Erstellt ein angetriebenes translatorisches Gelenk an der Achse. Oder öffnet das Untermenü. |
 |  undriven driven synchronous  asynchronous |
 | Erstellt ein angetriebenes Rotationsgelenk an der Achse. Oder öffnen Sie das Untermenü. |
| Nach Ausführung des Befehls wurde das Gelenk an der Position des Manipulators erstellt. | |
 |  undriven driven synchronous  asynchronous |
| Translation: Translational | Rotational |
|---|---|
 |  |
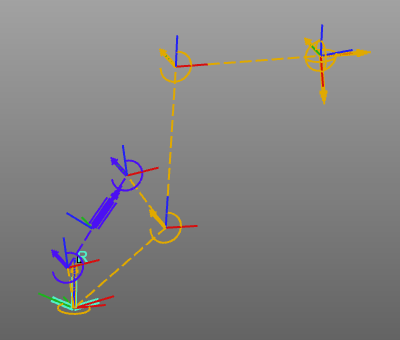
Jedes Mal, wenn ein Gelenk erstellt wird, wird das neue Gelenk aktiv und dient als Elternteil für das anschließend zu erstellende Gelenk. Die Visualisierung eines kinematischen Skeletts ist so eingerichtet, dass eine Verbindungslinie von jedem Gelenk zu seiner übergeordneten Referenz angezeigt wird. Die Farben können in den Einstellungen ausgewählt werden.
Beim Entwerfen eines Robotertyps oder eines anderen Geräts, das angetriebene (synchrone) Gelenke verwendet und inverse Kinematik wird dringend empfohlen, die Vorrichtung zu validieren und sicherzustellen, dass die Ressource Eigenschaften und Bewegungsverhalten tatsächlich das reale physische Gerät darstellen, bevor es in Simulationssituationen.
