Definieren Sie den Steuerungstyp

Die zentrale Kugel des Manipulators öffnet das Pie-Menü, um den Typ des zu erstellenden Controllers festzulegen.
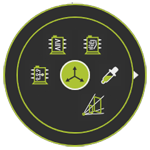
 Manipulator zurücksetzen
 Wählen Sie die Position des Manipulators aus
 Team-Steuerung
 Logikcontroller
 Bewegungscontroller
Steuerungen werden in zwei Hauptklassen eingeteilt.
| Klasse | Beschreibung | |
|---|---|---|
 | Bewegungssteuerung | Controller zur Steuerung der Fertigungsausrüstung. Ist üblicherweise mit einem einzelnen Roboter oder einer Maschine verbunden. |
 | Logikcontroller | Steuert die Logik der Arbeitszelle. Ist üblicherweise mit anderen Bewegungssteuerungen verbunden. |
 | Teamsteuerung | Steuert ein Team von bis zu 16 Bewegungssteuerungen, um eine synchrone und gleichzeitige Simulation mehrerer Roboter- oder Maschinenoperationen auf einer externen Achse zu ermöglichen. |
Nachdem die Steuerungsklasse und/oder der Typ ausgewählt wurde, erstellt die Software die Basisinformationen für diese spezifische Steuerung. Diese bestehen in der Regel aus einem Wurzelrahmen C, einem mechanischen Kindadapter, genannt Mechanical_root_plug, und einem elektrischen Elternadapter, genannt Electrical_root_plug. Der Wurzelrahmen wird am Ursprung des Layout-Dokuments platziert.
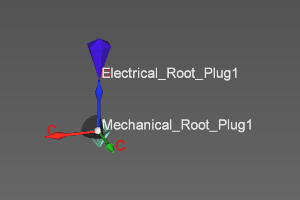
Grundsätzlich wurde der Controller definiert. Mit dem Controller-Dashboard kann seine Hauptdefinition vervollständigt werden.
Was this page helpful?