Gelenkattribute
Gelenkattribute
Der Kinematics-Container öffnet sich mit einer Liste aller im Bauteil definierten Attribute, die durch ihre Namen angezeigt werden. Die Auswahl eines dieser Attribute zeigt dessen Eigenschaften, sortiert in sechs Gruppen. Eine Hervorhebung mit einem Kreuz im 3D-View und das Dashboard-UI erscheinen.
Falls die Ressource ein Produktionstyp mit einem kinematischen Skelett ist, enthält der Kinematic-Container einige spezifische Verhaltensattribute.
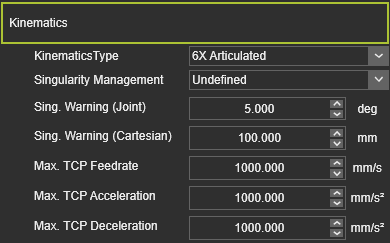
| Attribut | Beschreibung | Gilt für |
|---|---|---|
| Kinematiktyp | The characteristics of the kinematic behavior of the resource. 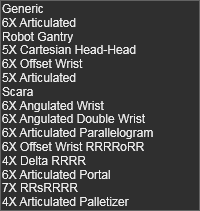 |  Robots and machines |
| Singularitätsmanagement | Das Verhalten der Ressource, wenn sie ihre Singularitätsposition erreicht. | Robots and machines |
| Sing. Warnwinkel Gelenk | Der Gelenkwinkel, bei dem eine Warnung angezeigt wird, wenn die Ressource sich der Singularitätsposition nähert. | Robots and machines |
| Sing. Warnung Kartesisch | Der Abstand, bei dem eine Warnung angezeigt wird, wenn die Ressource sich der Singulärposition nähert. | Robots and machines |
| Max. TCP-Vorschubgeschwindigkeit | Die Betriebsgeschwindigkeit des TCP der Ressource; Wert in mm/s. | Robots and machines |
| Max. TCP-Beschleunigung | Die maximale Beschleunigung des TCP; Wert in mm/s². | Robots and machines |
| Max. TCP Verzögerung | Die maximale Verzögerung des TCP, Wert in mm/s². | Robots and machines |
Ein kinematisches Gelenk verfügt über die folgenden Basisattribute. Bei der Erstellung des Gelenks werden die Standardwerte für die Attribute von der Software festgelegt, abhängig von der Wahl des Gelenktyps. Die Attribute werden in den Dashboard-Funktionen der verschiedenen Arbeitsbereiche angezeigt und können dort bearbeitet werden, die die Erstellung kinematischer Gelenke unterstützen.
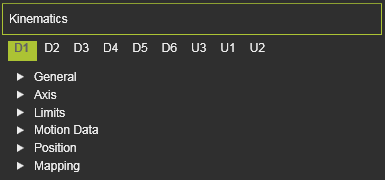
| Attribut | Beschreibung | Bemerkung |
|---|---|---|
 | ||
| Name | Der Name des Gelenks. | Ein leerer Name ist zulässig. |
| Kinematiktyp | The type of the joint according to the classification as described above.  | |
| Gelenktyp | The class of the joint according to the classification as described above. 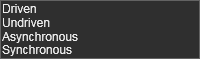 | |
| Aktueller Wert | Der aktuelle Wert der Bewegungsfähigkeit, relativ zu seiner Konstruktionsposition. | Wert in mm oder Grad. |
 | ||
| Indexierte Achse | Ein Schalter zur Einstellung, ob die Achsenbewegung, die Achsenposition indiziert ist, d. h. in vordefinierten Schritten statt einer freien Bewegung erfolgt. Wenn aktiviert, erscheinen die folgenden Attribute: | Gilt nur für den asynchronen Gelenktyp |
| Schrittgröße | Der inkrementelle Wert, um den die Achse zur nächsten Position bewegt wird. | |
| Versatz | Der Startwert als Versatz von der anfänglichen niedrigsten Position. Die indizierten Schritte werden dann von dieser Versatzposition aus ausgeführt. | |
 | ||
| X, Y, Z | Der Bewegungsvektor des Gelenks. | Die Koordinaten sind auf das globale Koordinatensystem der Komponente eingestellt. |
 | ||
| Minimum, Maximum | Der minimale und maximale Wert der Gelenkbewegung. | Wert in mm oder Grad. |
 | ||
| Geschwindigkeit | Die Geschwindigkeit, mit der sich das Gelenk bewegt. | Wert in mm/s. |
| Beschleunigung | Die Beschleunigung des Gelenks, um seine Geschwindigkeit zu erreichen. | Wert in mm/s². |
| Verzögerung | Die Verzögerung des Gelenks bis zum Stillstand. | Wert in mm/s². |
 | ||
| X, Y, Z | Die X-, Y- und Z-Koordinaten des Gelenks. | Die Koordinaten sind auf das globale Koordinatensystem der Komponente eingestellt. |
| Roll(X), Nick(Y), Gier(Z) | Die Roll-, Nick- und Gierausrichtung des Adapters. | Die Orientierungwinkel sind auf das globale Koordinatensystem der Komponente eingestellt. |
 | ||
| Aktuellen Wert definieren | Definiert den Wert, den die aktuelle Position darstellen muss. Dieser kann vom Wert gemäß dem Design oder einer anderen Informationsquelle abweichen. | Wert in mm oder Grad. |
| Versatz zum mathematischen Modell | Definiert den Wert, um den die aktuelle Position gegenüber dem mathematischen Modell, das die Software zur Generierung der Position verwendet, versetzt werden muss. | Wert in mm oder Grad. |
