Externe Simulationsanschlüsse
Externe Anschlüsse

FASTSUITE Edition 2 unterstützt die folgenden externen Anschlüsse für die Simulation:
Virtueller Robotercontroller VRC
| ABB VRC |  |
Verbindet sich mit ABB als virtuelle Controller für eine realistische Bewegungsplanung von ABB-Robotern.
Die folgende Software wird benötigt, um die ABB VRC mit dem ABB Virtual Controller zu verbinden:
- RobotStudio oder Robot Communications Runtime-Tool VRC-Server
Der Connector verwendet die Attribute
| Pfad des virtuellen Controllers | Der Installationspfad des virtuellen Controllers. |
| Pfad zum Programmordner (optional) | Der Pfad, unter dem das/die Programm(e) gefunden werden können. Wenn ProgramsFolderPath und ProgramEntryPoint angegeben sind, werden alle Programme aus diesem Ordner in den Controller geladen und die Programmausführung automatisch gestartet. |
| Programmeinstiegspunkt (optional) | Der Programmname. Wenn ProgramsFolderPath und ProgramEntryPoint angegeben sind, werden alle Programme aus diesem Ordner in den Controller geladen und die Programmausführung automatisch gestartet. |
| DENSO VRC | |
Verbindet sich mit dem VRC von DENSO über die ORiN2-Schnittstelle für eine realistische Bewegungsplanung von DENSO-Robotern.
Der Connector verwendet das Attribut
| Bezeichner | Vollständiger Pfad der WINCAPS III (WPJ)-Datei. Wenn die Eingabe „*“ ist, wird eine Verbindung zur aktivierten WPJ-Datei hergestellt. |
| FANUC VRC | |
Verbindet mit FANUC ROBOGUIDE V7, V8 und V9 als virtueller Controller oder mit den FANUC R-30iA- und FANUC R-30iB-Robotersteuerungen für eine realistische Bewegungsplanung von FANUC-Robotern.
Der Connector verwendet die Attribute
| IP-Adresse | Die IP-Adresse der Verbindung. Die Standard-IP-Adresse zur Verbindung mit Roboguide ist 127.0.0.1. Bei der Verbindung mit einem realen Controller muss die IP-Adresse des Roboters eingegeben werden (Menü->Setup->Host Comm->TCP/IP->IP-Adresse). |
| Anschluss | Die Portnummer ist erforderlich, um eine Verbindung zum Robotercontroller herzustellen. Der Port ist in Roboguide zu finden (Cell Browser->Robot Controller Properties->Nach unten scrollen zu Order und Konfiguration->die Nummer des „Robot IF Server“ ist der Port). Für eine Verbindung zu einem realen Controller wird ebenfalls der Port benötigt. |
| KAWASAKI VRC | |
Der Connector verwendet die Attribute
| IP-Adresse | Die IP-Adresse der Verbindung. |
| Anschluss | Die Portnummer zur Verbindung mit dem Robotercontroller. |
| Kobelco VRC | |
Verbindet sich mit dem VRC von KOBELCO für eine realistische Bewegungsplanung von KOBELCO-Robotern.
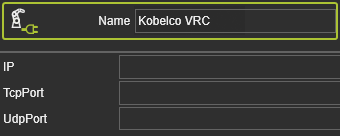
Der Connector verwendet die Attribute
| IP | Die IP-Adresse der Verbindung. |
| TCP-Port | |
| UDP-Port |
| Kuka OfficeLite | |
Verbindet sich mit KUKA OfficeLite als virtueller Controller für eine realistische Bewegungsplanung von KUKA-Robotern.
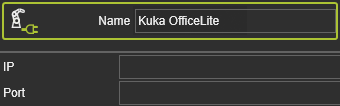
Der Connector verwendet die Attribute
| IP | Die IP-Adresse des FASTSUITE E2 Servers. |
| Anschluss | Die Portnummer der Verbindung. |
| Nachi VRC | |
Verbindet sich mit dem VRC von Nachi für eine realistische Bewegungsplanung von Nachi-Robotern.
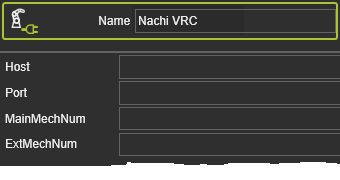
Der Connector verwendet die Attribute
| Host | |
| Anschluss | Die Portnummer der Verbindung. |
| Hauptmechanismusnummer | |
| Externe Mech-Nummer |
| Yaskawa VRC | |
Verbindet sich mit dem VRC von Yaskawa für eine realistische Bewegungsplanung von Yaskawa-Robotern.
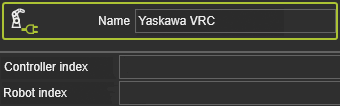
Der Connector verwendet die Attribute
| Controller-Index | |
| Stammindex |
Virtueller numerischer Steuerung VNC
| Fanuc VNC |  |
Verbindet sich mit FANUC NCGUIDE als virtuellem Steuergerät für eine realistische Bewegungsplanung von FANUC CNC-Maschinen.
Der Connector verwendet die Attribute
| IP-Adresse | Die IP-Adresse der Verbindung. Die Standard-IP-Adresse zur Verbindung mit NCGuide ist 127.0.0.1. Beim Verbinden mit einem realen Controller muss die IP-Adresse der Maschine eingegeben werden (Menü->Setup->Host Comm->TCP/IP->IP-Adresse). |
| Anschluss | Die Portnummer ist erforderlich, um eine Verbindung zum Steuergerät herzustellen. |
| Prima VNC | |
Verbindet sich mit Prima als virtuellem Controller für eine realistische Bewegungsplanung von Prima CNC-Maschinen.
Der Connector verwendet die Attribute
| IP-Adresse | Die IP-Adresse der Verbindung. |
| SINUMERIK VNC | |
Stellt eine Verbindung mit der virtuellen SINUMERIK CNC-Steuerung für eine realistische Bewegungsplanung von NC-Maschinen und Robotern her, die mit einer 840D-Steuerung betrieben werden.
Der Connector verwendet die Attribute
| Starttyp | Die Boot-Typen SRAM, IBN oder SIM DATA sind verfügbar. |
| Controller-Pfad | Der Pfad zur Controller-Bootdatei. Die Version des gewählten Connectors und die Version der angegebenen Bootdatei müssen übereinstimmen. |
| INI-Pfad | Der Pfad der INI-Datei. |
| Pfad des Programmordners | Der Pfad des Ordners mit den SPF- und MPF-Programmen. Alle Programme werden beim Start automatisch in den Controller geladen, und das erste gefundene MPF-Programm wird ausgewählt. |
Virtueller Logikcontroller VLC
| Beckhoff TwinCAT 3 OPC-UA |  |
Der Connector verwendet die Attribute
| Server-URL | Die Adresse des OPC-UA-Servers. Standard: opc.tcp://localhost:4840 |
| Fester Bezeichner | Die Server-URL enthält einen festen und einen flexiblen Teil. Der feste Teil muss in diesem Attribut definiert werden. Der flexible Teil stammt von den Ports des Layout-Builder-Controllers. “MAIN” ist der Programmname. Standard: MAIN |
| Mitsubishi OPC-UA | |
Verbindet mit Mitsubishi GX Works
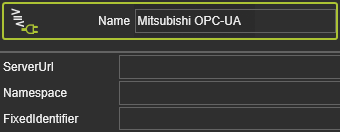
Der Connector verwendet die Attribute
| Server-URL | Die URL des OPC-UA-Servers. Standard: opc.tcp://localhost:4841 |
| Namensraum | Der Index für den Namensraum. Standard: 4. |
| Fester Bezeichner | Die Server-URL enthält einen festen und einen flexiblen Teil. Der feste Teil muss in diesem Attribut definiert werden. Der flexible Teil stammt von den Ports des Layout-Builder-Controllers. „Address Space“ ist obligatorisch, gefolgt vom Gerätenamen „SoftPLC“. Standard: Address Space.SoftPLC |
| Siemens PLCSim | |
Verbindet sich mit Siemens PLC Sim-Instanzen.
Der Connector verwendet das Attribut
| PLC-Instanzname |
| Siemens PLCSim Advanced | |
Verbindet mit Siemens PLCSim Advanced, vordefinierte Instanzen.
Der Connector verwendet das Attribut
| PLC-Instanzname |
Andere
| Asynchrone Freiheitsgrade |  |
Dieser Connector verwendet eine CSV-Datei als Eingabe. Die Datei enthält eine Tabelle mit Achsen und Zeiten, die die für die Simulation zu verwendende Bewegung definieren.
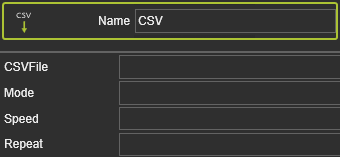
Der Connector verwendet die Attribute
| CSV-Datei | Der vollständige Pfad der CSV-Datei. |
| Modus | Interpretation und Simulation des CSV-Inhalts. Der Simulationsmodus wird durch einen ganzzahligen Wert festgelegt: |
| Geschwindigkeit | Faktor der Simulation. Wenn der Modus 0 ist, wird in jedem Schritt die Verweilzeit (Sekunden) eingestellt. Ist der Modus nicht 0, gibt er die Simulationsgeschwindigkeit an (z. B. 1 = 100 %, 2 bedeutet doppelte Geschwindigkeit). |
| Wiederholen | Anzahl der Simulationszyklen. 0 = endlose Simulation. |
| 0 | Führen Sie die Simulation nach Index aus, mit einer in Speed eingestellten Verweilzeit (Sekunden). |
| 1 | Führen Sie die Simulation zeitbasiert durch, ohne Gelenkinterpolation zwischen 2 Datensätzen (vorher und nachher). |
| 2 | Führen Sie die Simulation zeitbasiert durch, mit Gelenkinterpolation zwischen 2 Datensätzen (vorher und nachher). |