Generierung des Verknüpfungspfads

Generierung des Verknüpfungspfads
Die automatische Generierung von Verbindungswegen ist eine Funktion, deren Hauptziel darin besteht, einen Bewegungsweg zwischen zwei Operationen zu erstellen, der frei von Kollisionen zwischen den Fertigungsgeräten (Werkzeug, Roboter usw.) und dem Werkstück oder anderer Ausrüstung ist. Weitere Ziele, wie beispielsweise eine minimale Zykluszeit, können als sekundäre Anforderungen in die Funktionalität einbezogen werden.
Die Funktion erzeugt komplexere Pfade als eine direkte, gerade Verbindung zwischen den Operationen.
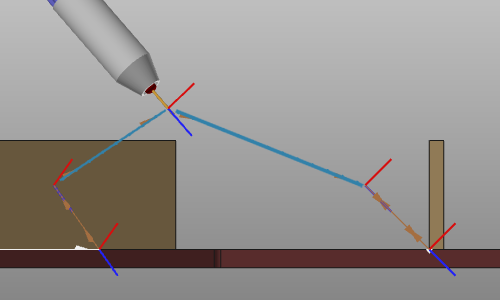
Die Funktion arbeitet auf bestehenden Werkzeugbahnstrukturen, wobei sie:
-
Erstellt bei Bedarf automatisch Verbindungswege zwischen den Operationen.
-
Erstellt zusätzliche Positionen innerhalb des Verknüpfungspfads der Operation selbst.
Mit der Einschränkung bzw. Randbedingung, dass:
- Die Rückzugspositionen der ersten Operation und die Annäherungspositionen der zweiten Operation müssen kollisionsfrei sein, da der Generator diese Positionen nicht verändern kann.
Das untenstehende Bild zeigt schematisch die zu erzeugende Lösung.
| Vorher | Nach |
|---|---|
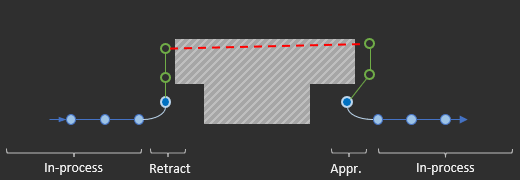 | 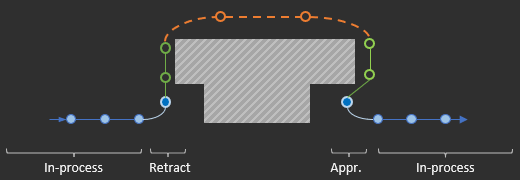 |
Bedingungen
Technologie-Systemkonfigurationen
Jede Technologie hat unterschiedliche Randbedingungen und Anforderungen. Verschiedene Roboter- oder Maschinentypen, deren Konfiguration und Drehwerte (sofern zutreffend) sowie die bevorzugte Bewegung (PTP, lin, …) sind von großer Bedeutung für die Berechnung des korrekten und erwarteten Link-Pfads. Unter Berücksichtigung dessen gibt es keine allgemeine Lösung, die ausschließlich auf der Werkstückgeometrie basiert. Für jede Technologie und jeden Fertigungsaufbaufall berechnet das System eine eigene spezifische Lösung.
Abhängigkeit von verknüpften Operationen
Die Operationen selbst, die mit einem Link-Pfad verbunden werden, können mit den verschiedenen verfügbaren Programmierfunktionen modifiziert oder optimiert werden. Dies impliziert, dass die automatische Link-Pfad-Generierung diese Operationen beim Verbinden nicht verändern darf. Das bedeutet:
-
Positionskoordinaten, Roboterkonfiguration und Drehwerte des letzten Prozesspunkts der Quelloperation sowie des ersten Prozesspunkts der Zieloperation werden beibehalten.
-
Es kann daher erforderlich sein, die Konfiguration und die Drehwerte direkt auf dem Verbindungsweg zu ändern (abhängig von den Fähigkeiten des Bewegungstyps).
Der Bewegungstyp des Zielpunkts wird geändert, wenn er nicht mit der verwendeten Verknüpfungsstrategie übereinstimmt. Derzeit werden nur PTP-Bewegungen für die Verknüpfung verwendet.
Externe Achsen
Die Werte der externen Achsen werden in die Berechnung der Verknüpfungspfade einbezogen. Die Achsenwerte am letzten Prozesspunkt der Quelloperation und am ersten Prozesspunkt der Zieloperation werden beibehalten. Selbst wenn diese modal sind und nicht explizit angegeben werden, wird der dort angewendete Wert beibehalten.
Manuelle Änderungen
Mit der Funktionalität erzeugte Werkzeugbahnpositionen sind manuell bearbeitbar.
-
Modifizierte Positionen bleiben fest und werden in diesem Zusammenhang nach der Aktualisierung mit dem Befehl nicht neu berechnet.
-
Zusätzliche Positionen können im Verbindungsweg eingefügt werden.
Bewertungskosten des Werkzeugwegs
Die automatische Generierung des Verknüpfungspfads kann komplexere Bewegungsbahnen zwischen den verbindenden Operationen erzeugen als zuvor, um das Hauptziel einer kollisionsfreien Ausführung zu erreichen. Komplexere Bewegungen führen zwangsläufig zu höheren Werkzeugweg-Bewertungskosten, was wiederum zu einer fehlerhaften Validierung des Programms führen kann. Obwohl die Werkzeugweg-Bewertung für die Kriterien Kollision, Erreichbarkeit, Singularität und Achsgrenzen-Nähe durchgeführt wird, ist der Verknüpfungspfad von der Kostenermittlung ausgeschlossen, um eine Erhöhung der Kostensignalisierung zu vermeiden.
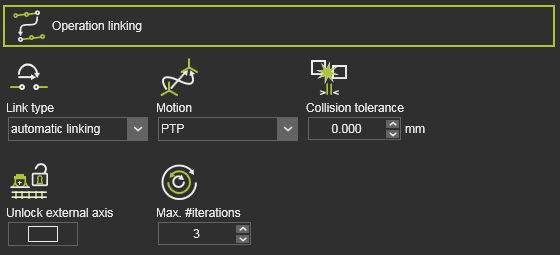
Im Reiter Operation linking des Active program Dashboards können die Parameter des Verbindungswegs eingestellt werden.
Die Attribute zur Steuerung der Berechnung des Verbindungswegs.
| Attribut | Beschreibung | Bemerkung |
|---|---|---|
| Verbindungstyp | Der Typ des Verknüpfungspfads. | Um die automatische Generierung zu ermöglichen, muss der Typ auf automatische Verknüpfung eingestellt werden. |
| Bewegung | Der Bewegungstyp entlang des Pfads. | |
| Kollisions-Toleranz | Definiert den Sicherheitsabstand bei der Erzeugung des Verknüpfungspfads. | |
| (Im Expertenmodus angezeigt) | ||
| Externe Achse entsperren | Verwendung des gesamten Bereichs der Werte der externen Achse für die Generierung des Linkpfads. | Aus: Der Wert der externen Achse kann nur innerhalb des durch Start- und Endpunkt des Verknüpfungspfads vorgegebenen Intervalls geändert werden. Ein: Die Werte der externen Achse sind im gesamten Bereich jeder Achse zu berücksichtigen (d. h. sie sind freigegeben). |
| Max. Anzahl der Iterationen | Definiert die maximale Anzahl von Iterationen, die der Pfadsuchalgorithmus ausführen wird. |
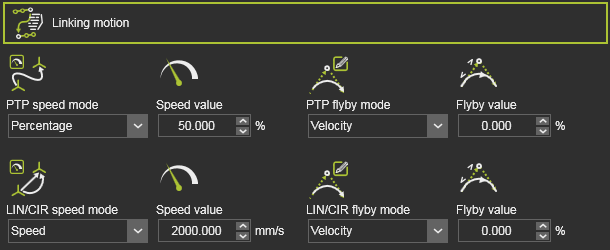
Die Attribute zur Steuerung der Bewegung entlang des Verknüpfungspfads.
| Attribut | Beschreibung | Bemerkung |
|---|---|---|
| Geschwindigkeitsmodus | The motion speed. 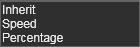 | Vererben: Kein zusätzlicher Bewegungsereignis ist erforderlich. Die Bewegung übernimmt ihre Definition und ihren Wert von den globalen PTP-Bewegungseinstellungen. Geschwindigkeit: Die Bewegung wird als absoluter Geschwindigkeitswert definiert. Prozentsatz: Die Bewegung wird als Prozentsatz des maximalen TCP-Geschwindigkeitswerts der Ressource definiert. |
| Geschwindigkeitswert | Der Geschwindigkeitswert der Bewegung. | |
| Durchflugmodus | The flyby motion, i.e. the accuracy to move along the link path positions. 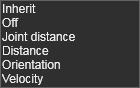 | Vererben: Kein zusätzliches Genauigkeitsereignis ist erforderlich. Die Flyby-Genauigkeit übernimmt ihre Definition und ihren Wert aus den globalen Einstellungen. Aus: Es wird ein Ereignis erstellt, um nicht an der Pfadposition vorbeizufliegen. |
| Flyby-Wert | Der Wert der Flyby-Genauigkeit. |
Ereignisse werden an der ersten Position des Verknüpfungspfads definiert, jedoch nur, wenn das Attribut hier gesetzt wurde. Andernfalls übernimmt die Bewegung die Werte aus der bestehenden (globalen) Definition.
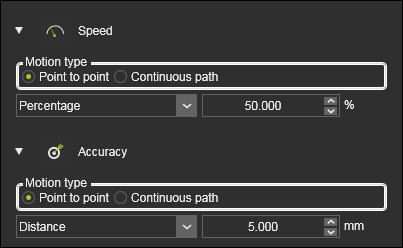

Änderungen, die hier an den Attributen vorgenommen werden, erfordern eine Neuerstellung des Link-Pfads durch Ausführung den Befehl erneut auszuführen.
Pfaderzeugung
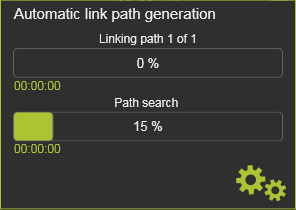
Die automatische Linkpfad-Generierung verwendet eine Methodik iterativer Schritte, um das Ergebnis zu ermitteln. Bei der Ausführung erscheint ein Panel, das den Fortschritt des Prozesses anzeigt.
Status des Verknüpfungspfads
Der Status der automatischen Generierung wird im Toolpath-Monitor-Dashboard gespeichert und sichtbar gemacht.
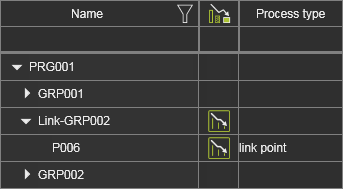
Die Spalte zeigt hier an, ob der automatische Link-Pfad-Generierungsprozess ausgeführt wurde und welchen Status er hat.
 | Leer; es wurde kein automatischer Link-Pfad generiert. |
 | Die automatische Generierung wurde ausgeführt und ist weiterhin gültig. |
 | Die automatische Generierung wurde ausgeführt, ist jedoch veraltet (d. h. überschritten) aufgrund anderer (zusätzlicher) Änderungen. |

