Schweißnahtkalibrierung – Berührungserkennung

Berührungs-Erkennungsmethoden
Die Berührungserkennung ist die Kalibrierungsmethode, bei der die Schweißpistole an einer Reihe vordefinierter Positionen mit den zu schweißenden Teilen kollidiert.
Zwei Methoden sind implementiert:
| Methode | Beschreibung | |
|---|---|---|
| Berührung mit Draht | Die Position des geschweißten Teils wird durch die Kollision zwischen dem Teil und dem Draht der Schweißbrennervorrichtung bestimmt. Abhängig von der Anzahl der zu eliminierenden Freiheitsgrade muss eine Mindestanzahl von Berührungen definiert werden. Die Kalibrierung der Teilposition erfolgt vor Beginn des Schweißprozesses. | 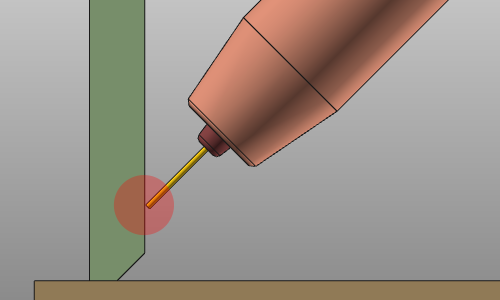 |
| Berührung mit Düse | Die Position des geschweißten Teils wird durch die Kollision zwischen dem Teil und der Düse der Schweißbrennerdüse bestimmt. Abhängig von der Anzahl der zu eliminierenden Freiheitsgrade muss eine Mindestanzahl von Berührungen definiert werden. Die Kalibrierung der Teilposition erfolgt vor Beginn des Schweißprozesses. | 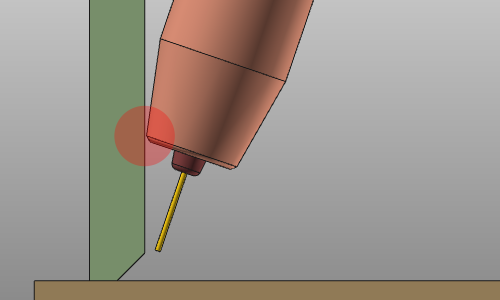 |
Die Anzahl der für die Berührungserkennung benötigten Punkte sowie die Verwendung der Berührung mit Draht oder Düse sind in der Regel herstellerspezifisch für Roboter und Schweißbrenner.
Berührungsrichtungen
Grundsätzlich können die Berührungspositionen in drei Richtungen angewendet werden:
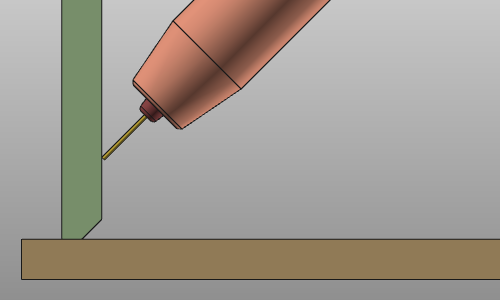 | 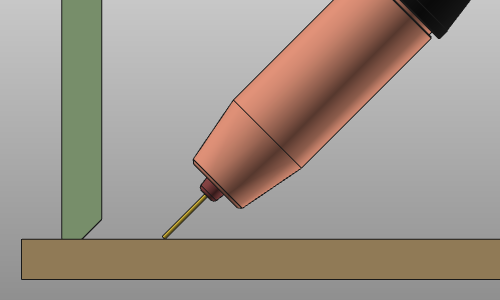 | 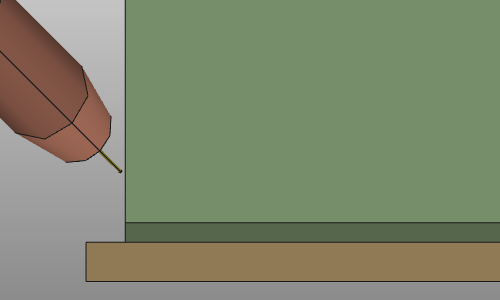 | ||
| Arbeitsrichtung | Werkzeugrichtung | Fahrtrichtung |
Betriebszyklus
Der Berührungsbetrieb ist ein Zyklus mit einer festen Anzahl vordefinierter Positionen und Bewegungsverhalten. Die Düsenwinkel sind in den Programmierattributen definiert und bleiben während des gesamten Berührungsbetriebs unverändert.
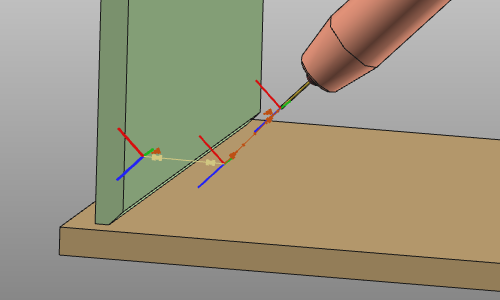
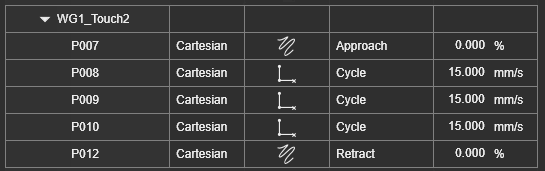
Der Zyklus umfasst die folgenden Positionen:
| Position | Beschreibung | Bemerkung | |
|---|---|---|---|
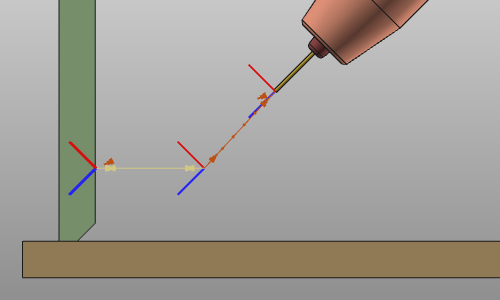 | Annäherung | Die Anfahrposition, von der aus der Berührungszyklus startet. | Optional. |
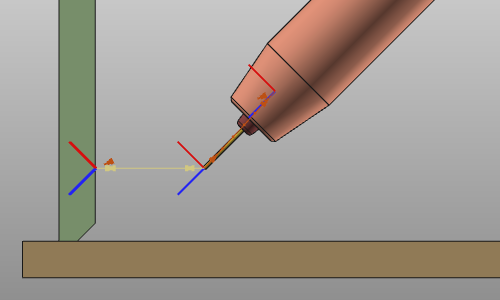 | Start | Die Startposition des Berührungszyklus. Diese Position wird als linearer Versatz vom theoretischen Berührungspunkt auf der Oberfläche berechnet, gemessen senkrecht zu dieser Oberfläche. | |
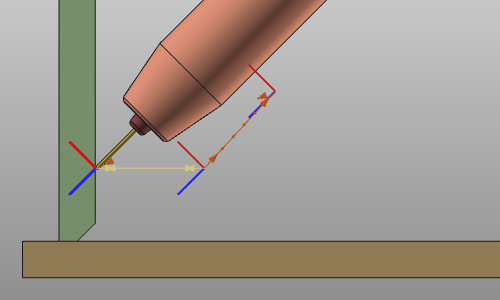 | Berührung | The touch position. This position is a linear offset from the theoretical touch point and is determined from the collision of the welding torch with the welding part while moving from the start towards the theoretical position.. 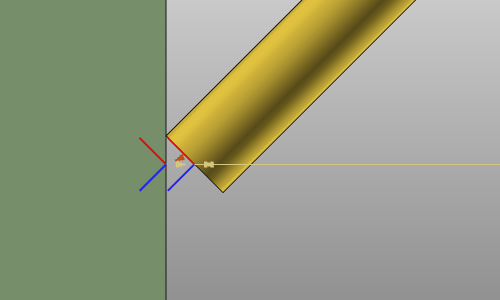 | |
| Zurück | Die Rückkehrposition des Berührzyklus. Die Position ist üblicherweise identisch mit der Startposition. | |
| Zurückziehen | Die Rückzugsposition vom Ende des Berührungszyklus. | Optional. |
Bei Verwendung der Touch-by-Wire-Methode kann der Vorgang optional um einen Drahtprüfzyklus erweitert werden. Bevor der Drahtkontakt ausgeführt wird, fährt die Brennervorrichtung zum Berührungspunkt, um das Vorhandensein des Schweißdrahts zu überprüfen. Der Zyklus besteht aus einer einfachen linearen Bewegung zwischen der Start- und der Berührungsposition und zurück.
| Position | Beschreibung | |
|---|---|---|
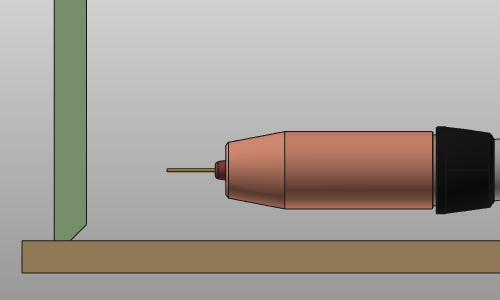 | Start | Die Startposition des Berührungszyklus. Die Ausrichtung der Schweißbrenner wurde senkrecht zur berührten Oberfläche eingestellt. |
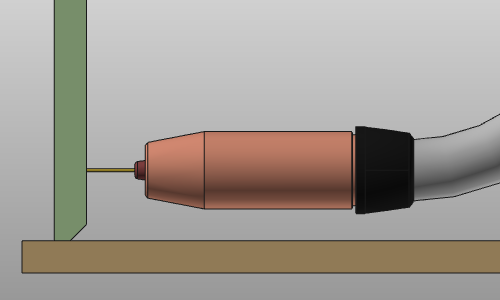 | Prüfen | Die (theoretische) Berührposition, die auch für die Drahtprüfung verwendet wird. |
Die Standardmethode zur Anzeige eines Arbeitszyklus besteht darin, die einzelnen Werkzeugbahnpositionen durch ein Achsensystem darzustellen. Der Berührzyklus kann jedoch auch mit einer alternativen grafischen Darstellung angezeigt werden. Dies kann vorteilhaft sein, wenn viele Werkzeugbahnpositionen mit mehreren Berührvorgängen dargestellt werden müssen.
Diese repräsentative Anzeige kann im Werkzeugweg und Operationen-Container des Display filters ein- oder ausgeschaltet werden.

Mit der Show / Hide the operation cycle as representation, kann der gesamte Berührungsoperationszyklus mit einer einzigen grafischen Darstellung angezeigt werden.
Berührungsattribute
Im Touch sensing-Technik-Tab der Programmier-Standardeinstellungen sind die standardmäßigen Touch-Sensing-Attribute verfügbar. Weitere herstellerspezifische Attribute des Controllers können ebenfalls angezeigt werden, werden jedoch auf dieser Seite nicht beschrieben.
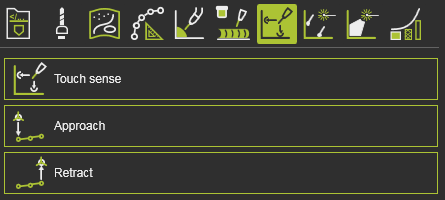
Der Touch sense-Behälter enthält die folgenden Attribute:
| Attribut | Beschreibung | Bemerkung | |
|---|---|---|---|
 | Erkennungstyp | The touch method, i.e. the part of the welding torch that is running into collision to detect the welding part:  Touch by wire Touch by nozzle | |
 | Einstellen des Berührungswinkels | Zusätzliche Drehung zur Anpassung des Berührungswinkels. | |
 | Startversatz vom Berührungspunkt | Der Versatz von der theoretischen Berührungsposition zur Startposition des Zyklus. | |
 | Bewegung zum Beginn der Berührung | Die Bewegung zur ersten Position des Berührungszyklus. | |
 | Erfassungsgeschwindigkeit | Die Geschwindigkeit während des Berührungszyklus. | |
 | Touch-Verbindungs-ID | Die Kennung des Berührungszyklus und der Kalibrierung. Definiert, welche Schweißvorgänge welche Berührungskalibrierung verwenden. | |
 | Drahtprüfung | Die Option, vor dem Berühren einen zusätzlichen Drahtprüfzyklus einzuschließen. | Nur anwendbar bei der Drahtdetektionsmethode. |
Verbindung mit Schweißvorgang
Touch-Operationen, d. h. Nahtkalibrierungen, und Schweißvorgänge stehen in gewisser Weise in Beziehung zueinander. Jede Schweißoperation kann ihre eigene Kalibrierung haben, oder eine Kalibrierung wird für mehrere Schweißvorgänge ausgeführt.
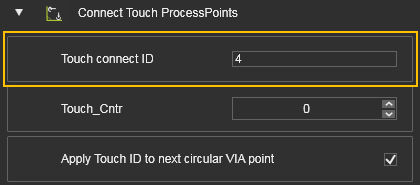
Jeder Berührungserkennungs-Vorgang erhält eine fortlaufende Nummer; die Touch Connect ID. Diese ID kann im Active program Dashboard überprüft oder sogar geändert werden.
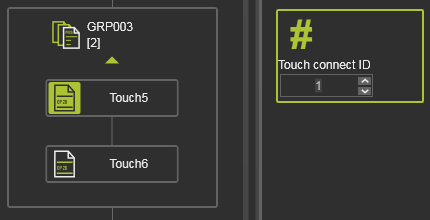
Beim Programmieren einer Schweißvorrichtung mit Berührungserkennung erzeugt das System automatisch eine Verbindung zwischen beiden Vorgängen. Ein Ereignis wird an der ersten Werkzeugbahnposition der Schweißvorrichtung hinzugefügt.
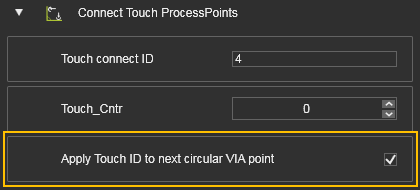
Wenn die Operation ein Kreisweg mit einem Durchgangspunkt ist, kann die Verbindungs-ID auch auf diesen Durchgangspunkt angewendet werden. Dies kann erforderlich sein, wenn die Kalibrierungstransformation der Schweißnaht über das Verbindungsattribut des Verbindungstyps definiert wird.
Bei der Programmierung einer Schweißvorrichtung ohne neue Touch-Kalibrierung weist das System der Schweißvorrichtung die letzte Verbindungs-ID zu. Im Event-Panel kann dies bei Bedarf geändert werden.
Das System gruppiert die Schweiß- und Toucheingriffe nicht nur über die Verbindungs-ID. Nach der ersten Berechnung werden die Vorgänge auch nach ihrem Namen gruppiert, um ihre Beziehung zu visualisieren. Den Vorgängen wird ein Standardname zugewiesen, der mit WGx (x = ID-Nummer) beginnt.
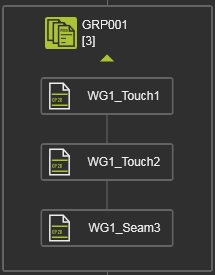
Es ist jedoch zu verstehen, dass manuelle Änderungen die Verbindungs-ID sowie die Verbindung zwischen Schweiß- und Berührungsoperationen nicht aktualisieren. Dies muss manuell überprüft und korrigiert werden.
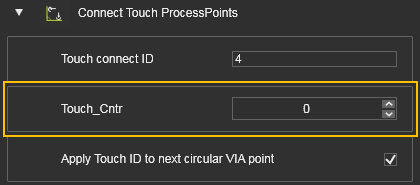
Beim Herunterladen des Programms analysiert das System alle Schweiß- und Berührungsoperationen. Die Anzahl der zusammengehörenden Berührungspositionen wird erfasst und im Ereignisattribut Touch Counter gespeichert.
Verbindungstypen
Die Kalibrierung der Berührungserkennung umfasst die Möglichkeit, festzulegen, wie die Berührungspositionen mit dem Schweiß-Werkzeugpfad verbunden sind.
| Attribut | Beschreibung | Bemerkung | |
|---|---|---|---|
 | Verbindungstyp | Zuweisung der Berührungspositionen zum Schweißvorgang-Werkzeugpfad. | Possibilities:  |
Vorgang
Alle definierten Berührungspositionen sind als eine Gruppe mit derselben ID mit der Schweißvorrichtung verbunden. Das Verbindungsevent wird der ersten Werkzeugbahnposition der Schweißvorrichtung zugewiesen. Dadurch wird die gesamte Schweißnaht mit derselben Transformation kalibriert.
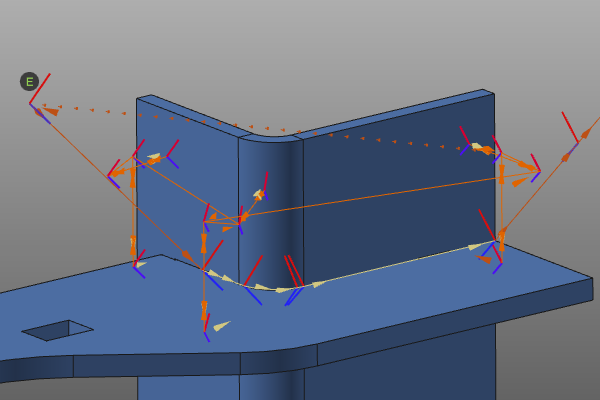
Start / Ende
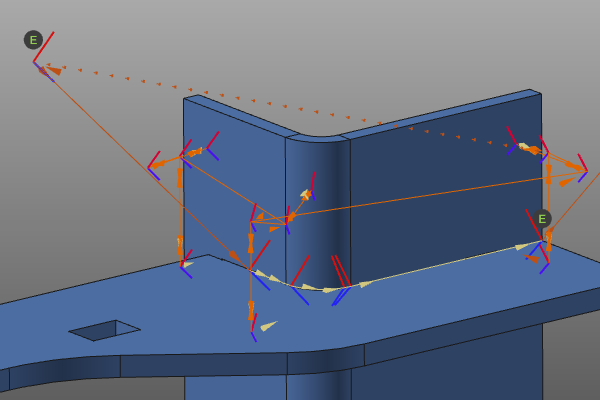
Ein Ereignis wird der ersten Position und ein Ereignis der letzten Position der Schweißvorrichtung zugewiesen. Die berührten Positionen werden entweder dem ersten oder dem letzten Schweißprozesspunkt zugeordnet. Dies erfolgt einfach basierend auf der kürzesten Entfernung zwischen diesen Schweißpositionen und den einzelnen Berührungspositionen. Infolgedessen wird die Schweißnaht mit einer Transformation am Anfang und einer Transformation am Ende der Naht kalibriert.
Kürzeste Entfernung
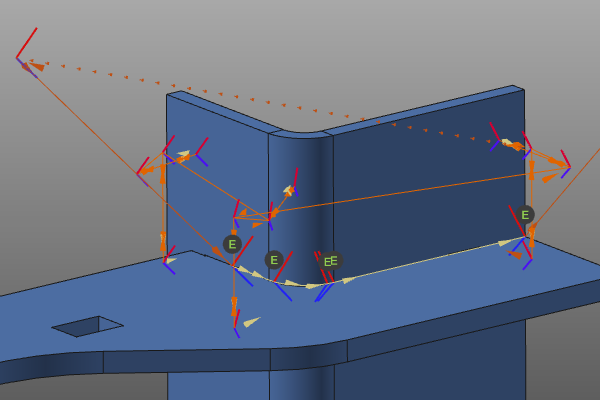
Jeder Prozesspunkt der Schweißoperation erhält ein Ereignis für die Berührungskalibrierung mit einer eigenen Verbindungs-ID. Die Berührungspositionen werden dem nächstgelegenen Prozesspunkt zugeordnet. Dadurch wird jede Werkzeugbahnposition an der Naht einzeln kalibriert.
3-Punkt-Rahmen
Ein Kalibrierungsrahmen (Koordinatensystem) wird aus mindestens 3 und bis zu 6 Berührungspositionen berechnet. Die Berührungspositionen werden gruppiert, um diesen Rahmen platzieren und ausrichten zu können.
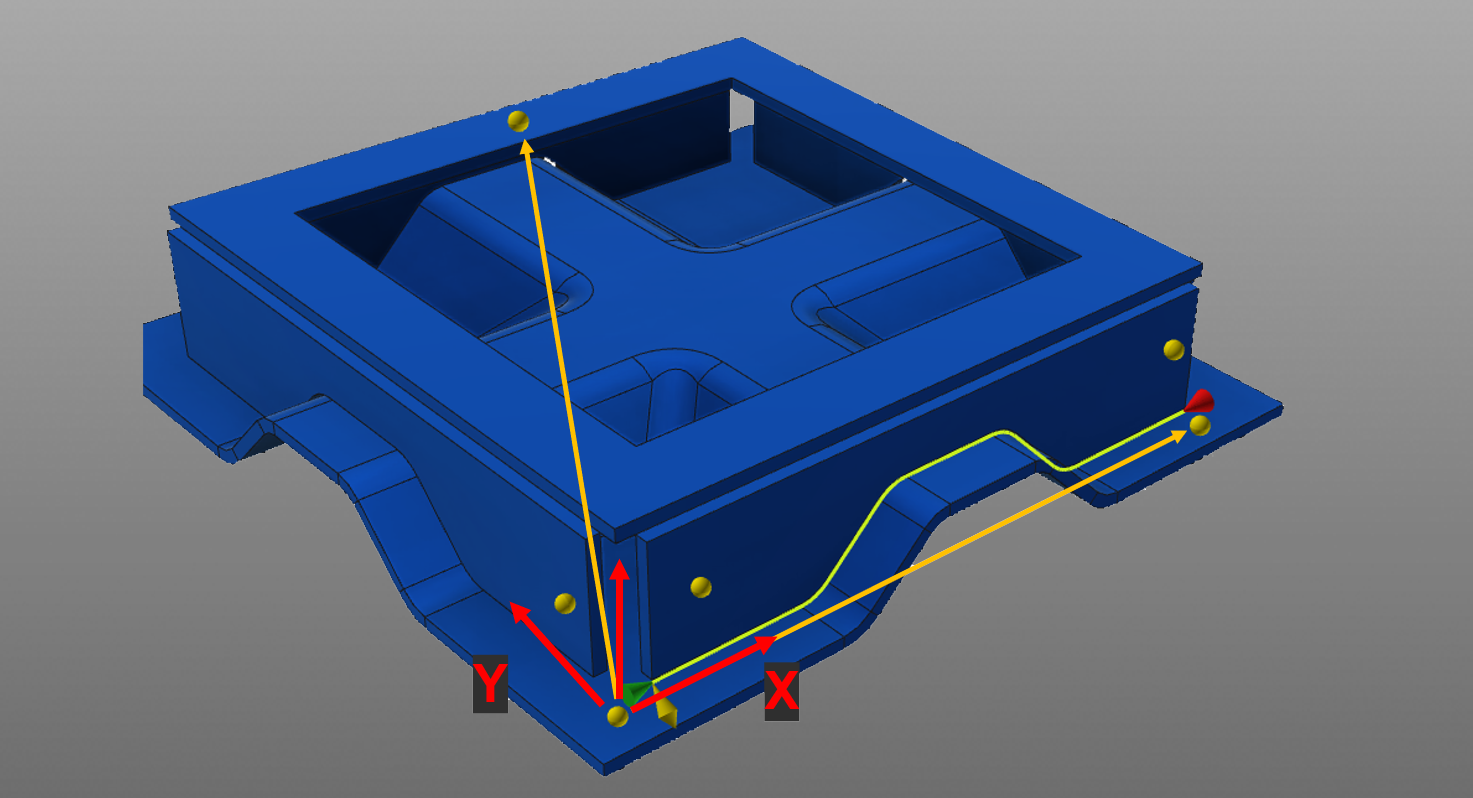
Der Ursprung dieses Koordinatensystems befindet sich an der ersten Berührungsposition. Dieser erste Rahmenpunkt ist entweder mit dem Start- oder Endpunkt der Schweißnaht verknüpft, je nachdem, welcher näher liegt. Die letzte Berührung wird dem dritten Rahmenpunkt zugeordnet, der einen Punkt in der XY-Ebene des Korrekturrahmens darstellt. Alle übrigen Berührungen werden entweder dem ersten oder dem zweiten Rahmenpunkt zugewiesen. Der zweite Rahmenpunkt repräsentiert die lokale X-Achse des Korrekturrahmens.
Der fertiggestellte Rahmen wird später zur Korrektur der Schweißnaht verwendet.
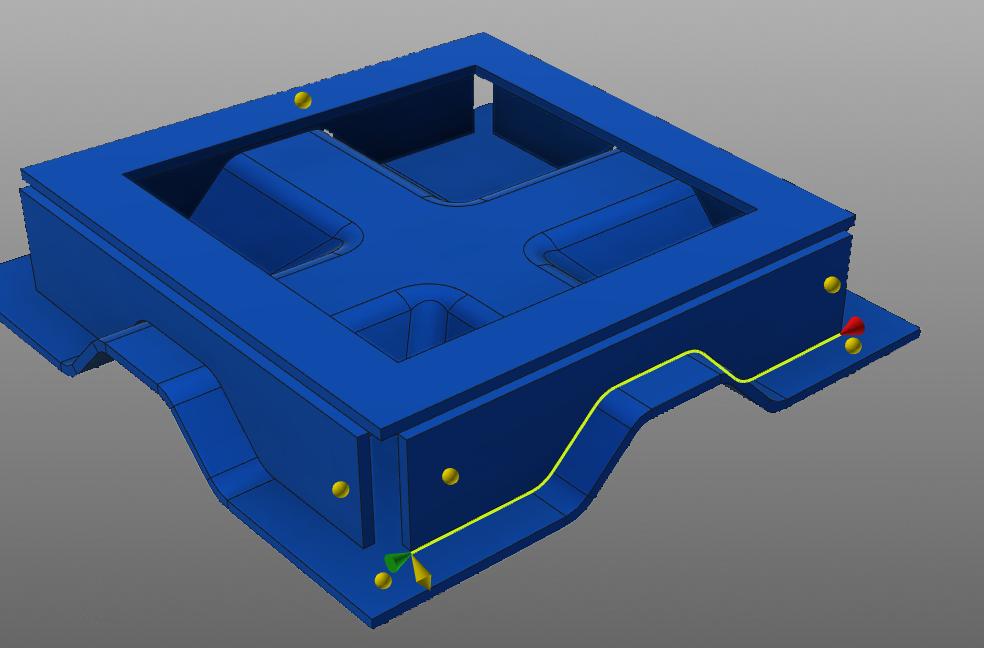
Die erste berührte Position der ersten Gruppe ist der erste Rahmenpunkt und der Ursprung des Rahmens. Dieser erste Rahmenpunkt ist entweder mit dem Start- oder Endpunkt der Schweißnaht verbunden, je nachdem, welcher von beiden dem Rahmenpunkt näher liegt. Die erste berührte Position der zweiten Gruppe ist dann der zweite Rahmenpunkt und repräsentiert die lokale X-Richtung des Kalibrierungsrahmens. Die letzte berührte Position ist der dritte Rahmenpunkt und stellt die lokale XY-Ebene des Rahmens dar. Alle übrigen berührten Positionen werden den ersten und zweiten Rahmenpunkten zugeordnet.
Sortierte Vorgänge
Die Touch-Sensing-Methoden umfassen ein weiteres Attribut, um die Touch-Operationen mit den Schweißoperationen zu organisieren.
| Attribut | Beschreibung | Bemerkung | |
|---|---|---|---|
 | Sortierte Operationen | Sortierung der Berührungs- und Schweißvorgänge. |
Im unsortierten Modus sind alle Berührungs- und Schweißvorgänge im Programm in der Reihenfolge angeordnet, in der sie erstellt wurden; sie sind einfach nacheinander aufgereiht. Im sortierten Modus, der in den Programmierstandardeinstellungen aktiviert ist, werden zunächst alle Berührungsvorgänge sortiert, gefolgt von allen Schweißvorgängen. Siehe das folgende Beispiel.
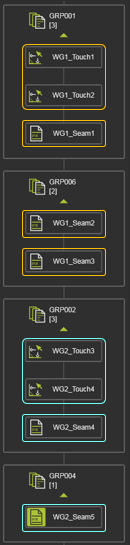 | 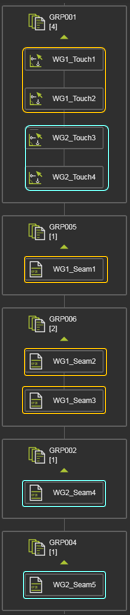 | |
| Unsortiert | Sortiert |
