Systèmes cinématiques non entraînés
Systèmes cinématiques non entraînés
Avec les joints non entraînés, des sous-systèmes peuvent être construits pour générer une simulation cinématique plus réaliste de la ressource. Cependant, ce n’est pas un infini et est limité à une série de sous-systèmes possibles que la FASTSUITE Édition 2 supporte et qui sont construits selon certaines règles de conception. Pour tous les sous-systèmes, la règle principale est qu’ils sont créés à l’intérieur d’un squelette cinématique existant, donc pas entre deux squelettes cinématiques, et que le début et la fin du sous-système sont une articulation entraînée.
| Système | Définition cinématique | Règle de conception | |
|---|---|---|---|
| Cardan | Joint de rotation | Le premier joint est perpendiculaire au second articulation. L’axe du joint doit se croiser | |
| Suspension TRR | Joint de rotation de translation joint de rotation | Tous les axes de rotation doivent être parallèles L’axe de translation doit être orthogonal aux axes de rotation L’axe de translation doit être parallèle à l’un des axes, mais pas identiques, de l’articulation parente | 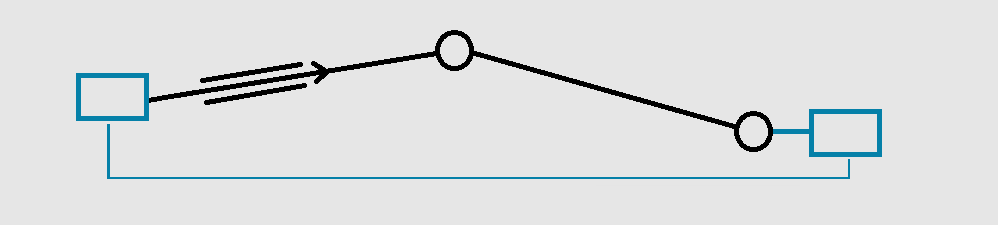 |
| Suspension RTR | Joint de rotation joint de translation joint | Tous les axes de rotation doivent être parallèles L’axe de translation doit être orthogonal aux axes de rotation L’axe de translation se situe directement entre le premier et le deuxième axe de rotation | 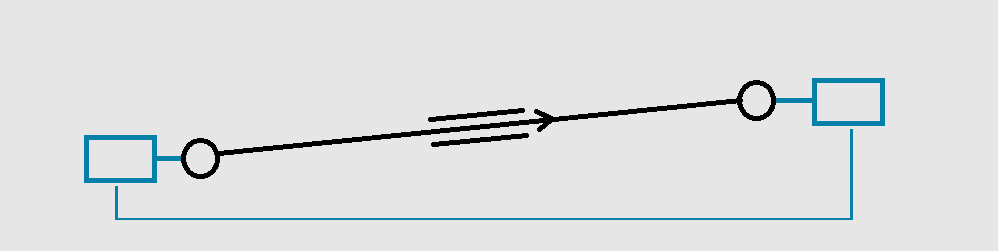 |
| Suspension RoTR | Joint de rotation joint de translation joint | Tous les axes de rotation doivent être parallèles L’axe de translation doit être orthogonal aux axes de rotation L’axe de translation ne pointe pas directement vers le premier axe de rotation | 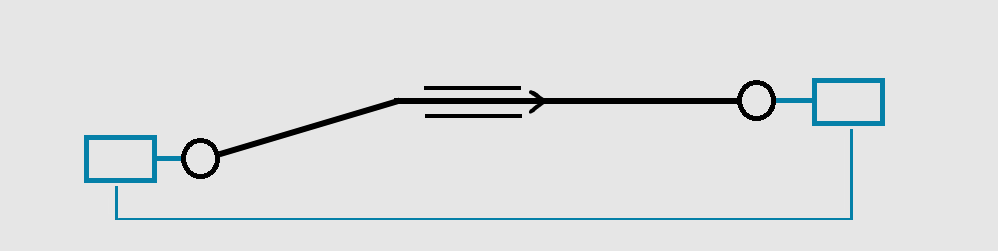 |
| Suspension RToR | Joint de rotation joint de translation joint | Tous les axes de rotation doivent être parallèles L’axe de translation doit être orthogonal aux axes de rotation L’axe de translation ne pointe pas directement vers le second axe de rotation | 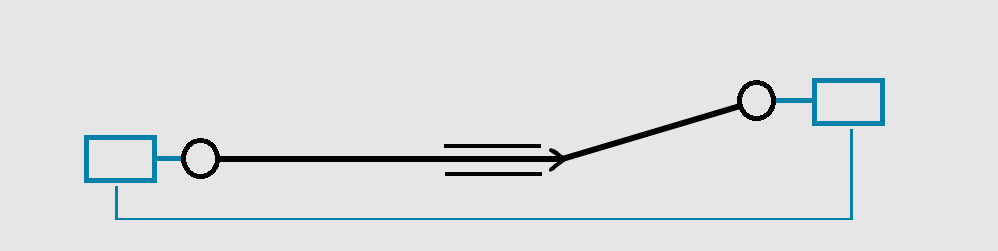 |
| Suspension RRT | Joint de rotation joint de rotation joint de translation | Tous les axes de rotation doivent être parallèles L’axe de translation doit être orthogonal aux axes de rotation L’axe de translation doit être parallèle à l’un des axes, mais pas identiques, de l’articulation parente | 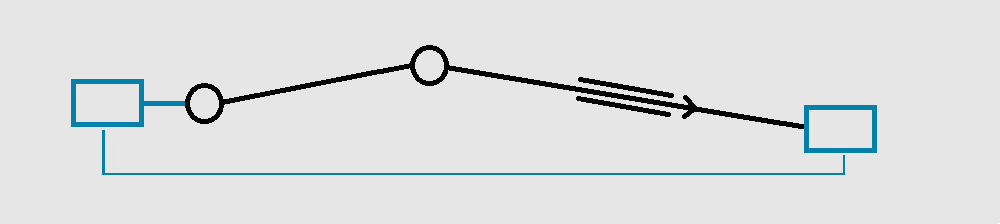 |
| Engrenage de tringlerie | Joint de rotation Joint de rotation Joint de rotation | Les trois axes de rotation doivent être parallèles Les trois positions des articulations doivent être différentes Les trois articulations ne doivent pas être alignées, ni dans la conception, ni en mouvement | 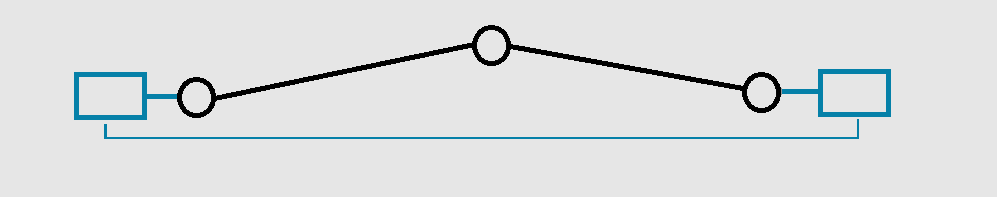 |
Plus d’informations de référence cinématique

Was this page helpful?