Pulvérisation
Pulvérisation

Pulvérisation
Attributs de programmation
L’affichage des attributs de programmation dans les tableaux de bord par défaut de programmation et Actif est défini dans un fichier Settings.xml. Avec une installation standard, un fichier par défaut se trouve sur le chemin <installer>\E2Plugin\Technologies\SprayingTechnology\Standard\ControllerSettings. Le contenu spécifique de la technologie de pulvérisation des attributs peut être trouvé sur le chemin <install>\E2Plugin\Technologies\SprayingTechnology\Standard\TechTabs.
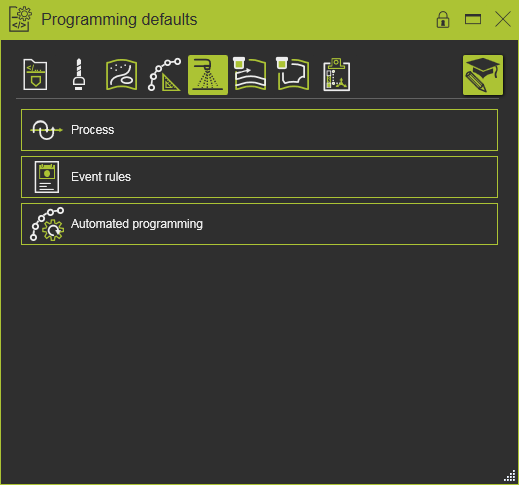
Les attributs génériques suivants ont été définis.
| Onglet Tech | Conteneur | Attribut | Description |
|---|---|---|---|
 Program base | |||
 Tool data | |||
 Manufacturing geometry | |||
 Toolpath calculation | |||
| Technology base | |||
| Lors de la livraison logicielle et de l’installation standard, un fichier par défaut avec des définitions de pinceaux se trouve sur le chemin <install>\E2Plugin\Technologies\SprayingTechnology\Standard\TechTabs. | |||
 Surface spraying | |||
 Contour spraying | |||
 Toolpath quality |
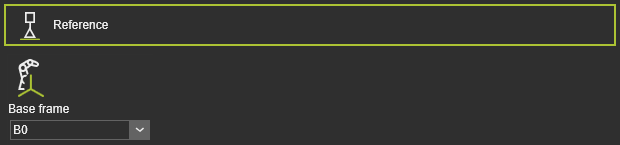 | Les informations de référence du programme. |
| Cadre de base | Le référentiel du programme. |
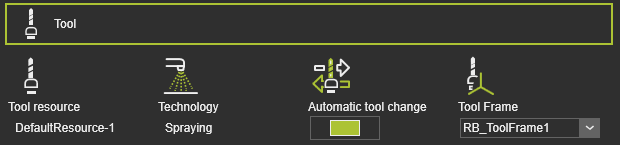 | Informations sur les outils. |
| Ressource d’outil | Le nom de l’outil. |
| Technologie | La technologie appliquée. |
| Changement automatique d’outil | |
| Cadre d’outil | Le cadre d’outil qui suit le parcours d’outil. |
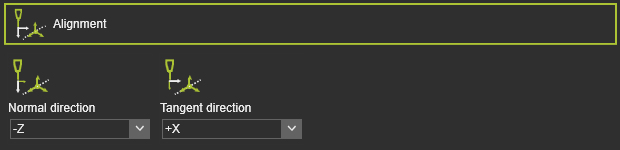 | La correspondance des axes du cadre d’outil correspond aux vecteurs correspondants sur la géométrie du procédé. |
| Direction normale | L’alignement de l’axe Z du cadre de l’outil avec la direction normale de la géométrie du procédé. |
| Direction tangente | L’alignement de l’axe X du cadre d’outil avec la direction tangente de la géométrie du procédé. |
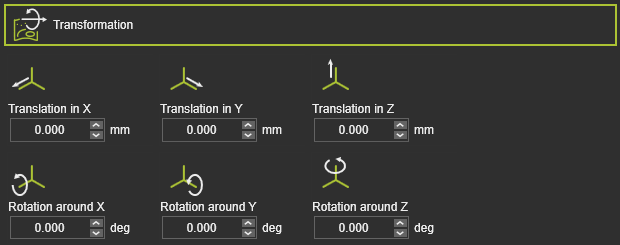 | La transformation globale de la géométrie manufacturière. |
| Traduction dans X, Y, Z | La traduction globale dans les directions X, Y ou Z. |
| Rotation autour de X, Y, Z | La rotation globale autour des axes X, Y ou Z. |
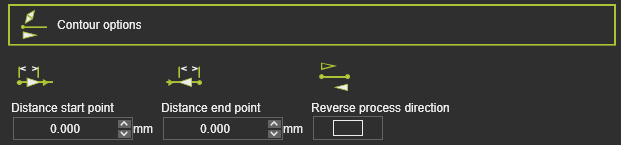 | Les conditions aux limites sur la géométrie de fabrication pour calculer le trajet d’outil. |
| Point de départ de distance | La distance du premier point en cours de processus depuis la position de départ de la géométrie du procédé. |
| Point de fin de distance | La distance du dernier point en cours de traitement par rapport à la position finale de la géométrie du procédé. |
| Sens inverse du processus | Pour inverser la direction du processus de fabrication, c’est-à-dire changer de position du début à la fin et inversement. |
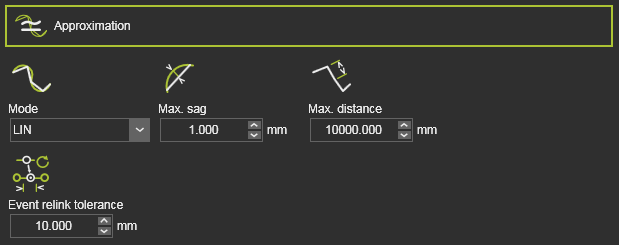 | L’approximation du contour de fabrication pour calculer la trajectoire d’outil. |
| Mode | Le mode d’approximation du contour. |
| Max. sag | La déviation maximale autorisée entre la géométrie et le parcours d’outil calculé. |
| Max. distance | La distance maximale entre deux éléments du parcours d’outil en cours de procédé le long du contour. |
| Tolérance à la reliaison des événements | La tolérance pour trouver le TPE le plus proche après un recalcul du parcours d’outil, pour assigner l’événement existant. Cet attribut est caché par défaut. |
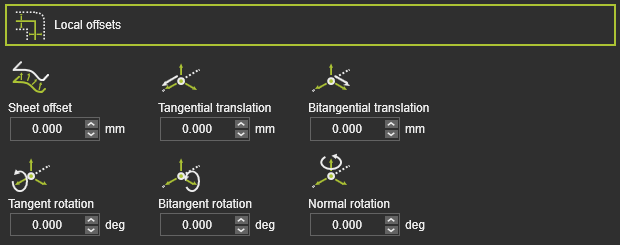 | Le décalage de l’élément de trajet d’outil par rapport à sa position d’origine sur la géométrie de fabrication. |
| Décalage de la feuille | Le décalage dans la direction normale (surface). |
| Traduction tangentielle | Le décalage d’un élément de trajet d’outil dans sa direction tangente. |
| Traduction bitangentielle | Le décalage d’un élément de trajet d’outil dans sa direction bi-tangente. |
| Rotation tangente | La rotation de l’élément de trajet d’outil autour de son vecteur tangent. |
| Rotation bitangente | La rotation de l’élément de trajet d’outil autour de son vecteur bi-tangent. |
| Rotation normale | La rotation de l’élément de trajet d’outil autour de son vecteur normal. |
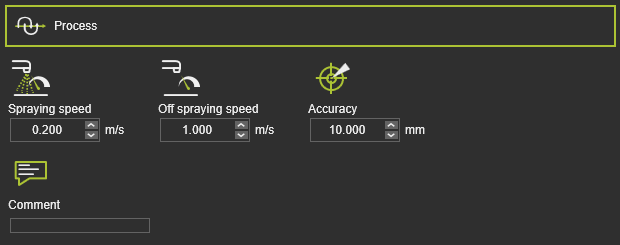 | Le mouvement de la buse de pulvérisation. |
| Vitesse de pulvérisation | La vitesse le long du trajet de pulvérisation en cours. |
| Vitesse de pulvérisation de fin | La vitesse le long du chemin hors procédé. |
| Précision | La précision du mouvement sur le trajet de l’outil. |
| Commentaire | Un commentaire texte. |
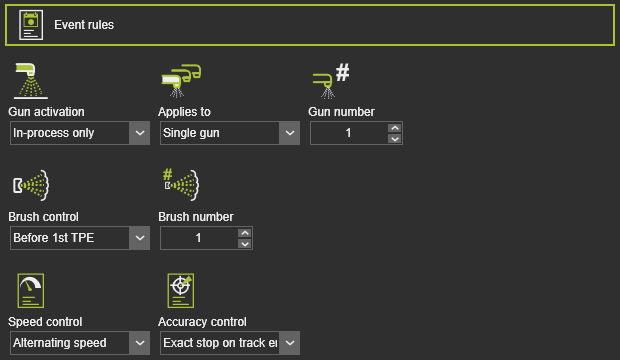 | Les événements pour activer la buse de pulvérisation. |
| Activation du canon | La règle est de savoir quand activer le pistolet pulvérisateur. |
| S’applique à | La règle d’activation s’appliquera à un seul canon ou à tous les canons présents. |
| Numéro du canon | En cas d’activation d’un seul canon, le canon qui sera activé. |
| Contrôle du brossage | La règle est de savoir où activer le pinceau. |
| Numéro de brosse | Le numéro de pinceau qui sera appliqué. |
| Contrôle de la vitesse | La règle pour définir la vitesse le long de la trajectoire de l’outil. |
| Contrôle de la précision | La règle pour définir la précision le long du parcours d’outil. |
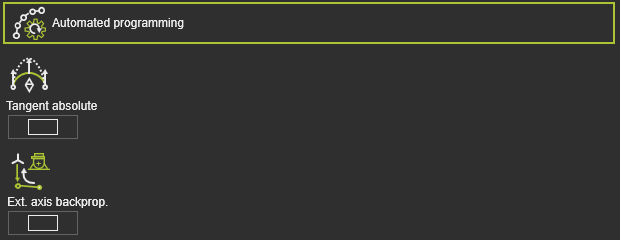 | Des conditions supplémentaires (d’optimisation) pour calculer le trajet d’outil. |
| Absolue tangente | Un commutateur pour appliquer automatiquement une direction tangente absolue sur le chemin en cours de l’opération. La direction tangente du premier point en cours sera utilisée comme référence. |
| Axe ext. rétroproduction. | Les valeurs d’axe d’une ressource externe, comme un positionneur, telles qu’elles ont été fixées à la première position du chemin en cours, seront propagées à rebours jusqu’à l’approche de ce chemin en cours. |
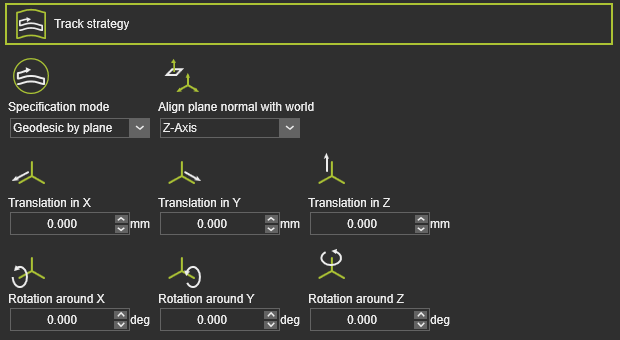 | La stratégie consiste à calculer les trajectoires du parcours de l’outil. |
| Mode de spécification | Le mode pour calculer les pistes. |
| Aligner le plan normal avec le monde | L’alignement du plan qui se croise. |
| Traduction dans X, Y, Z | Le déplacement global du plan intersectant dans les directions X, Y ou Z. |
| Rotation autour de X, Y, Z | La rotation globale du plan d’intersection autour des axes X, Y ou Z. |
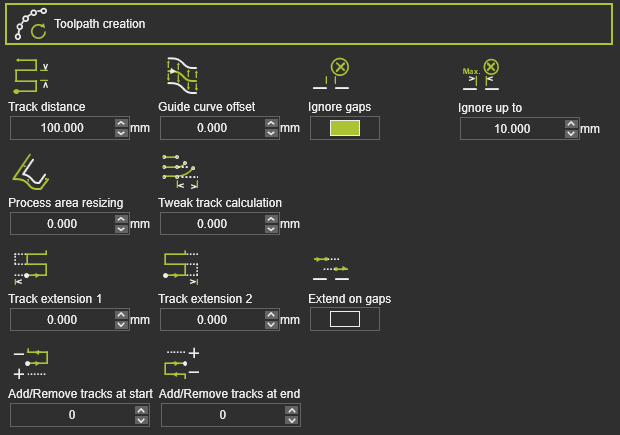 | Les attributs réels affichés de création du parcours d’outil dépendent de la stratégie de piste appliquée. |
| Distance de la piste |  Geodesic : The distance between the individual tracks over the surface geometry. Parallel plane : The distance between the intersecting planes. |
| Décalage de la courbe guide | Le décalage de la voie par rapport à la courbe guide. |
| Ignorez les espaces | Passez à ignorer les espaces qui se trouvent dans la géométrie de fabrication. |
| Ignorer jusqu’à | La longueur maximale de l’espace qui est ignorée. La longueur est mesurée le long du trajet d’outil pour chaque voie individuellement. |
| Redimensionnement de la surface de procédé | L’extension de la zone de procédé. |
| Ajustement du calcul de la voie | Le retouch, la déformation de la piste pour rester parallèle. |
| Étendre sur les espaces | L’extension des rails est également appliquée aux lacunes de la géométrie de fabrication. |
| Extension de la voie 1 | L’extension de la voie pour dépasser la zone de traitement du côté initial. |
| Extension de la voie 2 | L’extension de la voie pour dépasser la zone de traitement du côté opposé. |
| Ajouter / retirer des pistes au début | Dupliquer ou supprimer des pistes au début de la trajectoire d’outil. Une valeur positive ajoute un certain nombre de copies de pistes, une valeur négative supprime le nombre de pistes. |
| Ajouter / retirer des pistes à la fin | Dupliquer ou supprimer des pistes à la fin du parcours d’outil. Une valeur positive ajoute un certain nombre de copies de pistes, une valeur négative supprime le nombre de pistes. |
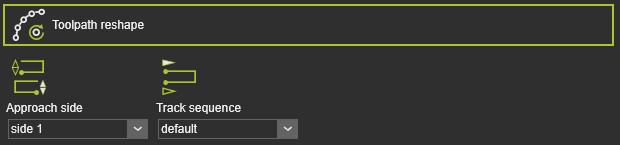 | L’emplacement de départ de la trajectoire d’outil. |
| Côté d’approche | Le côté sur la zone de procédé où s’approcher. |
| Séquence de pistes | La séquence des pistes dans l’ordre par défaut ou inversé. |
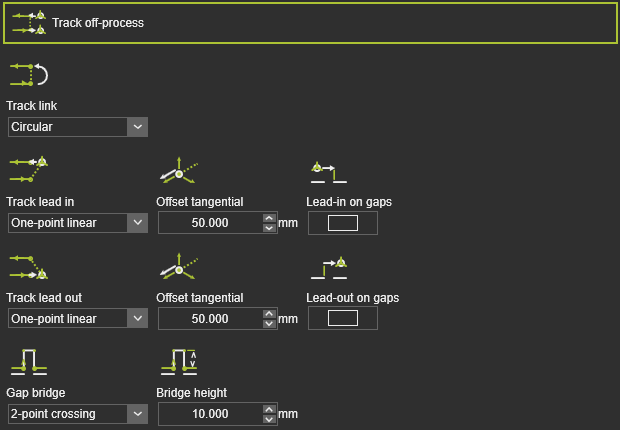 | Les conditions hors processus du parcours d’outil. |
| Lien de la voie | Le croisement entre les différentes pistes. |
| Introduction de la piste | Le lead sur la piste. |
| Décalage tangentiel | Le décalage tangent du plomb en position. |
| Introduction sur les lacunes | Le plomb est appliqué sur les espaces trouvés dans la géométrie de fabrication. |
| Départ de la piste | La tête en sortie de la piste. |
| Décalage tangentiel | Le décalage tangent de la position de sortie en tête. |
| Ouvre les espaces | La sortie d’alimentation est appliquée sur des espaces trouvés dans la géométrie de fabrication. |
| Pont Gap | La définition du pont pour franchir des écarts. |
| Hauteur du pont | La hauteur du pont de l’ouverture. |
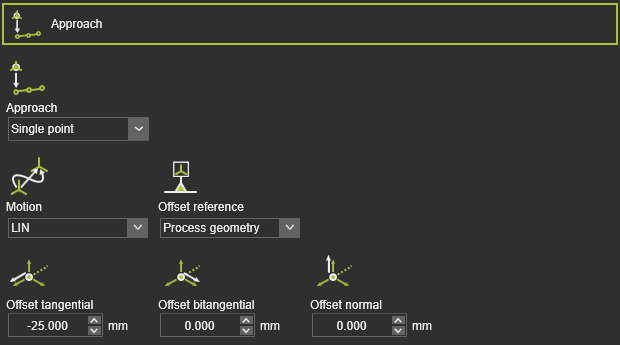 | Définir un mouvement d’approche vers le parcours d’outil en cours de traitement. |
| Approche | Le nombre d’étapes d’approche. |
| Mouvement | Le type de mouvement pour l’approche. |
| Référence de décalage | La référence pour déterminer les directions de décalage. |
| Décalage tangentiel / bitangentiel / normal | Le décalage local de l’étape d’approche à partir de l’élément de départ du parcours d’outil en cours. |
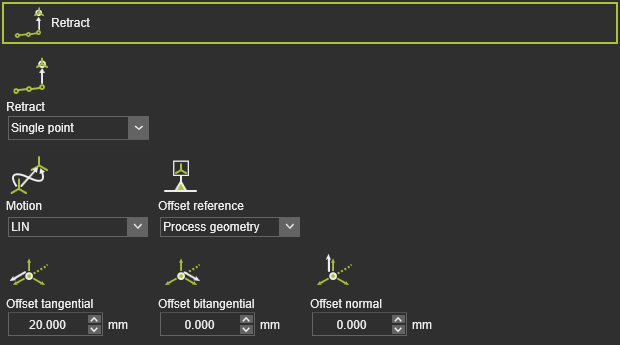 | Définir un mouvement de rétraction en dehors du parcours d’outil en cours. |
| Rétracter | Le nombre d’étapes de rétractation. |
| Mouvement | Le type de mouvement pour la rétractation. |
| Référence de décalage | La référence pour déterminer les directions de décalage. |
| Décalage tangentiel / bitangentiel / normal | Vers le décalage local de l’étape de rétraction à partir de l’élément final du trajet de l’outil en cours de processus. |
| Définir un mouvement d’approche vers le parcours d’outil en cours de traitement. |
| Approche | Le nombre d’étapes d’approche. |
| Mouvement | Le type de mouvement pour l’approche. |
| Référence de décalage | La référence pour déterminer les directions de décalage. |
| Décalage tangentiel / bitangentiel / normal | Le décalage local de l’étape d’approche à partir de l’élément de départ du parcours d’outil en cours. |
| Définir un mouvement de rétraction en dehors du parcours d’outil en cours. |
| Rétracter | Le nombre d’étapes de rétractation. |
| Mouvement | Le type de mouvement pour la rétractation. |
| Référence de décalage | La référence pour déterminer les directions de décalage. |
| Décalage tangentiel / bitangentiel / normal | Vers le décalage local de l’étape de rétraction à partir de l’élément final du trajet de l’outil en cours de processus. |
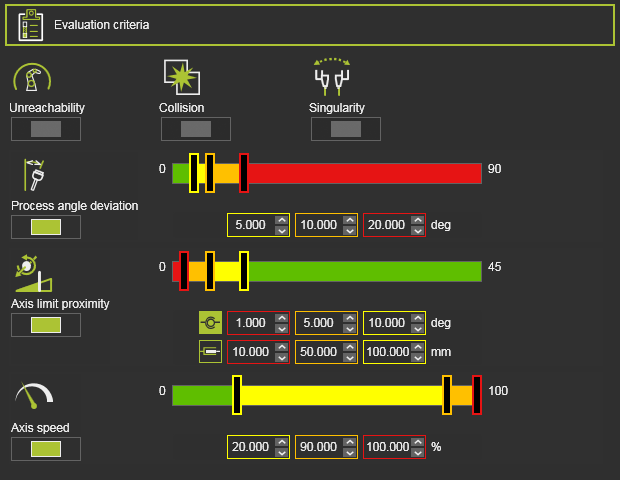 | Les critères d’évaluation de la qualité du parcours outil. Le contenu exact peut varier selon la technologie. |
| Inaccessibilité | Évalue les situations inaccessibles du robot ou de la machine. |
| Collision | Évalue les situations de collision. |
| Singularité | Évalue les situations de singularité du robot ou de la machine. |
| Déviation de l’angle de procédé | Évalue l’écart d’angle du procédé par rapport à sa valeur de référence. |
| Limitation de proximité par axe | Évalue la proximité avec les limites de l’axe entraîné. Plage de valeurs d’évaluation séparées pour les axes des articulations linéaires et circulaires. |
| Vitesse de l’axe | Évalue la vitesse de l’axe de tous les axes entraînés comme une différence (absolue) entre le mouvement de début et de fin entre les positions. |
Événements du programme
La technologie de pulvérisation générique comporte les événements de programmation suivants :
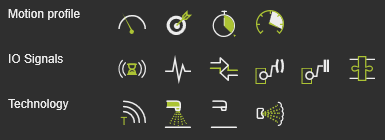
| Événements de mouvement | |
|---|---|
 Speed | Fixe la vitesse des mouvements suivants. |
 Accuracy | Fixe la précision des mouvements suivants. |
 Dwell | Fixe un temps d’attente à l’élément chemin pour que l’outil reste en position jusqu’à ce qu’il avance plus loin. |
 Acceleration | Définit l’accélération pour les mouvements suivants. |
| Événements du signal d’IO | |
|---|---|
 Wait for signal | Ajoute un événement d’attente pour un signal d’entrée du contrôleur actif. |
 Set signal | Ajoute un événement de signal de sortie défini du contrôleur actif. |
 Synchronize robots | Déclenche un événement pour synchroniser les robots coopérants. |
 Set resource port | Définit un port d’une ressource. |
 Wait for resource port | Il attend un port d’une ressource. |
 Adapter actor | Définit un signal d’un adaptateur parent mécanique pour créer ou supprimer une connexion mécanique pendant la simulation. |
| Événement technologique | |
|---|---|
 Text | Insère un commentaire. |
 Gun on | Activez le pistolet pulvérisateur. |
 Gun off | Éteint le pistolet à pulvérisation. |
 Brush | Il fixe le pinceau pulvérisateur. |
Modèles de simulation de procédé
La technologie de pulvérisation comprend les modèles de procédé suivants :


Plus d’informations

Was this page helpful?