Connexions adaptateurs
Adaptateurs de connexion
Les adaptateurs sont très utiles pour assembler facilement des composants afin de construire une configuration. Mais surtout, lors de la construction de la configuration, l’adaptateur crée une connexion significative entre les composants assemblés.
Les connexions suivantes peuvent être créées
| Type | Description | Entre | Et |
|---|---|---|---|
| Mécanique | Connecter une ressource enfant à une ressource parentale afin de déplacer l’enfant avec son parent. | Ressource cinématique | Ressource cinématique |
| Électrique | Un lien de communication pour contrôler les activités de ressources ou pour contrôler un autre contrôleur. | Contrôleur | Ressource ou contrôleur |
| Écoulement | Définir le transport d’une pièce d’une ressource à une autre ressource. | Ressource de transport | Ressource de transport |
| Transport | Pour déplacer une pièce dans une ressource rigide et fixe. Ou pour permettre la reconnaissance automatisée des cibles. | Ressource cinématique | Pièce à travailler |
Une connexion correcte ne peut être réalisée qu’entre deux adaptateurs correspondants : même type et combinaison prise-prise. D’autres combinaisons seront rejetées.
La connexion prise-fiche des adaptateurs définit également la direction de la dépendance. Une fois connecté, l’adaptateur de prise devient parent et joue donc le rôle de contrôle au sein de la connexion.
Connexions mécaniques
La sphère centrale du manipulateur ne supporte qu’une opération de sélection et de traînage. En appuyant sur le left mouse button vers le bas, le Manipulateur peut être glissé vers n’importe quel endroit dans la vue 3D, mais bien sûr parallèlement à l’écran. Sa position est basée sur la position de la souris à l’écran et les coordonnées sont calculées en conséquence. Pendant le tragging, le graphique du Manipulateur se transforme en un simple système de coordonnées, représenté par trois axes colorés.
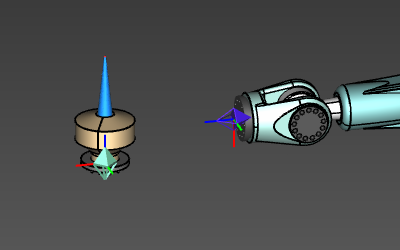 | 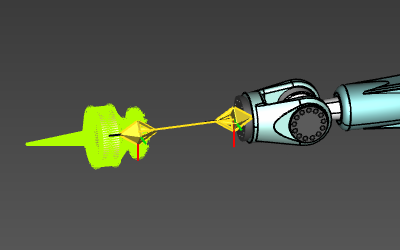 | 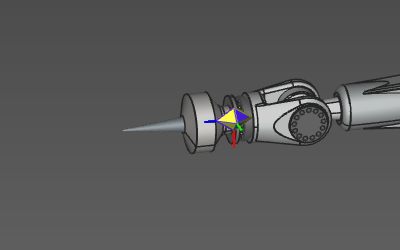 |
Installer un adaptateur de prise sur un adaptateur de prise est également pris en charge. Dans ce cas, la composante parent est positionnée sur la composante enfant.
La déconnexion peut se faire en choisissant le composant enfant et en le tirant loin du composant parent, hors de portée du faisceau de connexion.
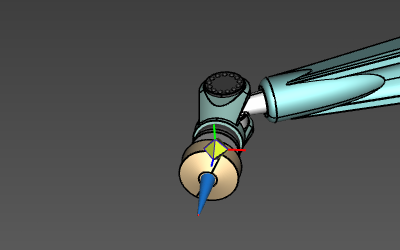
Une connexion mécanique entre deux ressources étend la chaîne cinématique de la ressource mère à la ou les ressources enfants connectées. Toute motion de la ressource parent déplacera automatiquement la ressource enfant en conséquence.
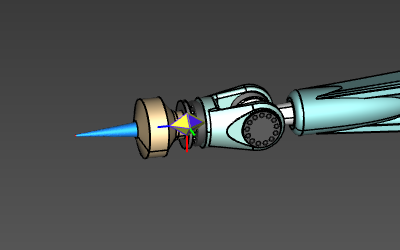 |  |
Connexions électriques
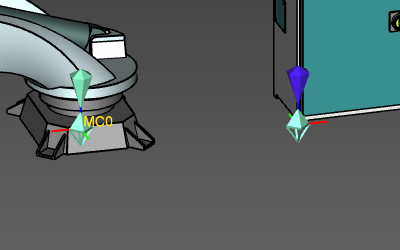
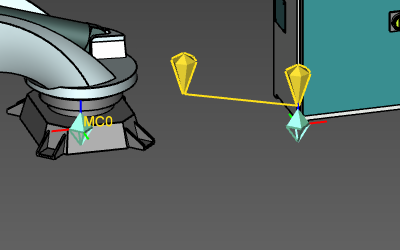
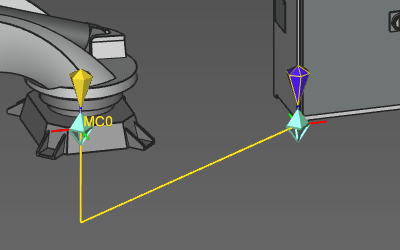
Une connexion électrique s’établit lorsqu’on traîne un adaptateur électrique vers un autre adaptateur. Le logiciel tente de trouver une correspondance appropriée d’adaptateurs prise-prise en cherchant un contrepoids dans une certaine plage 3D de l’adaptateur traîné. Lorsqu’une correspondance est trouvée, un faisceau de connexion est montré pour indiquer la correspondance. Relâcher ou laisser tomber l’adaptateur crée alors cette connexion électrique et le fil de connexion reste visible.
 |  |  |
Une connexion électrique permet de communiquer entre le contrôleur et une(s) ressource(s) ou un autre contrôleur. Il définit les signaux et leur mappage de valeur utilisés à des fins de simulation.
Déconnecter une connexion électrique ne peut se faire qu’avec la commande Disconnect dans le menu en spirale de l’adaptateur.
