Squelette cinématique

Reference guide \ Components & objects
Squelette cinématique
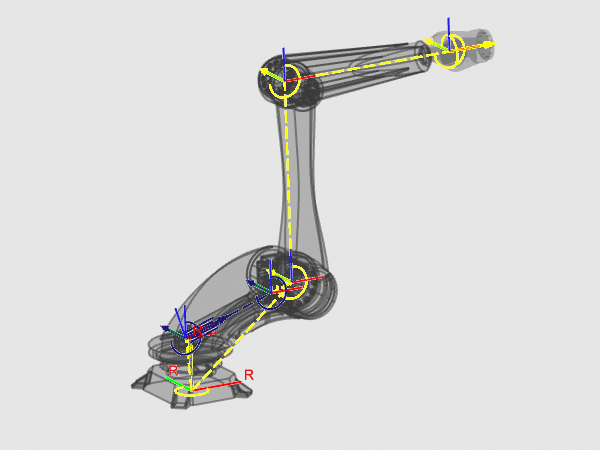
La capacité dynamique d’une ressource est définie par son squelette cinématique. Ce squelette cinématique est une série d’articulations interconnectées formant une chaîne qui contrôle le mouvement de (parties de) la ressource.
Une articulation est un référentiel, un système de coordonnées, avec plusieurs propriétés de mouvement prédéfinies.
| Propriété | Description |
|---|---|
| Coordonnées | La position et l’orientation de l’articulation. |
| Axe | L’axe du système de coordonnées auquel l’articulation fait référence. |
| Type | The type of joint:  translation  rotation |
| Parent | L’articulation parente ou le référentiel racine définit la dépendance dans le squelette cinématique. |
| Limites | Les valeurs maximales et minimales du mouvement articulaire. |
| Vitesse maximale | La vitesse maximale du mouvement de l’articulation. |
| Accélération/décélération maximale | L’accélération ou la décélération maximale du mouvement articulaire. |
| Connecter le nœud non entraîné | La connexion rigide d’un joint non entraîné à l’assemblage du parent. |
La racine d’un squelette cinématique est définie par le référentiel racine de la ressource. Ce référentiel racine est associé à la partie fixe de la ressource, à partir de laquelle tous les mouvements (relatifs) sont dérivés.
Lors de la simulation, les valeurs exactes des joints entraînés dans un squelette cinématique sont fixées par le contrôleur connecté à la ressource.


