Propriétés du contrôleur

Tableau de bord
La commande Controller ouvre le tableau de bord du contrôleur. Dans ce tableau de bord, les propriétés et attributs du contrôleur peuvent être vérifiés et modifiés lorsque nécessaire. Le tableau de bord comporte cinq conteneurs qui peuvent être ouverts ou fermés en cliquant à l’intérieur du cadre de l’onglet.
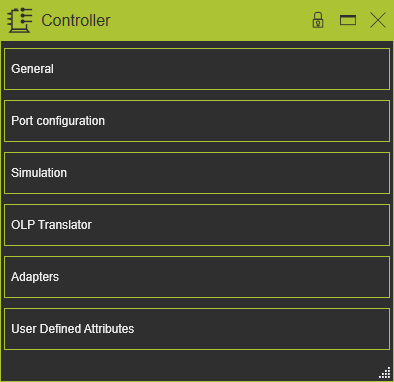
Généralités
Ce conteneur ouvre les informations générales du contrôleur.
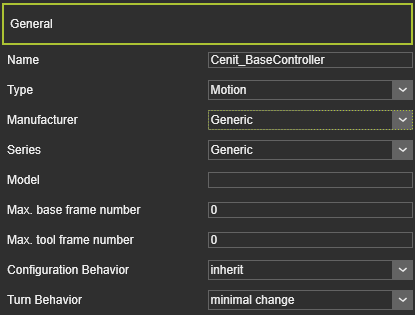
Le contrôleur possède les attributs généraux suivants. Lors de la création du contrôleur, les valeurs par défaut des attributs sont données par le logiciel, selon le type de contrôleur choisi. Les attributs sont affichés et modifiables dans la fonction tableau de bord de l’établi Controller Builder Workbench.
| Attribut | Description | Remarque |
|---|---|---|
| Nom | Le nom du contrôleur | Un nom pour la manette est obligatoire. |
| Type | Le type de contrôleur selon la classification. | The Type is selected from a predefined drop down list. 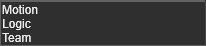 |
| Fabricant | Le nom du fabricant du contrôleur. | Le fabricant est sélectionné à partir d’une liste déroulante prédéfinie. |
| Séries | Le nom de la série de la manette. | La série est sélectionnée à partir d’une liste déroulante prédéfinie. |
| Modèle | Le nom du modèle du contrôleur. | L’attribut peut être laissé vide. |
| Profils de châssis de base max | Une valeur d’indice du nombre de trames de base pouvant être gérées par le contrôleur. | |
| Profils de cadres Max Tool | Une valeur d’indice du nombre de trames d’outils pouvant être gérées par le contrôleur. | |
| Comportement de configuration | Le comportement de configuration par défaut de la(s) ressource(s) contrôlée(s). | The predefined list includes the options 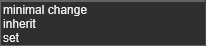 |
| Comportement de virage | Le comportement par défaut des tours de la ou des ressources contrôlées. | The predefined list includes the options |
Configuration des ports
Ce conteneur ouvre les informations de configuration du port de signal du contrôleur.
Un contrôleur possède la configuration de port suivante.
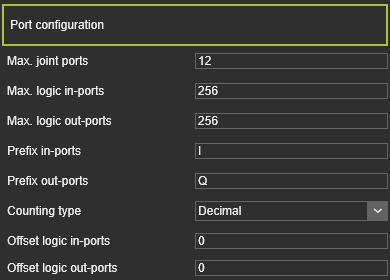
| Attribut | Description | Remarque |
|---|---|---|
| Ports max. | Le nombre maximal de joints et d’autres axes auxquels le contrôleur peut se connecter. | |
| Ports d’entrée logiques Max. | Le nombre maximal de ports logiques du côté entrée du contrôleur. | |
| Ports de sortie logiques Max. | Le nombre maximal de ports logiques sur le côté sortie du contrôleur. | |
| Ports de préfixe | Une chaîne de préfixes pour les noms des ports d’entrée. | Un préfixe spécifique au fournisseur est automatiquement inséré ici, mais peut être modifié. |
| Sorties préfixes | Une chaîne de préfixes pour les noms des ports de sortie. | Un préfixe spécifique au fournisseur est automatiquement inséré ici, mais peut être modifié. |
| Type de comptage | Le type de nombre et de comptage des ports. | The counting type is usually vendor specific. It can be 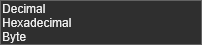 |
| Ports d’entrée logiques décalés | La valeur de décalage au comptage du début des ports d’entrée. | La valeur de décalage doit appartenir au même système que le type de comptage. Exemple : commencer par une adresse d’octet I10 signifie une valeur de décalage de 80. |
| Sorties logiques décalées | La valeur de décalage au comptage du début des ports de sortie. | La valeur de décalage doit appartenir au même système que le type de comptage. Exemple : Commencer par une adresse hexadécimale QA signifie une valeur de décalage de 10. |
Simulation
Ce conteneur ouvre la définition de simulation du contrôleur.
Pour exécuter une simulation correcte et fiable, le contrôleur doit avoir défini les moteurs de simulation appropriés pour les ressources qu’il va gérer.
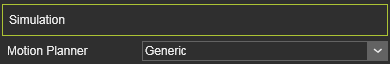
| Attribut | Description | Remarque |
|---|---|---|
| Planificateur de mouvement | Liste déroulante des stratégies disponibles pour le planificateur de mouvement. Les fabricants de robots et de machines intègrent généralement leur propre stratégie de planification de mouvement. | The predefined list includes the strategies 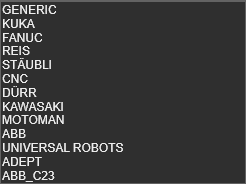 The Generic strategy is a general FASTSUITE Edition 2 strategy for common use. |
Traducteur OLP
Ce conteneur ouvre l’éditeur pour définir les propriétés de la sortie de programmation.
Pour pouvoir exporter le programme simulé vers le robot physique ou la machine de fabrication, le programme doit être écrit dans la langue correspondante correcte.
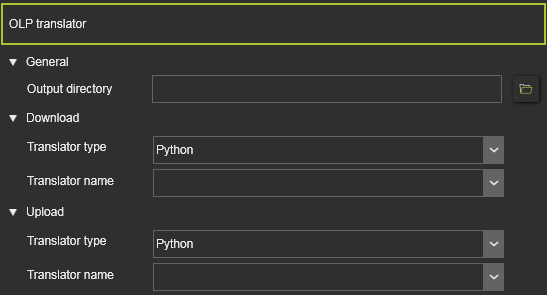
| Attribut | Description |
|---|---|
| Généralités | |
| Répertoire de sortie | Le chemin et le nom du fichier sont là où stocker le fichier de sortie du programme. |
| Télécharger / Télécharger | |
| Type de traducteur | The data format of the translator, to filter the list of available translators. It can be selected between: 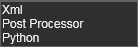 |
| Nom du traducteur | Dans la liste déroulante, le fichier téléchargeur ou uploadeur requis, avec les définitions et commandes du traducteur, doit être sélectionné. Un traducteur dépend du fournisseur. Selon le fabricant du contrôleur, le système recherche dans le(s) carpet(s) plugin(s) les traducteurs disponibles de ce fabricant. |
Adaptateurs
Ce conteneur ouvre les informations d’adaptateur du contrôleur. L’éditeur montre les adaptateurs individuels et leur définition. Sélectionner un adaptateur le fera passer en surlignage croisé dans la vue 3D et son nom
L’adaptateur possède les attributs de base suivants. Lors de la création de l’adaptateur, les valeurs par défaut des attributs sont données par le logiciel, selon le type d’adaptateur choisi. Les attributs sont affichés et modifiables dans l’une des fonctions du tableau de bord des différents établis qui supportent la création d’adaptateurs.
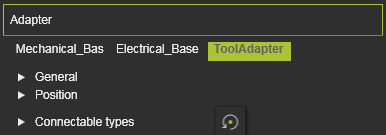
Le conteneur Adapter s’ouvre sur une liste verticale avec tous les attributs définis au sein du composant, indiqués par leurs noms. En sélectionnant l’un d’eux, ses attributs sont classés en deux groupes. Un surlignage croisé dans la vue 3D et l’interface du tableau de bord apparaît.
| Attribut | Description | Remarque |
|---|---|---|
 | ||
| Nom | Le nom de l’adaptateur. | Un nom vierge est autorisé. |
| Type | The type of the adapter according to the classification. 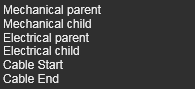 | |
| Capacité | Définit combien d’adaptateurs peuvent être connectés à celui-ci. | Cela ne concerne que les adaptateurs de type douille. |
 | ||
| X, Y, Z | Les coordonnées X, Y et Z de l’adaptateur. | Les coordonnées sont définies selon le système global de coordonnées du composant. |
| Roulis(X), Tangage(Y), Lacet(Z) | Le roulis, l’orientation du tangage et du lacet de l’adaptateur. | Les angles d’orientation sont fixés selon le système de coordonnées global du composant. |
 | Définit quelles classes de composants peuvent être branchées sur cet adaptateur. Sélection via l’icône de classe correspondante. | Cela ne concerne que les adaptateurs de prise mécanique. La commande Reset ramène la définition à la configuration de base |
The resource classes. 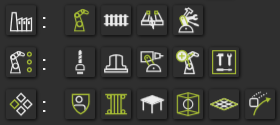 | Choisir l’icône de catégorie définit tous les composants de la catégorie. | |
The classes humans, controller and workpiece.  |
Attributs définis par l’utilisateur
Ce conteneur ouvre les attributs définis par l’utilisateur du contrôleur. L’éditeur affiche les attributs et leur définition. Les attributs définis par l’utilisateur peuvent être ajoutés, modifiés et supprimés ici.
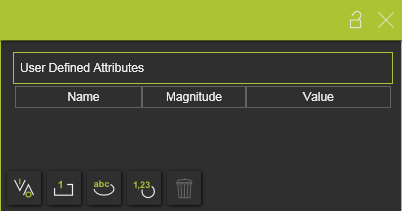
Il existe quatre principaux types d’attributs définis par l’utilisation.
| Type | Description | Remarque | |
|---|---|---|---|
| Booléen |  | Un attribut ayant la valeur soit Vrai, soit Faux. | The value is set True by pressing the value button 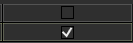 |
| Entier |  | Un nombre entier de grandeurs différentes. Pour chaque magnitude, l’unité est réglée et affichée automatiquement. | A drop down list is available to specify the required magnitude 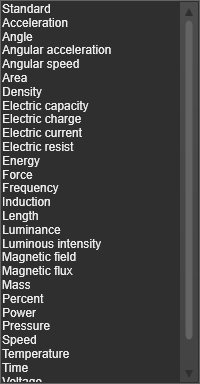 |
| Corde |  | Un attribut basé sur le texte. | |
| Flotteur |  | Un vrai nombre de magnitudes différentes. Pour chaque magnitude, l’unité est réglée et affichée automatiquement. | Une liste déroulante, comme pour l’attribut entier, est disponible pour spécifier la magnitude spécifique. |
L’attribut défini par l’utilisateur peut être ajouté en cliquant sur le bouton type d’attribut. L’attribut sera ajouté à la liste et reçoit un nom et une valeur par défaut. Sélectionner le nom ou la valeur permet de le modifier.
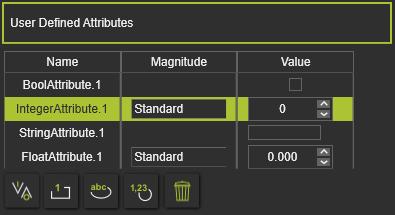
L’attribut actuellement actif, sélectionné et défini par l’utilisateur peut être supprimé en appuyant sur le bouton de commande Delete  .