Évaluation de la qualité du parcours d’outil

Évaluation qualité
L’évaluation de la qualité est un processus dans lequel chaque position du parcours d’outil est analysée et évaluée selon un ensemble de critères cibles prédéfinis.
L’évaluation qualité est exécutée automatiquement après chaque calcul d’un parcours ou d’une modification du parcours outil. Cela inclut des interactions manuelles simples comme modifier un attribut ou enseigner une position jusqu’à des processus d’optimisation comme l’interpolation de chemins.
En général, l’évaluation de la qualité est réalisée sur l’ensemble du parcours d’outil. Cependant, lorsque les critères ne sont pas valides sur des sections du parcours outil, ils sont automatiquement exclus de l’évaluation à cette section. Par exemple, l’angle du procédé n’a aucune importance sur les sections hors processus, comme l’approche ou la rétraction. Le calcul et l’évaluation ont donc été désactivés sur ces sections du parcours d’outil.
Pour éviter une évaluation incorrecte ou une validation d’incident, l’évaluation qualité sur un parcours d’outil hérité Les données ont été limitées aux critères ciblés qui ont été mis en œuvre au moment de la trajectoire d’outil création et stockage. Tous les nouveaux critères cibles sont alors désactivés par défaut.
Critères de cible
Un critère ciblé a été défini par :
-
une fonction de paramètre d’évaluation qui retourne la valeur du critère évalué
-
une configuration spécifique des plages de valeurs de qualité pour ce paramètre d’évaluation.
Il y a 4 plages de valeurs (maximum) pour chaque critère.
 | Bon (vert) La plage de valeurs des critères définis comme bons. Il n’y a pas besoin de s’améliorer ici. |
 | Acceptable (jaune) : La plage de valeurs du critère défini comme acceptable. Bien que le résultat soit acceptable, il est conseillé de s’améliorer ici. |
 | Critique (orange) La plage de valeurs du critère définie comme critique. Il est fortement recommandé de modifier pour améliorer le parcours d’outil. |
 | Invalide (rouge) La valeur (et au-dessus) du critère défini comme non acceptable. Il est obligatoire de modifier pour améliorer le parcours d’outils. |
Les critères cibles suivants sont pris en charge, mais leur présence dépend de la technologie appliquée et du type de machine ou de robot :
| Critères | Description | Plage de valeur | Remarque | |
|---|---|---|---|---|
 | Inaccessibilité | Évalue les situations inaccessibles du robot ou de la machine. | Bon ou invalide. | L’évaluation selon ces critères est toujours réalisée. |
 | Collision | Évalue les situations de collision. | Bon ou invalide. | L’évaluation selon ce critère n’est effectuée que lorsque l’interrupteur d’analyse des collisions dans la barre d’outils du lecteur de simulation est activé. |
 | Singularité | Évalue les situations de singularité du robot ou de la machine. | Bon ou invalide. | L’évaluation selon ces critères est toujours réalisée. |
 | Déviation de l’angle de procédé | Évalue l’écart d’angle du procédé par rapport à sa valeur de référence. | L’angle varie de bon à invalide. | |
  | Déviation d’angle d’outil (technologie de soudage à l’arc) | Évalue la déviation d’angle de l’outil par rapport à sa valeur de référence. | L’angle varie de bon à invalide. | |
  | Déviation d’angle de déplacement (technologie de soudage à l’arc) | Évalue l’écart de l’angle de déplacement (direction tangente) par rapport à sa valeur de référence. | L’angle varie de bon à invalide. | Disponible uniquement lorsque les critères d’angle de déviation du procédé ont été remplacés par des critères d’angle séparés et d’angle d’outil. |
  | Déviation de l’angle de travail (technologie de soudage à l’arc) | Évalue l’écart de l’angle de travail (direction bitangente) par rapport à sa valeur de référence. | L’angle varie de bon à invalide. | Disponible uniquement lorsque les critères d’angle de déviation du procédé ont été remplacés par des critères d’angle séparés et d’angle d’outil. |
 | Limitation de proximité par axe | Évalue la proximité avec les limites de l’axe de la chaîne cinématique inverse de la ressource (de fabrication). Plage de valeurs d’évaluation séparées pour les axes des articulations linéaires et circulaires. | La distance linéaire ou angulaire varie de bon à invalide. |  Required to ensure that small differences between the computed and real axis positions do not lead to possible failure (limit reached) or other axis issues of the resource. |
 | Vitesse de l’axe | Évalue la vitesse de l’axe de tous les axes entraînés comme une différence (absolue) entre le mouvement de début et de fin entre les positions. | Le pourcentage varie de bon à invalide. | |
 | Delta minimal de l’axe (technologie basée sur des points) | Évalue tous les mouvements des axes du robot sur des éléments consécutifs du parcours d’outil | Le pourcentage varie de bon à invalide. | L’objectif est de réduire autant que possible le changement de chaque axe. C’est l’attribut du mode Expert |
 | Delta minimal de l’angle de l’outil (technologie basée sur des points) | Évalue l’orientation de la tangence de l’outil sur des éléments consécutifs de trajet d’outil | L’angle varie de bon à invalide. | Cela garantit des transitions plus fluides dans l’orientation de l’outil. C’est l’attribut du mode Expert |
Évaluation des coûts
Pour pouvoir comparer différentes situations de parcours d’outil ou optimiser le parcours d’outil, la qualité de ce parcours est également exprimée sous forme de factor. C’est une valeur neutre, pas une monnaie quelconque.
Chaque critère cible a reçu une fonction de coûts spécifique. Cela peut être linéaire, une fonction parabolique ou autre, comme le montre l’exemple ci-dessous.
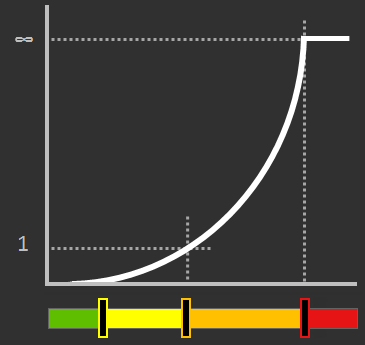
La fourchette de qualité est égale à une valeur de coût de :
| Bon (vert) Il n’y a pas de coûts ; c’est-à-dire que les coûts sont de 0. |
| Acceptable (jaune) Valeur comprise entre 0 et 1. |
| Critique (orange) coûte de 1 jusqu’à l’infini (∞). |
| Invalide (rouge) Les coûts sont infinis (∞). |
À chaque position du parcours d’outil, les coûts sont calculés pour chaque critère analysé puis additionnés. Pour éviter l’influence d’avoir un nombre différent de positions de trajet d’outil, selon différents types de modifications, comme l’approximation de la géométrie sous-jacente, chaque coût individuel de position est multiplié par la distance du trajet d’outil de cette position. Enfin, le coût total d’une opération est la somme de ses coûts individuels de position. Cela est ensuite fait pour chaque opération, chaque groupe d’opérations et enfin pour le programme complet.
Le résultat est affiché dans le tableau de bord Toolpath et est mis à jour immédiatement après toute modification du parcours outil.

Parce que chaque modification peut avoir un impact sur les coûts globaux, un symbole de tendance indique que les coûts varient par rapport à sa valeur précédente.
 | La valeur a été augmentée ; c’est-à-dire un effet de coûts plus élevé |
 | La valeur resta la même ; c’est-à-dire neutre ou sans effet |
 | La valeur a diminué ; c’est-à-dire un effet de coûts plus faible |
Soyez conscient que changer la plage d’un critère cible ou le désactiver de l’évaluation qualité cela influencera également les coûts calculés.
Définition des critères cibles
Les critères ciblés pour l’évaluation d’un certain programme, c’est-à-dire dans la technologie, sont fournis dans un onglet technique séparé dans les tableaux de bord Programmation par défaut et Actif. Outre les critères standards de qualité générale, cet onglet peut inclure des critères spécifiques à la technologie.
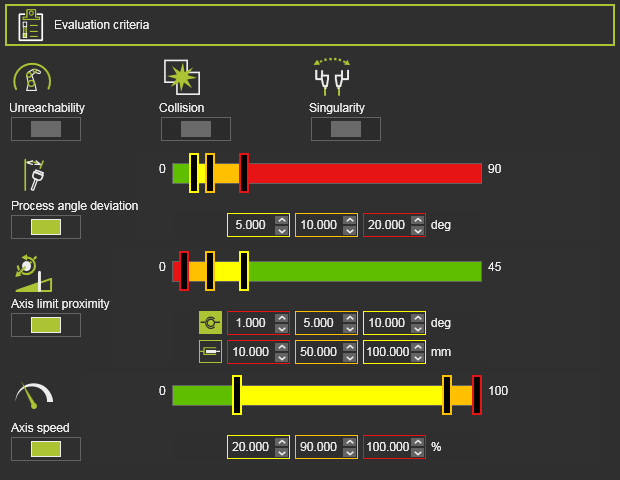
Chaque critère dispose d’un bouton de commutation pour l’inclure ou l’exclure de l’évaluation de qualité.
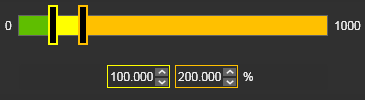
Les critères ayant une plage de valeurs configurable peuvent être définis individuellement. Les valeurs limites de chaque plage peuvent être modifiées soit en déplaçant le curseur de couleur dans la barre, soit en modifiant les valeurs directement sous la barre cursante.
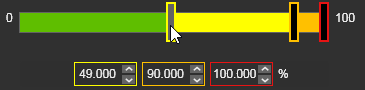
La plage de critères représente un marqueur de décision pour conserver ou modifier la position du trajet d’outil analysée.
| Début de la zone interdite | 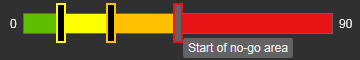 | Quelle valeur ne doit jamais être dépassée ? |
| Début de la zone critique | 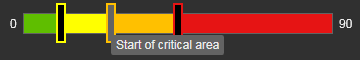 | Quelle valeur ne devrait pas être dépassée si possible ? |
| Début de l’évaluation | 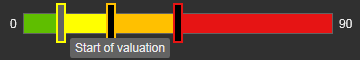 | Jusqu’à quelle valeur s’étend la plage idéale (verte) ? À partir de quelle valeur le statut est-il encore acceptable, mais n’est plus idéal ? |
Un cas particulier est celui des critères de vitesse de l’axe. Dans les technologies où la vitesse de l’axe, combinée à la (dé-)accélération, n’a pas un grand impact sur le processus lui-même, comme dans la plupart des opérations ponctuelles, il n’est pas nécessaire de définir la plage rouge invalide. Dans ce cas, la plage ne montre pas ce niveau invalide.
Incidents
Le programme Active et le tableau de bord Toolpath Monitor affichent la liste des incidents des critères.
L’icône d’incident informe le résultat de l’évaluation selon ce critère spécifique. L’icône d’incident sert aussi de bouton de commutation pour afficher ou masquer le résultat de l’évaluation de ce critère spécifique.
Ne pas afficher un incident ne signifie pas que des incidents de ces critères n’existent pas !
Affichage de qualité
Les incidents sont généralement affichés dans le tableau de bord du programme Actif, le tableau de bord du moniteur du parcours d’outil et sur le parcours 3D en coloriant et en présentant les informations d’incident.
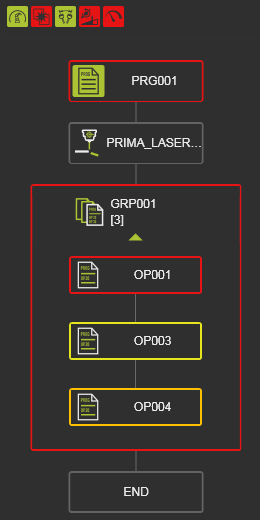 | 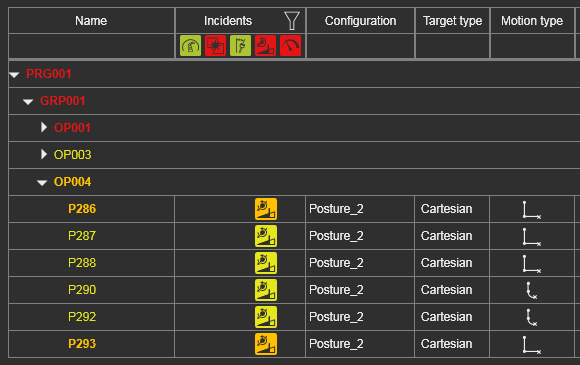 | 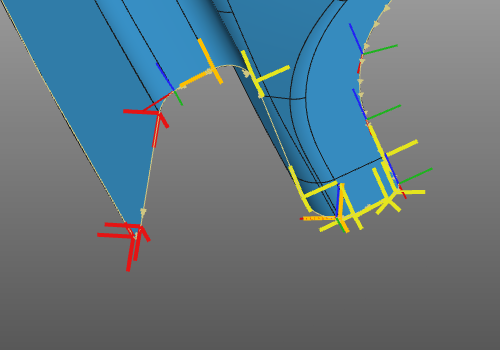 | ||
| Programme actif | Moniteur de trajet d’outil | Parcours d’outil 3D |
Les éléments de parcours d’outil, les opérations, les groupes et les programmes qui comportent des incidents de qualité sont colorés selon le niveau d’incident le plus élevé (et le plus grave) de leur évaluation.
Survoler un élément ouvre une fenêtre contextuelle avec des informations détaillées sur les incidents à cet élément.
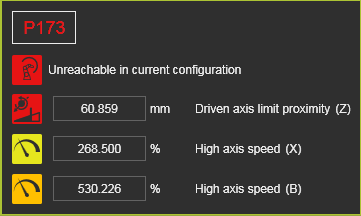
La présentation des incidents peut se dérouler en trois niveaux différents.
 | Affichez uniquement le niveau de défaillance. |
 | Affichez les niveaux de défaillance et critiques. |
 | Affichez tous les niveaux de qualité. |
Ne pas afficher un niveau de qualité ne signifie pas que les incidents avec ce niveau évalué ne le sont pas exister !

