Capteurs de ressources

Capteurs
Les capteurs sont des composants, généralement des composants électriques, capables de détecter ou mesurer les variables de procédé. La sortie d’un capteur est un signal.
Le logiciel prend en charge les types de capteurs suivants.

Un capteur de proximité peut détecter la présence d’un objet sans contact physique avec cet objet.
Dans la Vue 3D, le capteur de proximité est représenté graphiquement par un objet selon l’image ci-dessous.

Le cylindre de l’objet capteur affiche les véritables dimensions de la zone de détection, ou zone de collision, du capteur.
Un capteur de proximité possède les attributs suivants :
| Attribut | Description | Remarque |
|---|---|---|
 | ||
| Nom | Le nom du capteur de proximité. | Un nom vierge est autorisé. |
| Type de port | Le type de port du capteur, c’est-à-dire le comportement de l’interrupteur lors de la détection. | The sensor supports two types:  normally open NO normally closed NC |
| Diamètre de commutation | Le diamètre de la zone de détection du capteur. | |
| Distance de commutation | La hauteur de la zone de détection du capteur. | |
 | ||
| X, Y, Z | Les coordonnées X, Y et Z du capteur. | Les coordonnées sont définies selon le système global de coordonnées du composant. |
| Roulis(X), Tangage(Y), Lacet(Z) | Le roulis, l’inclinaison et l’orientation en lacet du capteur. | Les angles d’orientation sont fixés selon le système de coordonnées global du composant. |
 | Définit quelles classes de composants le capteur peut détecter. Sélection via l’icône de classe correspondante. | La commande Reset ramène la définition à la configuration de base. |
The class workpieces.  | ||
The resource classes. 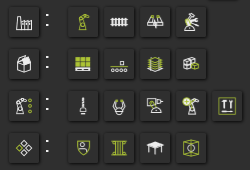 | Choisir l’icône de catégorie définit tous les composants de la catégorie. | |
The class humans.  |

Un capteur barrière lumineuse peut détecter la présence d’un objet sans contact physique avec cet objet.
Dans la Vue 3D, le capteur barrière lumineuse est représenté graphiquement par un objet selon l’image ci-dessous.
Le cylindre de l’objet capteur affiche les véritables dimensions de la zone de détection, ou zone de collision, du capteur.
Un capteur barrière lumineuse possède les attributs suivants :
| Attribut | Description | Remarque |
|---|---|---|
| ||
| Nom | Le nom du capteur de proximité. | Un nom vierge est autorisé. |
| Type de port | Le type de port du capteur, c’est-à-dire le comportement de l’interrupteur lors de la détection. | The sensor supports two types: normally open NO normally closed NC |
| Diamètre de commutation | Le diamètre de la zone de détection du capteur. | |
| Distance de commutation | La hauteur de la zone de détection du capteur. | |
| ||
| X, Y, Z | Les coordonnées X, Y et Z du capteur. | Les coordonnées sont définies selon le système global de coordonnées du composant. |
| Roulis(X), Tangage(Y), Lacet(Z) | Le roulis, l’inclinaison et l’orientation en lacet du capteur. | Les angles d’orientation sont fixés selon le système de coordonnées global du composant. |
| Définit quelles classes de composants le capteur peut détecter. Sélection via l’icône de classe correspondante. | La commande Reset ramène la définition à la configuration de base. |
| The class workpieces. | ||
| The resource classes. | Choisir l’icône de catégorie définit tous les composants de la catégorie. | |
The class humans.  |
Signal de capteur
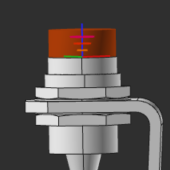
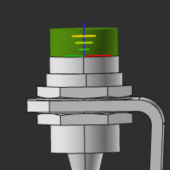
Le type de port du capteur définit le comportement lors de la détection par le capteur.
Lors de la simulation, le changement d’état du capteur est visualisé en modifiant la couleur de l’objet capteur.
 |  |


