Détection de soudure à l’arc

Détection de couture
En soudage à l’arc, il est courant que la détection et la mesure pour l’étalonnage de la soudure se fassent à l’aide d’une grande variété de méthodes de détection tactile, fournies par les différents fabricants de robots et intégrateurs de systèmes.
Le package de technologie de soudage à l’arc comprend plusieurs de ces méthodes, qui incluent un ensemble de paramètres standards et génériques jusqu’à des extensions spécifiques au fabricant.
Méthodes de détection tactile
Deux méthodes sont mises en œuvre :
| Méthode | Description | |
|---|---|---|
| Toucher avec fil | La position de la pièce soudée est déterminée par la collision entre la pièce et le fil de soudure. Selon le nombre de degrés de liberté à éliminer, le nombre de touches doit être défini. La calibration de la position de la pièce est effectuée avant le début du processus de soudure. | 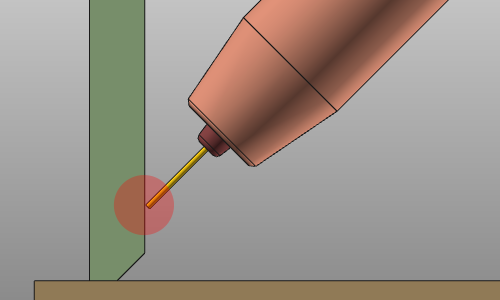 |
| Toucher avec buse | La position de la pièce soudée est déterminée par la collision entre la pièce et la buse de la torche de soudage. Selon le nombre de degrés de liberté à éliminer, le nombre de touches doit être défini. La calibration de la position de la pièce est effectuée avant le début du processus de soudure. | 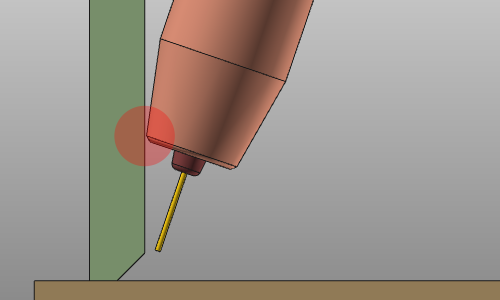 |
Directions tactiles
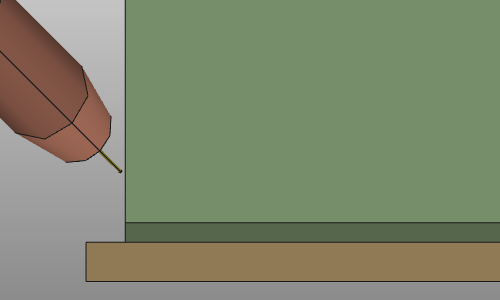
En gros, la détection tactile peut s’appliquer dans trois directions :
| Direction des travaux | Direction de l’outil | Direction du voyage |
|---|---|---|
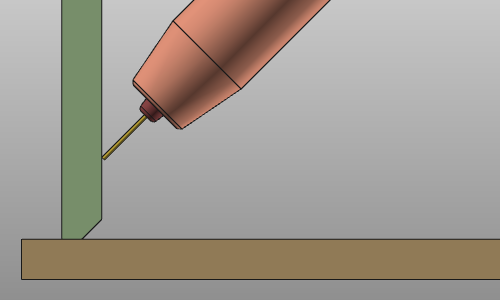 | 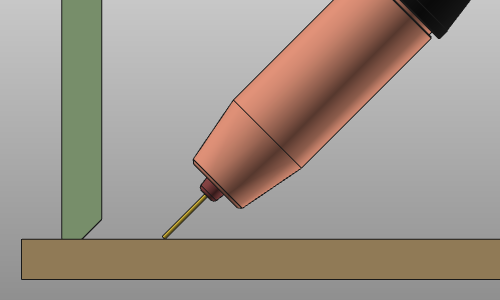 |  |
Cycle de fonctionnement
L’opération tactile est un cycle d’un nombre fixe de positions prédéfinies et de comportements de mouvement. Les angles de la buse sont définis dans les attributs de programmation et restent les mêmes pendant toute l’opération tactile.
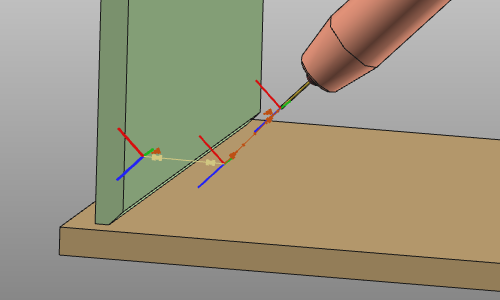
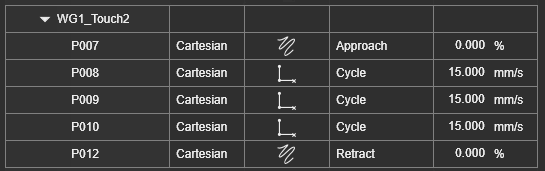
Le cycle comporte les positions suivantes :
| Poste | Description | Remarque | |
|---|---|---|---|
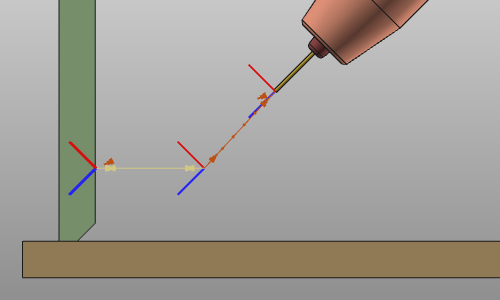 | Approche | La position d’approche à partir du cycle de toucher commence. | Optionnel. |
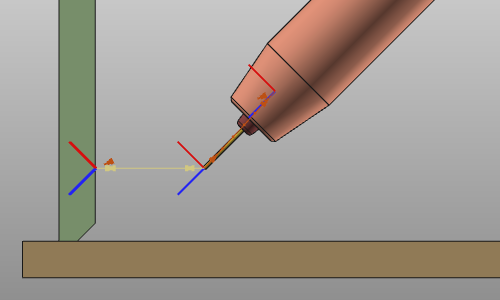 | Début | La position de départ du cycle de toucher. Cette position est calculée comme un décalage linéaire par rapport au point de contact théorique sur la surface, mesuré perpendiculairement à cette surface. | |
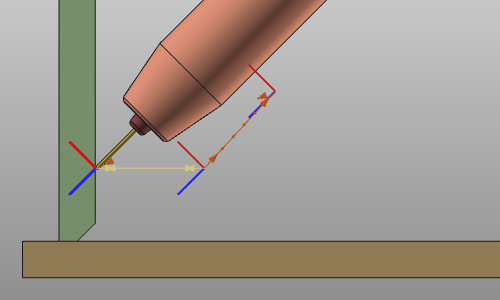 | Toucher | The touch position. This position is a linear offset from the theoretical touch point and is determined from the collision of the welding torch with the welding part while moving from the start towards the theoretical position. 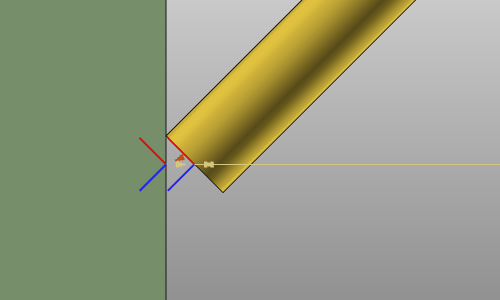 | |
| Retour | La position de retour du cycle de toucher. La position est généralement la même que la position de départ. | |
| Rétracter | La position de rétraction à partir de la fin du cycle de toucher. | Optionnel. |
Lors de l’utilisation de la méthode par contact par fil, l’opération peut éventuellement être prolongée par un cycle de vérification filaire. Avant que le contact avec le fil ne soit effectué, la torche se déplace vers le point de contact dans la direction normale pour vérifier la présence du fil de soudure. Le cycle est un mouvement linéaire simple entre la position de départ et de toucher et le retour.
| Poste | Description | |
|---|---|---|
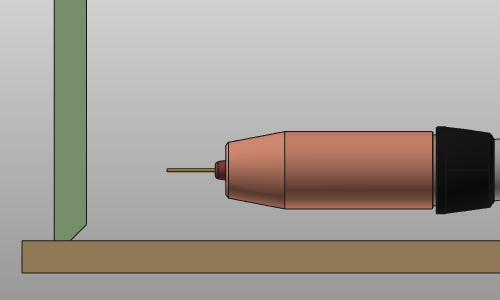 | Début | La position de départ du cycle de toucher. L’orientation du chalumeau de soudure a été placée perpendiculairement à la surface touchée. |
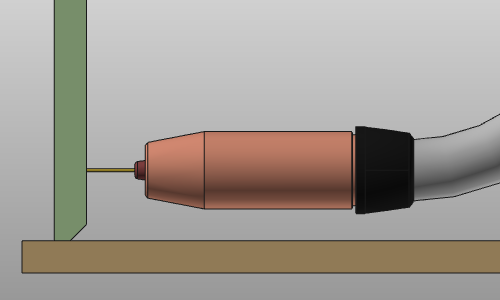 | Vérifié | La position tactile (théorique), qui sert aussi à la vérification du fil. |
Attributs tactiles
Dans l’onglet technologie de la base technologique de la page Programmation, il faut définir quelle séquence de définition de position est appliquée.
| Séquence | Description | Remarque | |
|---|---|---|---|
 | Indication de toucher par point | Les positions de toucher sont définies en choisissant l’emplacement sur les pièces de soudure. Sur la base du principe WYSIWYG, la position de la souris calcule les coordonnées sur la pièce. | Pour chaque direction de toucher, un nombre quelconque de positions de toucher peut être défini. |
La méthode inclut un certain nombre d’attributs génériques pour définir le cycle d’opération tactile. D’autres attributs spécifiques au fabricant de manettes peuvent également être disponibles, mais ne sont pas décrits sur cette page ici.
| Attribut | Description | Remarque | |
|---|---|---|---|
 | Type de détection | The touch method, i.e. the part of the welding torch that is running into collision to detect the welding part:  Touch by wire Touch with nozzle | |
 | Distance de toucher depuis le début | Le décalage entre la position tactile et la position de départ du cycle. | |
 | Vitesse de détection | La vitesse pendant le cycle de toucher. | |
 | ID de connexion tactile | L’identifiant du cycle tactile et de la calibration. Définit quelles opérations de soudage sont utilisées par quelle calibration tactile. | |
 | Vérification des fils | L’option d’inclure un cycle supplémentaire de vérification des fils avant de toucher. | Applicable uniquement dans la méthode de détection par fil. |
 | Angle de différence pour le toucher | Rotation supplémentaire pour ajuster l’angle de contact de la buse. | Applicable uniquement dans la méthode de détection de buse. |
