Calibration des joints de soudure - détection tactile

Fonctionnalité de détection tactile
La détection tactile, ou détection tactile par indication ponctuelle, est une fonctionnalité qui ne se déclenche pas avec un bouton de commande ordinaire. Il s’agit d’un mélange de définition des conditions de fonctionnement par contact et de leurs positions d’étalonnage sur la ou les parties de soudure. Les conditions de fonctionnement doivent être définies dans la programmation OLP. Le réglage des positions de contact peut être intégré à la définition et à la création de la géométrie du processus de contour (soudure).
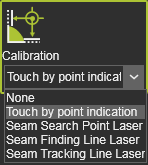
Paramètres par défaut de programmation
Dans le tableau de bord par défaut Programmation de l’établi OLP, l’onglet tech Technology base inclut la sélection de base de la méthode de calibration des joints de soudure.
L’onglet tech Touch sensing affichera les attributs disponibles pour calculer le cycle complet de l’opération tactile.
Indication du point de contact
Les points de contact peuvent déjà être définis lors de la création de la géométrie du procédé. Cependant, cette méthode ne fonctionne actuellement qu’en combinaison avec la méthode de recherche Welding contour by projection.
À tout moment lors de la définition de ce contour de soudure, un nombre quelconque de points peut être choisi sur n’importe quelle pièce de soudure. Chaque position est déterminée par un clic de souris sur la surface de la pièce soudée via WYSIWYG. La position choisie est marquée par une sphère bleue, comme dans l’exemple ci-dessous.
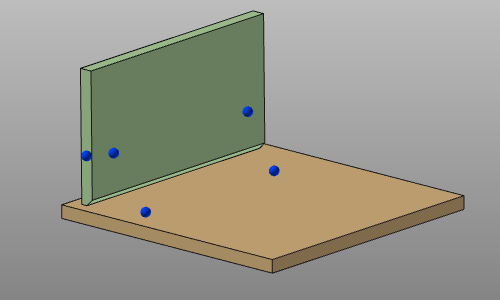
Avec la commande Undo, le(s) dernier(s) point de contact créé peut être supprimé à nouveau.
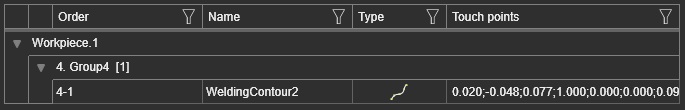
L’information sur les positions de toucher est stockée avec la géométrie du procédé en cours de création. Les positions sont affichées dans le tableau de bord Process geometry.
Modification de la définition tactile
Les positions des points de détection tactile ne peuvent actuellement être modifiées que lors de la programmation manuelle du parcours de l’outil. Lors de la sélection de la géométrie du procédé, les points de contact définis lors de la création de la géométrie du procédé sont affichés dans l’espace 3D. Ils peuvent désormais être ramassés et traînés à n’importe quel autre endroit sur les pièces de soudure.
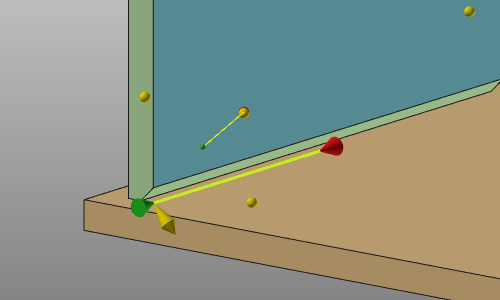
À ce stade, de nouvelles positions tactiles peuvent également être ajoutées et celles existantes peuvent être supprimées. Il suffit de choisir la partie soudage, une position pour définir un nouveau point de contact ou de cliquer sur une esthétique jaune sortie pour enlever cette position. Cela fonctionne sur la géométrie de procédé qui inclut des positions de toucher prédéfinies et sur la géométrie de procédé qui n’a pas de toucher prédéfini.
Tous les autres paramètres de toucher peuvent être modifiés une fois qu’un parcours d’outil a été calculé sur la géométrie du procédé incluant une position de toucher.
Pour chaque direction de détection, un cycle d’opération est créé. Grâce à l’utilisation du tableau de bord Active program dans l’établi OLP, les attributs de chaque opération tactile peuvent être modifiés.

