Calibration des joints de soudure - détection tactile

Méthodes de détection tactile
La détection tactile est la méthode d’étalonnage où le pistolet de soudure entre en collision avec les pièces à souder à plusieurs positions prédéfinies.
Deux méthodes sont mises en œuvre :
| Méthode | Description | |
|---|---|---|
| Toucher avec fil | La position de la pièce soudée est déterminée par la collision entre la pièce et le fil de la torche de soudure. Selon le nombre de degrés de liberté à éliminer, un nombre minimum de touchers doit être défini. La calibration de la position de la pièce est effectuée avant le début du processus de soudure. | 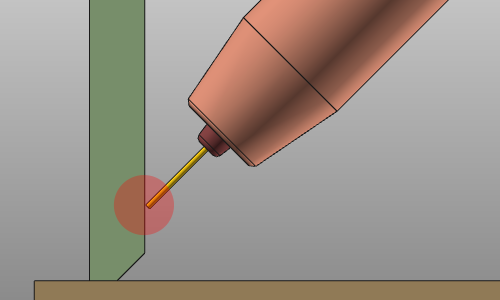 |
| Toucher avec buse | La position de la pièce soudée est déterminée par la collision entre la pièce et la buse de la buse de la torche de soudage. Selon le nombre de degrés de liberté à éliminer, un nombre minimum de touchers doit être défini. La calibration de la position de la pièce est effectuée avant le début du processus de soudure. | 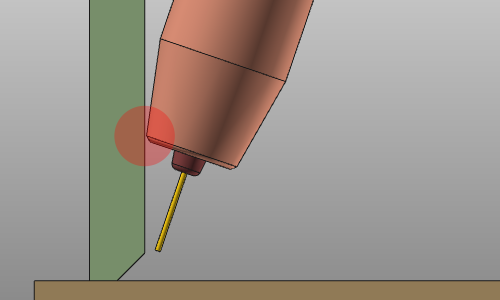 |
Le nombre de points nécessaires pour la détection tactile et l’utilisation du contact avec fil ou buse dépend généralement du fournisseur de robots et de chalumeaux de soudage.
Directions tactiles
En gros, les positions de toucher peuvent être appliquées dans trois directions :
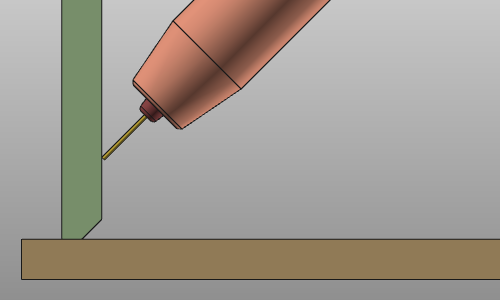 | 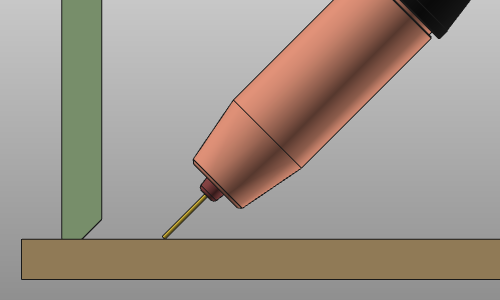 | 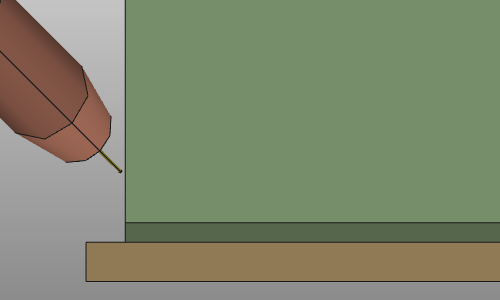 | ||
| Direction des travaux | Direction de l’outil | Direction du voyage |
Cycle de fonctionnement
L’opération tactile est un cycle d’un nombre fixe de positions prédéfinies et de comportements de mouvement. Les angles de la buse sont définis dans les attributs de programmation et restent les mêmes pendant toute l’opération tactile.
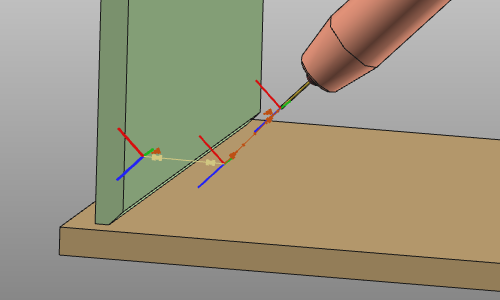
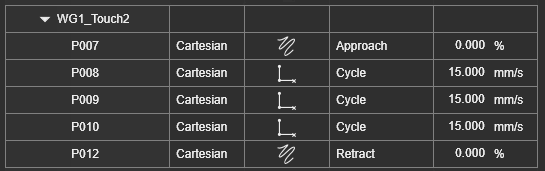
Le cycle comporte les positions suivantes :
| Poste | Description | Remarque | |
|---|---|---|---|
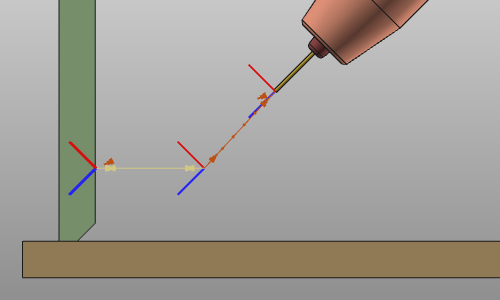 | Approche | La position d’approche à partir du cycle de toucher commence. | Optionnel. |
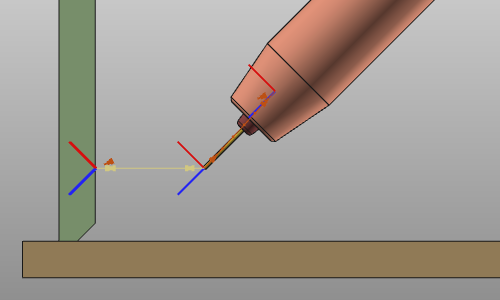 | Début | La position de départ du cycle de toucher. Cette position est calculée comme un décalage linéaire par rapport au point de contact théorique sur la surface, mesuré perpendiculairement à cette surface. | |
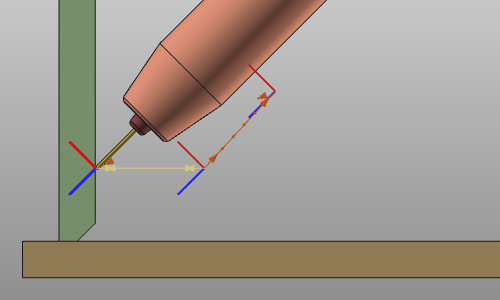 | Toucher | The touch position. This position is a linear offset from the theoretical touch point and is determined from the collision of the welding torch with the welding part while moving from the start towards the theoretical position.. 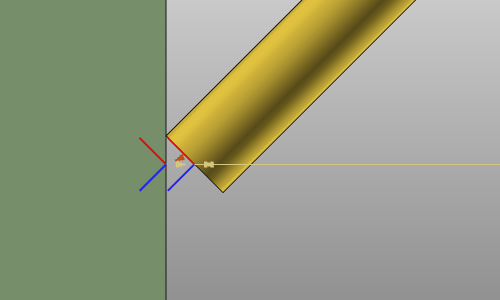 | |
| Retour | La position de retour du cycle de toucher. La position est généralement la même que la position de départ | |
| Rétracter | La position de rétraction à partir de la fin du cycle de toucher. | Optionnel. |
Lors de l’utilisation de la méthode par contact par fil, l’opération peut éventuellement être prolongée par un cycle de vérification filaire. Avant que le contact du fil ne soit effectué, la torche se déplace jusqu’au point de contact pour vérifier la présence du fil de soudure. Le cycle est un mouvement linéaire simple entre la position de départ et de toucher et le retour.
| Poste | Description | |
|---|---|---|
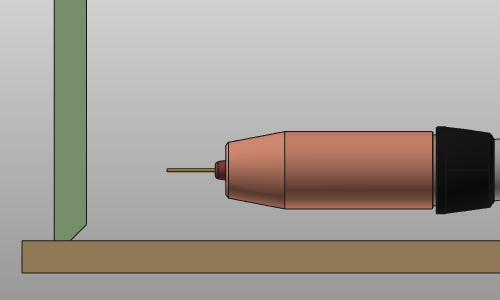 | Début | La position de départ du cycle de toucher. L’orientation du chalumeau de soudure a été placée perpendiculairement à la surface touchée. |
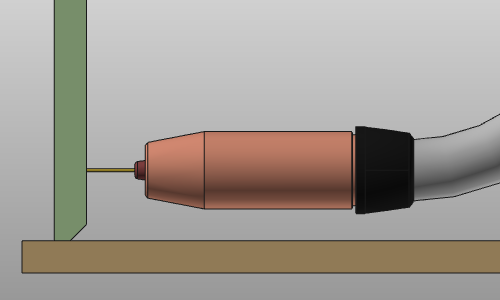 | Vérifié | La position tactile (théorique), qui sert aussi à la vérification du fil. |
La méthode standard pour afficher une opération (cycle) est de montrer les positions individuelles du trajet de l’outil selon un système d’axes. Le cycle tactile peut cependant aussi être affiché avec une représentation graphique alternative. Cela peut être pratique lorsque de nombreuses positions de trajet d’outil avec plusieurs opérations tactiles doivent être affichées.
Cet affichage représentatif peut être activé ou désactivé dans le conteneur Parcours d’outil et opérations du Display filters.

Avec le Show / Hide the operation cycle as representation, l’ensemble du cycle tactile peut être affiché avec une seule représentation graphique.
Attributs tactiles
Dans l’onglet technologique Touch sensing des paramètres de programmation, les attributs standards de détection tactile sont disponibles. D’autres attributs spécifiques au fabricant de manette peuvent également être affichés, mais ne sont pas décrits sur cette page ici.
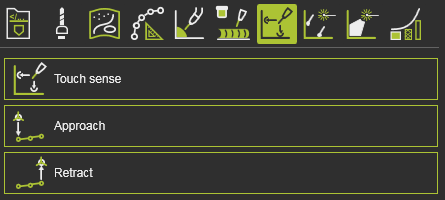
Le conteneur Touch sense comprend les attributs suivants :
| Attribut | Description | Remarque | |
|---|---|---|---|
 | Type de détection | The touch method, i.e. the part of the welding torch that is running into collision to detect the welding part:  Touch by wire Touch by nozzle | |
 | Ajustement de l’angle de toucher | Rotation supplémentaire pour ajuster l’angle de toucher. | |
 | Démarrez décalé par rapport au toucher | Le décalage entre la position théorique de toucher et la position de départ du cycle. | |
 | Mouvement pour démarrer par contact | Le mouvement vers la première position du cycle de toucher. | |
 | Vitesse de détection | La vitesse pendant le cycle de toucher. | |
 | ID de connexion tactile | L’identifiant du cycle tactile et de la calibration. Définit quelles opérations de soudage sont utilisées par quelle calibration tactile. | |
 | Vérification des fils | L’option d’inclure un cycle supplémentaire de vérification des fils avant de toucher. | Applicable uniquement dans la méthode de détection par fil. |
Lien avec l’opération de soudage
Les opérations tactiles, c’est-à-dire la calibration des coutures, et les opérations de soudure sont liées d’une certaine manière. Chaque opération de soudage peut avoir sa propre calibration, ou un étalonnage est effectué pour plusieurs opérations de soudage.
Chaque opération de détection tactile reçoit un numéro séquentiel ; l’identifiant Touch Connect. Cet ID peut être vérifié, voire modifié, dans le tableau de bord Active program.
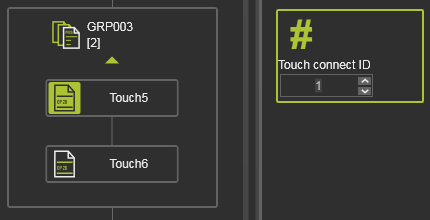
Lors de la programmation d’une opération de soudure avec détection tactile, le système génère automatiquement une connexion entre les deux opérations. Un événement est ajouté à la première position du trajet d’outil de l’opération de soudage.
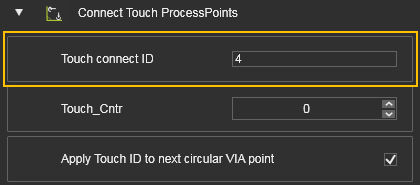
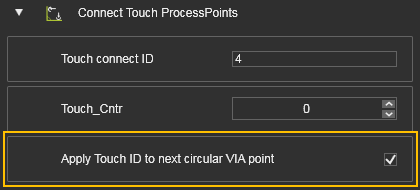
Lorsque l’opération est un chemin circulaire avec un point de passage, l’ID de connexion peut également être appliqué à ce point de passage. Cela peut être nécessaire lors de la définition de la transformation d’étalonnage de la soudure sur l’attribut de type de connexion.
Lors de la programmation d’une opération de soudage sans nouvelle calibration tactile, le système attribue le dernier identifiant de connexion à l’opération de soudure. Dans le panneau Event, cela peut être modifié si nécessaire.
Le système regroupe les opérations de soudage et de contact non seulement sur l’ID de connexion. Après le calcul initial, les opérations sont également regroupées par leur nom, afin de visualiser leur relation. Un nom par défaut commençant par WGx (x = numéro d’ID) est attribué aux opérations.
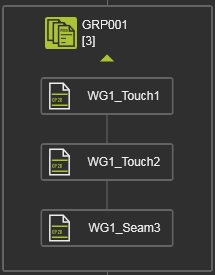
Cependant ; il faut comprendre que les modifications manuelles ne mettent pas à jour l’identifiant de connexion, ni la connexion entre la soudure et les opérations tactiles. Cela doit être vérifié et corrigé manuellement.
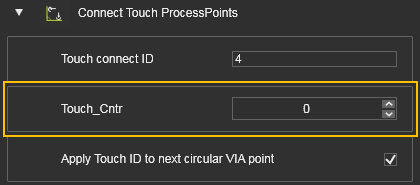
Lors du téléchargement du programme, le système analyse toutes les opérations de soudage et tactile. Le nombre de positions de toucher qui doivent être regroupées est collecté et écrit dans l’attribut d’événement Compteur de touches.
Types de connexion
L’étalonnage par détection tactile inclut la possibilité de définir comment les positions tactiles sont reliées au trajet de soudure.
| Attribut | Description | Remarque | |
|---|---|---|---|
 | Type de connexion | Attribuer les positions tactiles au parcours d’outil de soudage. | Possibilities:  |
Operation
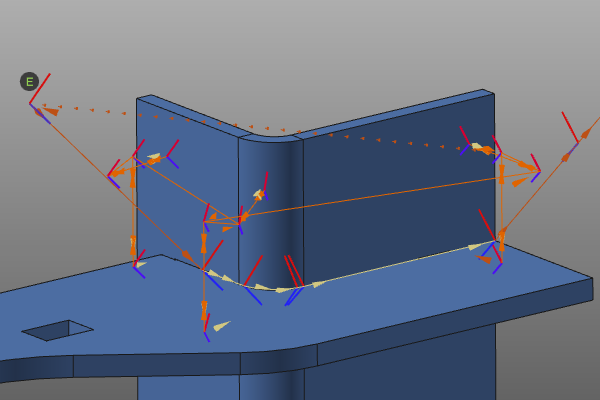
Toutes les positions tactiles définies sont reliées à l’opération de soudage en un seul groupe avec le même ID. L’événement de connexion est attribué à la première position du trajet d’outil de l’opération de soudage. En conséquence, toute la soudure est calibrée avec la même transformation.
Début / Fin
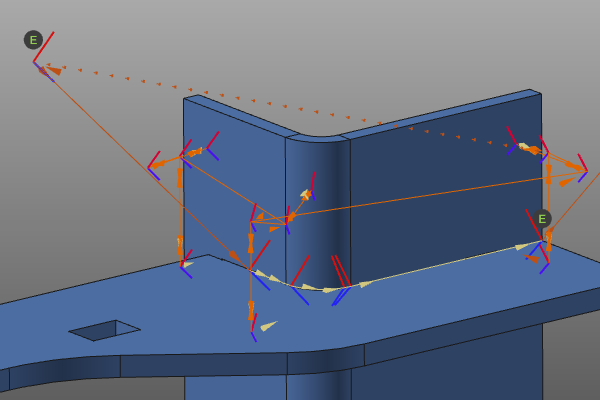
Un événement est attribué à la première position et un événement est assigné à la dernière position de l’opération de soudure. Les positions touchées sont attribuées soit au premier, soit au dernier point de soudure. Cela se fait simplement en fonction de la distance la plus courte entre ces positions de soudure et les positions individuelles de toucher. En conséquence, la soudure est calibrée par une transformation au début et une transformation à la fin de la couture.
Distance la plus courte
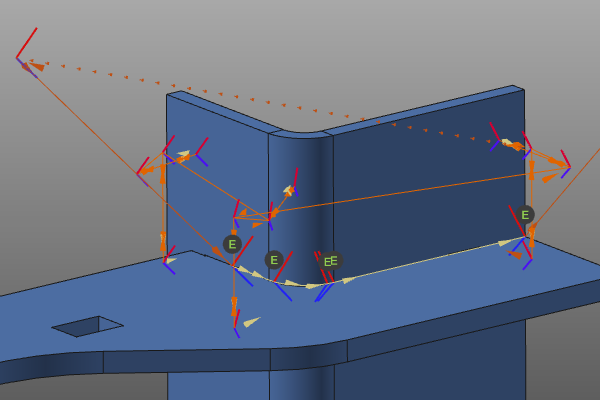
Chaque point de processus de l’opération de soudage reçoit un événement pour la calibration par contact, avec son propre identifiant de connexion. Les positions de contact sont attribuées au point de processus le plus proche. En conséquence, chaque position du trajet d’outil sur la couture est calibrée individuellement.
3 points
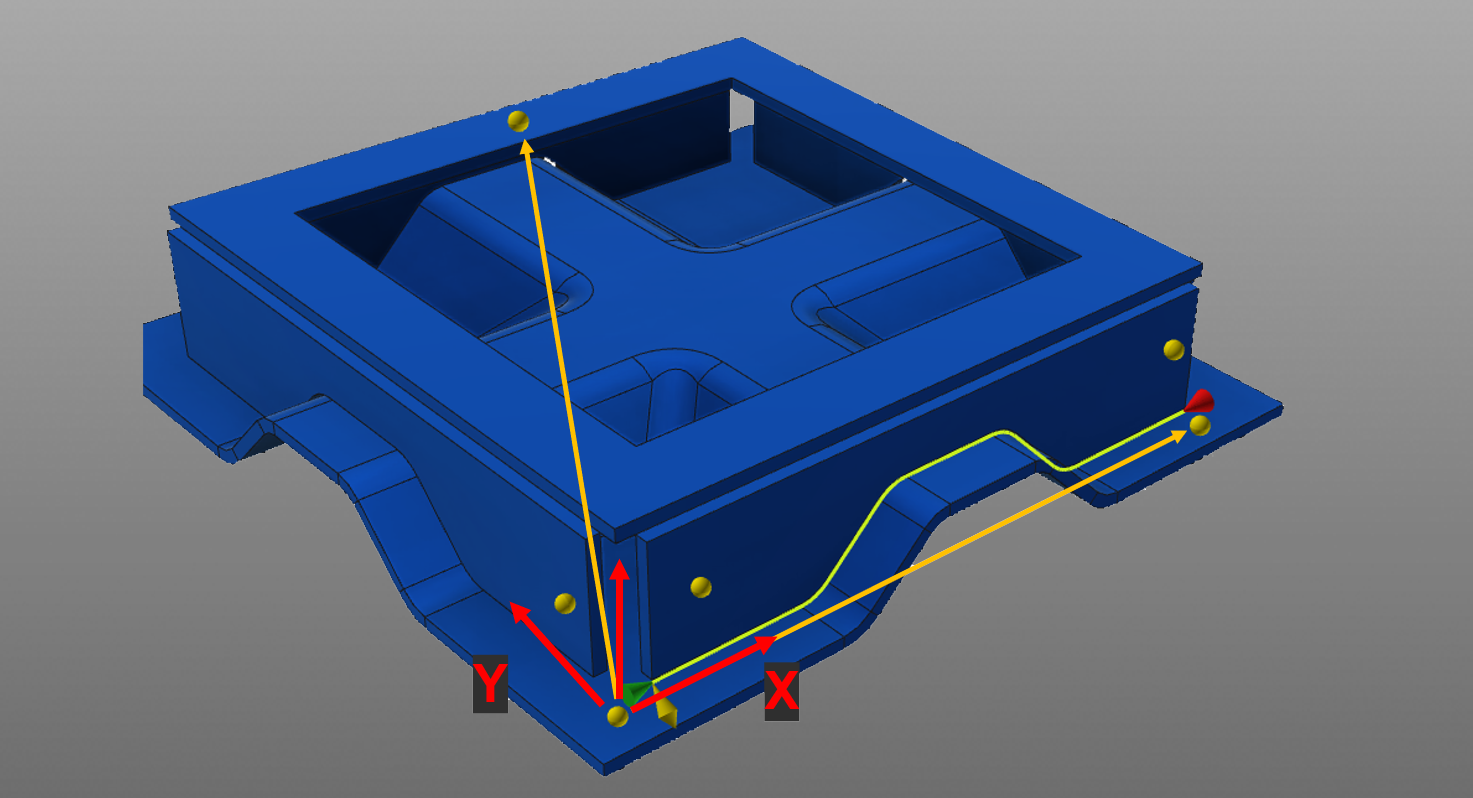
Un référentiel d’étalonnage (système de coordonnées) est calculé à partir d’au moins 3 et jusqu’à 6 positions tactiles. Les positions tactiles sont regroupées pour pouvoir placer et orienter ce cadre.
L’origine de ce cadre se trouve à la position du premier contact. Ce premier point de cadre est associé soit au point de départ, soit à la fin de la soudure, selon lequel est le plus proche. La dernière pression est attribuée au point de la 3e image qui représente un point sur le plan XY de la trame de correction. Toutes les touches restantes sont soit attribuées au point 1er ou 2e frame. Le deuxième point de repère représente l’axe X local du référentiel de correction.
Le cadre terminé est ensuite utilisé pour corriger la soudure.
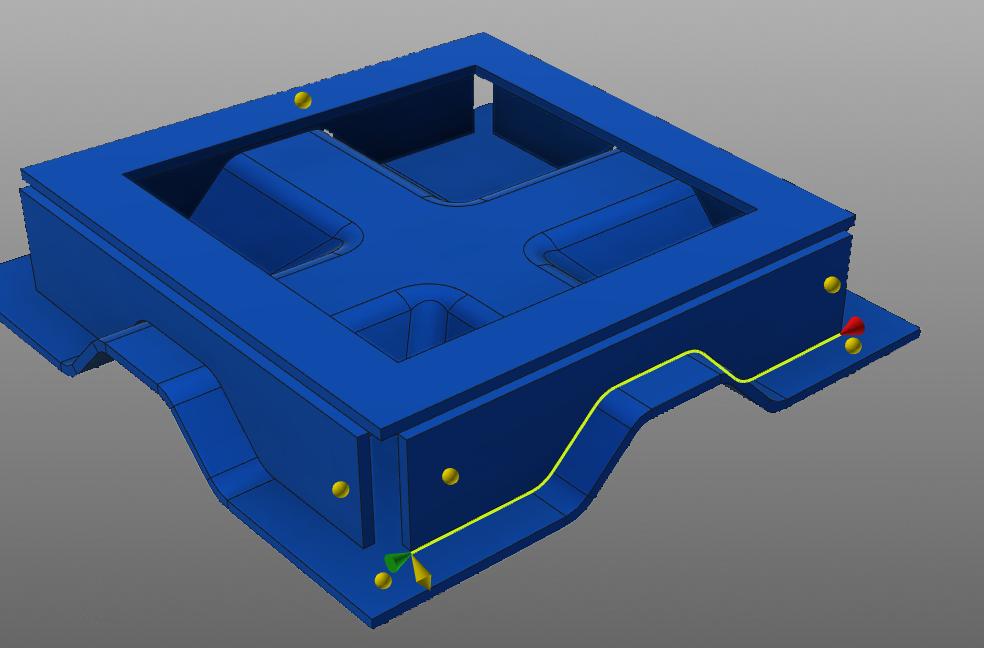
La première position touchée du premier groupe est le point du premier référentiel et l’origine du référentiel. Ce premier point de cadre est associé soit au point de départ, soit à la fin de la soudure, selon lequel se trouve le plus proche du point de la structure. Ensuite, la première position touchée du second groupe est le point de la seconde trame et représente la direction X locale de la trame d’étalonnage. La dernière position de contact est alors le troisième point de trame et représente le plan XY local de la trame. Toutes les autres positions tactiles restantes sont attribuées aux premier et deuxième points de frame.
Opérations triées
Les méthodes de détection par le toucher incluent un autre attribut pour organiser les opérations tactiles avec les opérations de soudure.
| Attribut | Description | Remarque | |
|---|---|---|---|
 | Opérations réglées | En triant les opérations de contact et de soudure. |
En mode non trié, toutes les opérations tactiles et de soudage sont ordonnées dans le programme au fur et à mesure de leur création ; simplement alignés les uns après les autres. En mode trié, activé dans les paramètres de programmation, toutes les opérations tactiles sont triées en premier, puis suivent toutes les opérations de soudage bij. Voir l’exemple ci-dessous.
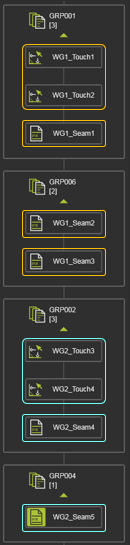 | 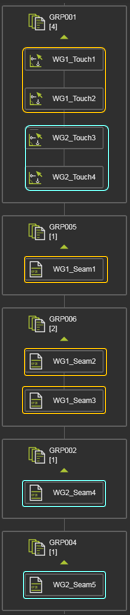 | |
| Non trié | Réglé |
