Découpe laser

Opération de découpe laser
Programmer un parcours d’outil pour la coupe laser génère essentiellement un cycle de coupe, c’est-à-dire une opération, qui se compose de trois sections :

Approche (hors processus)
Processus de découpe (en cours)
Rétraction (hors processus)
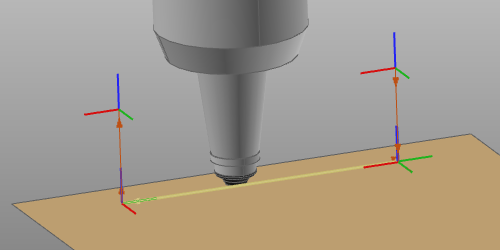
Le cycle de coupure est calculé et contrôlé par les attributs et événements de la programmation.
Cycles de coupe
Outre les attributs et événements de programmation globaux déterminant le parcours d’outil calculé, il existe des fonctionnalités et routines supplémentaires pouvant être appliquées pour maximiser l’optimisation, l’efficacité et la performance du cycle de découpe laser.
| Formes régulières | Les contours géométriques de base, comme les cercles, rectangles, triangles, etc., sont programmés avec des cycles prédéfinis pour cette forme de base particulière. Ces cycles peuvent passer outre d’autres attributs. | 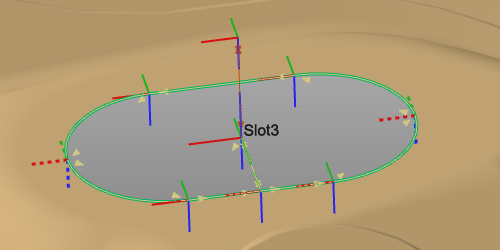 |
| Orientation des procédés | Ne fonctionne que dans des situations où un positionneur à 1 ou 2 axes rotatifs transporte la pièce et où le positionneur (mouvement) est connecté au contrôleur. À chaque position du trajet d’outil, l’axe du positionneur est manipulé de manière à maintenir la tête laser dans une position prédéfinie (généralement vers le bas). Par exemple, cette position prédéfinie sert à faire en sorte que le faisceau laser soit toujours pointé vers le bas. | 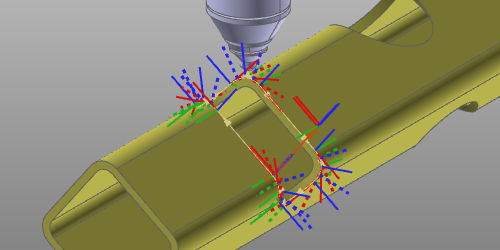 |
| Tangente latérale | Cycle de coupe en contour, où la direction de coupe est déterminée par la surface tangente. | 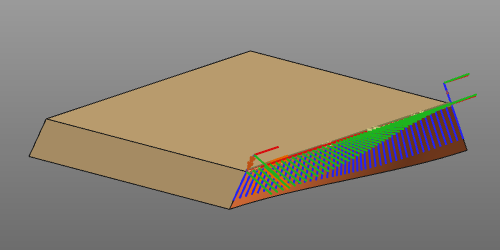 |
Angles d’outil
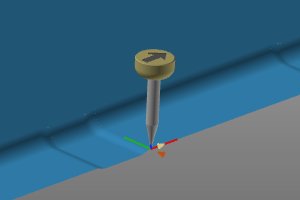
En général, il existe trois angles d’outil pour définir l’orientation de la tête laser à partir de sa position nominale.
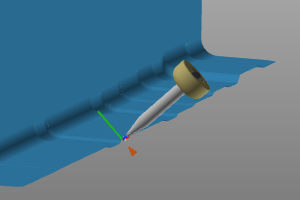 | 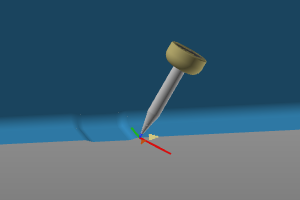 | 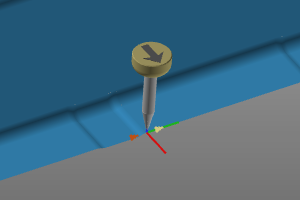 |
| Œuvre | Voyage | Outil |
Selon la marque et la configuration de la machine laser, les attributs permettant de définir ces angles individuels d’outil peuvent ne pas être affichés pour manipulation. En cas de non-traitement, l’outil sera programmé avec sa position nominale.
Alignement des outils
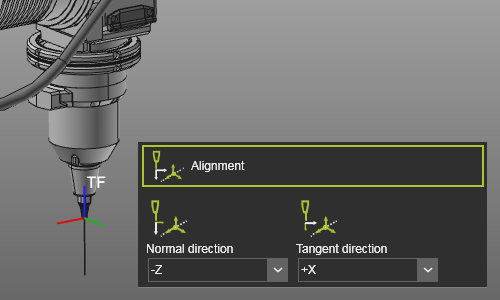
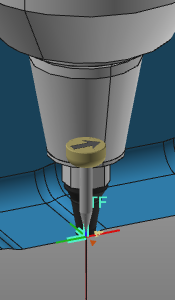
Chaque outil possède un cadre d’outil qui sert à le placer sur le trajet de l’outil à sa bonne position et orientation. Il est essentiel que ce référentiel soit aligné avec l’orientation de la géométrie du procédé afin d’obtenir un résultat correct. Cet alignement correspond à la correspondance entre le cadre de l’outil et la géométrie du procédé.
Lors de la création de la géométrie du procédé, une direction normale (flèches violettes) et une direction tangente ou de déplacement (flèche rouge) ont été définies.
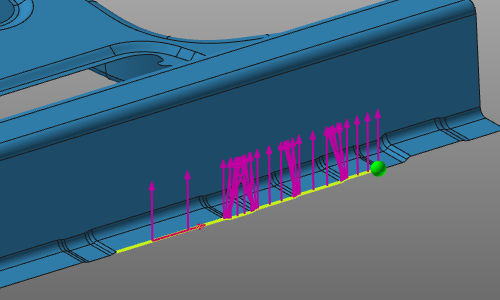
Avec les attributs Alignement, les axes du cadre de l’outil doivent être mappés avec ces directions
 |  |
Attributs de programmation
L’affichage des attributs de programmation dans les tableaux de bord par défaut de programmation et Actif est défini dans un fichier Settings.xml. Avec une installation standard, un fichier par défaut se trouve sur le chemin <installer>\E2Plugin\Technologies\LaserCuttingTechnology\Standard\ControllerSettings.
Pour le contrôleur standard, les attributs suivants sont définis.
| Onglet Tech | Conteneur | Attribut | Description |
|---|---|---|---|
 Program base | |||
 Tool data | |||
 Manufacturing geometry | |||
 Toolpath calculation | |||
| Technology base | |||
 Contour | |||
 Regular shape | |||
 Tangential cutting | |||
 Operation linking | |||
| Pour la génération automatique de chemins de liaison | |||
 Toolpath quality | |||
 Automatic path optimization |
 | Les informations de référence du programme. |
| Cadre de base | Le référentiel du programme. |
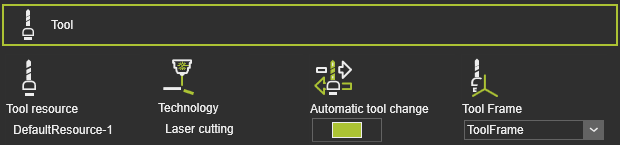 | Informations sur les outils. |
| Ressource d’outil | Le nom de l’outil. |
| Technologie | La technologie appliquée. |
| Changement automatique d’outil | |
| Cadre d’outil | Le cadre d’outil qui suit le parcours d’outil. |
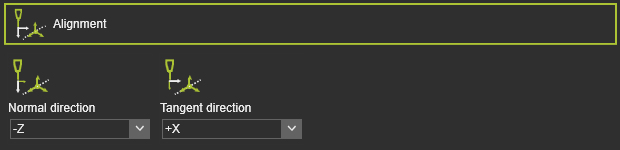 | La correspondance des axes du cadre d’outil correspond aux vecteurs correspondants sur la géométrie du procédé. |
| Direction normale | L’alignement de l’axe Z du cadre de l’outil avec la direction normale de la géométrie du procédé. |
| Direction tangente | L’alignement de l’axe X du cadre d’outil avec la direction tangente de la géométrie du procédé. |
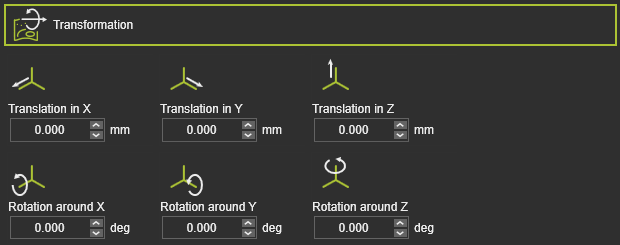 | La transformation globale de la géométrie manufacturière. |
| Traduction dans X, Y, Z | La traduction globale dans les directions X, Y ou Z. |
| Rotation autour de X, Y, Z | La rotation globale autour des axes X, Y ou Z. |
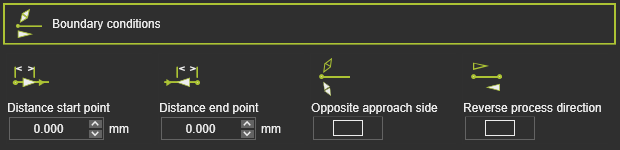 | Les conditions aux limites sur la géométrie de fabrication pour calculer le trajet d’outil. |
| Point de départ de distance | La distance du premier point en cours de processus depuis la position de départ de la géométrie du procédé. |
| Point de fin de distance | La distance du dernier point en cours de traitement par rapport à la position finale de la géométrie du procédé. |
| Côté d’approche opposé | Pour inverser le côté approche à la position de démarrage de la fabrication. |
| Sens inverse du processus | Pour inverser la direction du processus de fabrication, c’est-à-dire changer de position du début à la fin et inversement. |
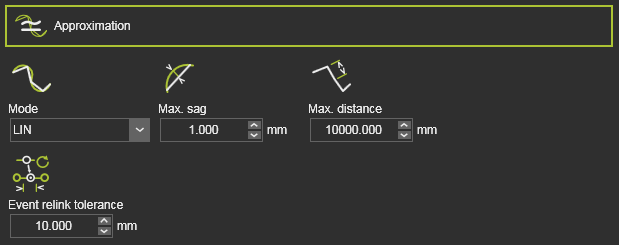 | L’approximation du contour de fabrication pour calculer la trajectoire d’outil. |
| Mode | Le mode d’approximation du contour. |
| Max. sag | La déviation maximale autorisée entre la géométrie et le parcours d’outil calculé. |
| Max. distance | La distance maximale entre deux éléments du parcours d’outil en cours de procédé le long du contour. |
| Tolérance à la reliaison des événements | La tolérance pour trouver le TPE le plus proche après un recalcul du parcours d’outil, pour assigner l’événement existant. Cet attribut est caché par défaut. |
 | Le décalage de l’élément de trajet d’outil par rapport à sa position d’origine sur la géométrie de fabrication. |
| Décalage de courbes de niveau | Le décalage dans la direction bitangente. |
| Décalage de la feuille | Le décalage dans la direction normale (surface). |
 | Les attributs de singularité de la machine appliqués lors du calcul du parcours d’outil, c’est-à-dire les algorithmes, sont appliqués avant toute amélioration manuelle supplémentaire, comme enseigner. |
| Imposer la singularité | Optimisation de singularité imposée des axes A et B (également appelés axes C et A) d’une machine NC. |
| Cône de déviation | Les axes dont les valeurs sont dans l’angle cône spécifié sont optimisés. |
| Contrôle par axe fixe | Méthode pour optimiser les deux axes. |
 | Recettes de découpe laser. |
| Utiliser la forme de régulation | Passez à la conversion des contours (fermés) en formes régulières prédéfinies, comme des cercles, rectangles, hexagones, etc. |
 | Des conditions supplémentaires (d’optimisation) pour calculer le trajet d’outil. |
| Orientation des procédés | Un interrupteur pour optimiser chaque élément du trajet d’outil en utilisant l’axe positionneur afin de maintenir les axes de l’outil dans la direction descendante. Cette condition n’est disponible que lorsqu’un positionneur 1-2 axes, portant la pièce, est connecté au contrôleur. |
| Axe ext. backprop. (Valeurs d’axe externe dans l’approche) | Les valeurs d’axe d’une ressource externe, comme un positionneur, telles qu’elles ont été fixées à la première position du chemin en cours, seront propagées à rebours jusqu’à l’approche de ce chemin en cours. |
| Rétropropagation CTS | L’état de configuration, de rotation et de singularité de la ressource de fabrication, comme une machine laser, tel qu’il a été réglé à la première position du chemin en cours de procédé, sera propagé à rebours jusqu’à l’approche de ce chemin en cours de procédé. |
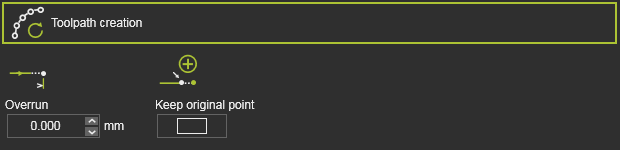 | Le dépassement (extrapolation) à l’extrémité du contour lors de la programmation d’une opération. |
| Envahi | La valeur de la longueur dépassée. Une valeur négative est possible. |
| Conservez le point d’origine | Changez pour définir si l’élément de chemin original (position) est déplacé vers la position de dépassement ou reste à sa position d’origine. Dans le dernier cas, un nouvel élément de chemin est créé à la position de dépassement. |
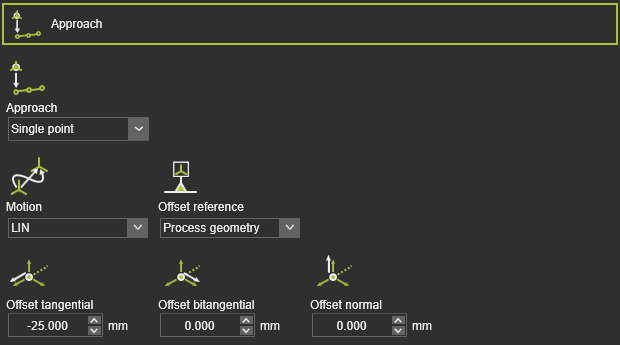 | Définir un mouvement d’approche vers le parcours d’outil en cours de traitement. |
| Approche | Le nombre d’étapes d’approche. |
| Mouvement | Le type de mouvement pour l’approche. |
| Référence de décalage | La référence pour déterminer les directions de décalage. |
| Décalage tangentiel / bitangentiel / normal | Le décalage local de l’étape d’approche à partir de l’élément de départ du parcours d’outil en cours. |
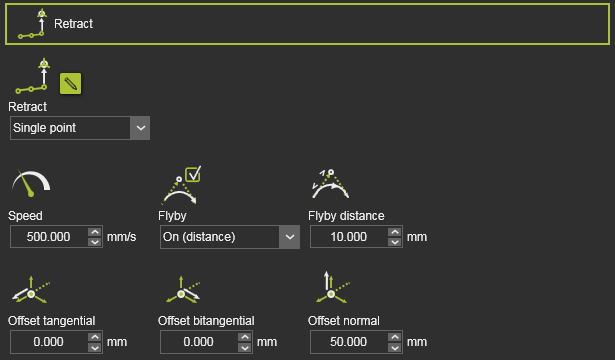 | Définir un mouvement de rétraction en dehors du parcours d’outil en cours. |
| Rétracter | Le nombre d’étapes de rétractation. |
| Vitesse | La vitesse de la rétraction. |
| Passage en vol | Laissez le mouvement profiter de la précision de survol (distance On) ou forcez le mouvement à la position de rétraction (Off). |
| Distance de survol | La précision du mouvement sur le chemin de rétractation. |
| Décalage tangentiel / bitangentiel / normal | Vers le décalage local de l’étape de rétraction à partir de l’élément final du trajet de l’outil en cours de processus. |
 | Définir un mouvement d’approche vers le parcours d’outil en cours de traitement. |
| Règle d’approche | The predefined approach. 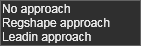 |
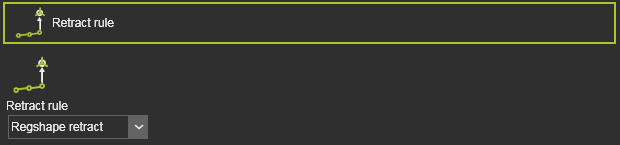 | Définir un mouvement de rétraction en dehors du parcours d’outil en cours. |
| Règle de rétractation | The predefined retraction motion. |
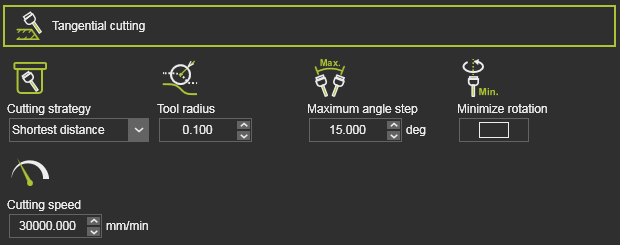 | La définition de la découpe tangentielle. |
| Stratégie de coupe | La stratégie consiste à calculer le trajet d’outil de la tangence latérale. |
| Rayon d’outil | Le nombre de coutures de mailles… |
| Pas d’angle maximal | Le maximum autorisé de changement des angles d’outil le long du parcours calculé. |
| Minimiser la rotation | Activez le calcul avec un angle minimal de rotation de l’outil. |
| Vitesse de coupe | La vitesse le long de la trajectoire d’outil… |
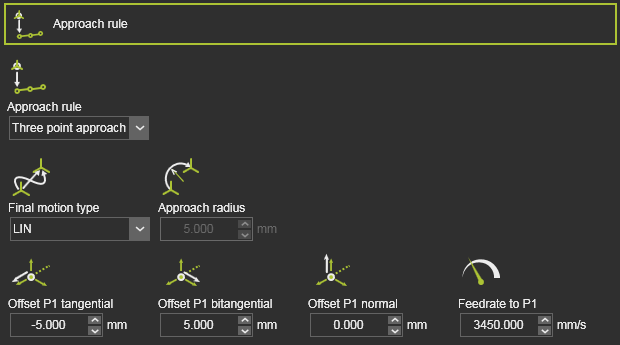 | Définir un mouvement d’approche vers le parcours d’outil en cours de traitement. |
| Approche | Le nombre d’étapes ou la méthode d’approche. |
| Type de mouvement final | Le type de mouvement pour l’étape d’approche vers la position de départ en cours. |
| Rayon d’approche | Le rayon de la marche d’approche ci-dessus. S’applique lorsque le type de mouvement final est circulaire. |
| Décalage tangentiel / bitangentiel / normal | À l’écart local de l’étape ou des étapes d’approche par rapport à l’élément de départ du trajet d’outil en cours de procédé. |
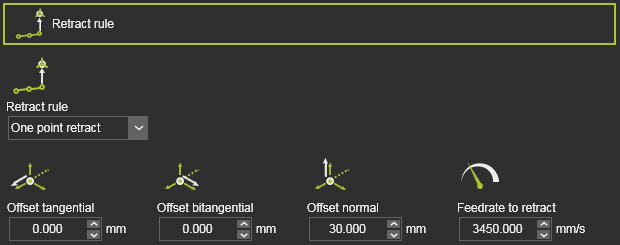 | Définir un mouvement de rétraction en dehors du parcours d’outil en cours. |
| Règle de rétractation | Le nombre d’étapes ou la méthode de rétraction. |
| Décalage tangentiel / bitangentiel / normal | Vers le décalage local de l’étape de rétraction à partir de l’élément final du trajet de l’outil en cours de processus. |
| Vitesse d’avance vers la rétraction | La vitesse de l’étape de rétraction. |
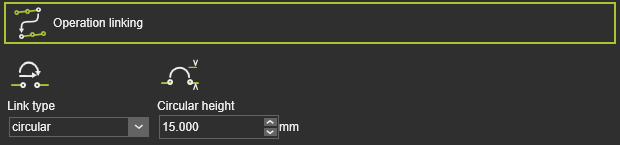 | La façon de passer à la prochaine opération. |
| Type de liaison | The motion type to link the operations. 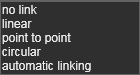 |
| Hauteur circulaire | La hauteur du point de passage pour calculer un lien circulaire. |
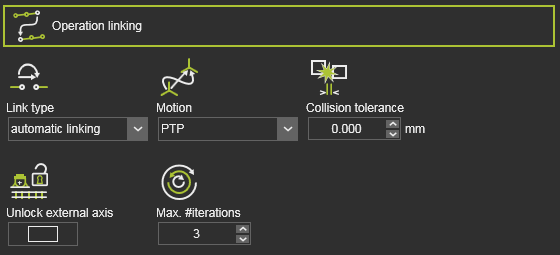 | La façon de passer à l’opération suivante pour la génération automatique du chemin du lien. |
| Type de liaison | Le type de mouvement a été réglé sur Lien automatique. |
| Mouvement | Le type de mouvement le long du trajet. |
| Tolérance aux collisions | Définit la distance de sécurité lors de la génération du chemin de liaison. |
| Déverrouiller l’axe externe | Utilisation de toute la plage des valeurs des axes externes pour la génération du chemin du lien. Off : La valeur de l’axe externe ne peut être modifiée que dans l’intervalle donné par le point de début et de fin du chemin de liaison. On : Les valeurs des axes externes doivent être considérées dans toute la plage de chaque axe (c’est-à-dire déverrouillées). |
| Max. #iterations | Définit le nombre maximal d’itérations que l’algorithme de recherche de chemin va exécuter. |
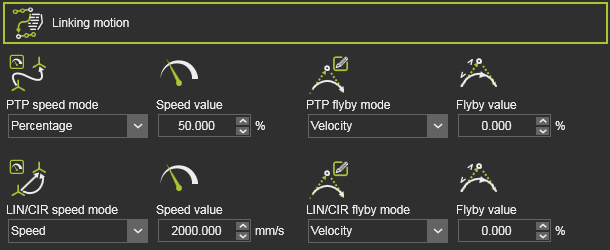 | La façon de passer à la prochaine opération. Valable uniquement pour la génération automatique de chemins de liaison. |
| Mode vitesse | The motion speed. 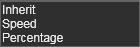 |
| Valeur de vitesse | La valeur de vitesse du mouvement. |
| Mode de survol | The flyby motion, i.e. the accuracy to move along the link path positions. 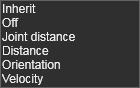 |
| Valeur de survol | La valeur de la précision du survol (lorsque cela est applicable). |
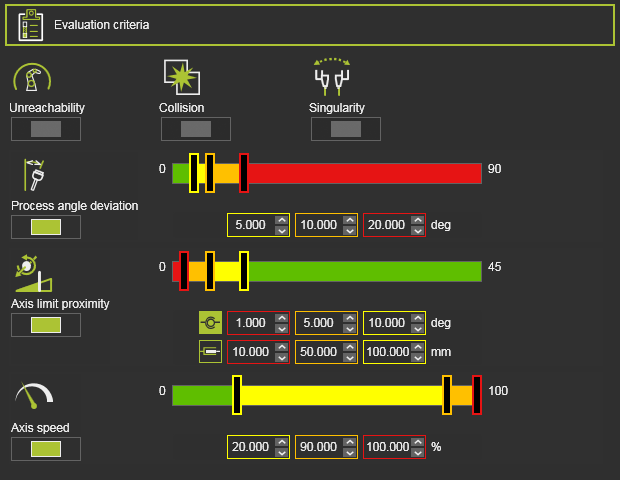 | Les critères d’évaluation de la qualité du parcours outil. Le contenu exact peut varier selon la technologie. |
| Inaccessibilité | Évalue les situations inaccessibles du robot ou de la machine. |
| Collision | Évalue les situations de collision. |
| Singularité | Évalue les situations de singularité du robot ou de la machine. |
| Déviation de l’angle de procédé | Évalue l’écart d’angle du procédé par rapport à sa valeur de référence. |
| Limitation de proximité par axe | Évalue la proximité avec les limites de l’axe entraîné. Plage de valeurs d’évaluation séparées pour les axes des articulations linéaires et circulaires. |
| Vitesse de l’axe | Évalue la vitesse de l’axe de tous les axes entraînés comme une différence (absolue) entre le mouvement de début et de fin entre les positions. |
 | Les paramètres automatiques d’optimisation du chemin. |
| Espace de variation | Définit quelles modifications peuvent être apportées aux éléments du parcours d’outil pour rechercher la solution optimale, c’est-à-dire des coûts minimaux. |
| Contrôle d’optimisation | Attributs pour gérer le processus d’optimisation. |
Événements du programme
La technologie générique de soudure à l’arc comporte les événements de programmation suivants :
| Événements de mouvement | |
|---|---|
 Speed | Fixe la vitesse des mouvements suivants. |
 Accuracy | Fixe la précision des mouvements suivants. |
 Dwell | Fixe un temps d’attente à l’élément chemin pour que l’outil reste en position jusqu’à ce qu’il avance plus loin. |
 Acceleration | Définit l’accélération pour les mouvements suivants. |
| Événements du signal d’IO | |
|---|---|
 Wait for signal | Ajoute un événement d’attente pour un signal d’entrée du contrôleur actif. |
 Set signal | Ajoute un événement de signal de sortie défini du contrôleur actif. |
 Synchronize robots | Déclenche un événement pour synchroniser les robots coopérants. |
 Set resource port | Définit un port d’une ressource. |
 Wait for resource port | Il attend un port d’une ressource. |
 Adapter actor | Définit un signal d’un adaptateur parent mécanique pour créer ou supprimer une connexion mécanique pendant la simulation. |
| Événement technologique | |
|---|---|
 Text | Insère un commentaire. |
 Laser on | Pouvoirs sur le faisceau laser. |
 Laser off | Coupe le rayon laser. |
 Inspection data | Fixe une position d’inspection. |
 Micro tab | Il construit une micro-languette à la position. |
Commandements auxiliaires
La technologie de soudure à arc par défaut délivre quelques commandes auxiliaires pouvant être exécutées sur l’identifiant du programme, comme indiqué dans le tableau de bord du gestionnaire de programme.