Modèle de comportement des ressources
Modèle de comportement
Le modèle de comportement d’une ressource sera utilisé pour la programmation hors ligne et la simulation. Il décrit la configuration des ports de signal des acteurs de ressources et des capteurs afin de définir leur comportement logique. Par exemple, une image identique du port de signal de la ressource physique peut être construite.
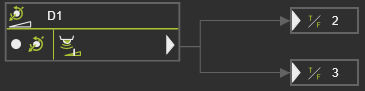
Avec les acteurs actifs de la ressource, le système construit automatiquement un modèle de comportement par défaut, comme dans l’exemple ci-dessous. Par défaut, chaque comportement d’articulation monostable et bistable obtient automatiquement
deux capteurs de valeur des joints combinés avec la limite minimale et maximale des joints. Ce modèle par défaut ne peut pas être modifié.
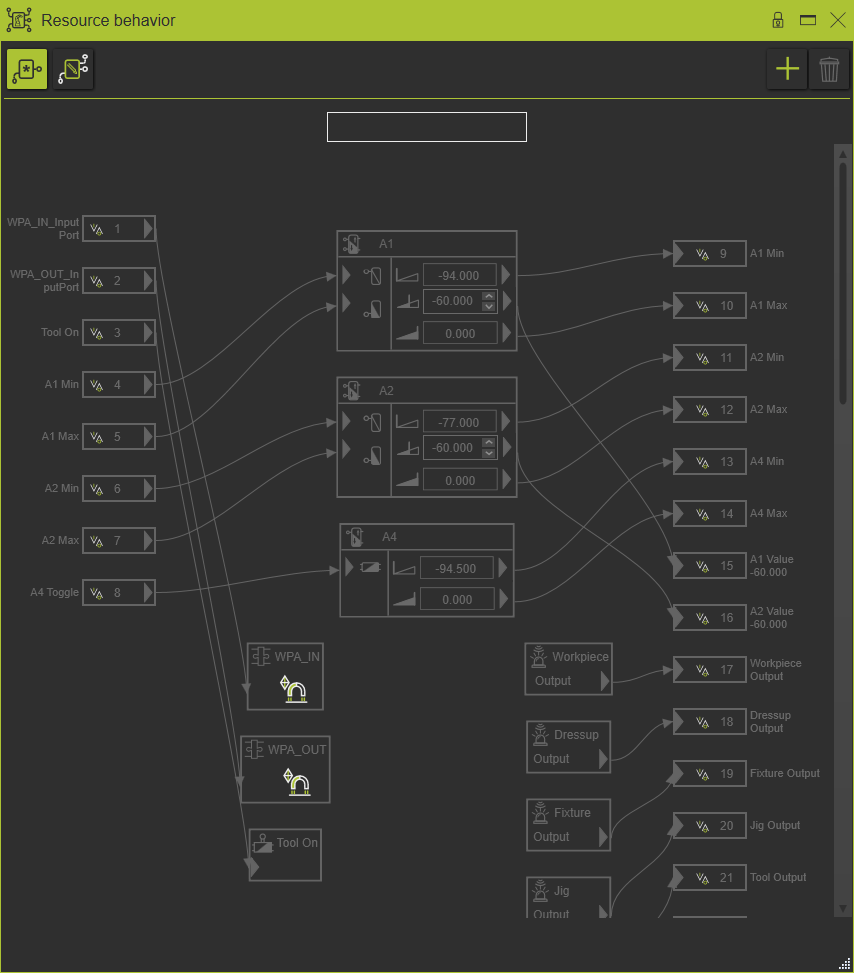
Différents autres modèles comportementaux peuvent être créés, appelés modèles Étendu. Un tel modèle étendu peut être modifié pour correspondre au dispositif physique réel ou à d’autres besoins utilisateurs.
La différence entre les types de modèles peut être reconnue par son symbole
 | Modèle par défaut |
 | Modèle étendu |
Le modèle de comportement est construit avec les éléments suivants :
| Ports de signal | ||
 | Au port, booléen | Connecté à l’outport du contrôleur |
 | Entier en port 32 bits | Connecté à l’outport du contrôleur |
 | Intégral en port, entier 16 bits | Connecté à l’outport du contrôleur |
 | Flotteur à port 32 bits | Connecté à l’outport du contrôleur |
 | Octet 8 bits en port, | Connecté à l’outport du contrôleur |
 | Extérieur, booléen | Connecté au contrôleur dans le port |
 | Sortie, entier 32 bits | Connecté au contrôleur dans le port |
 | Sortie, entier 16 bits | Connecté au contrôleur dans le port |
 | Sortie, flotteur 32 bits | Connecté au contrôleur dans le port |
 | Octet 8 bits de sortie | Connecté au contrôleur dans le port |
| Acteurs, capteurs et déclencheurs | ||
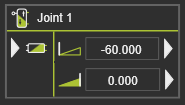 | Acteur monostable | Un dans le port Deux capteurs, montrant les limites des joints : plus de capteurs peuvent être ajoutés, la direction d’entraînement peut être inversée |
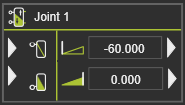 | Acteur bi stable | deux entrées, pour déplacer l’articulation en direction positive et négative, deux capteurs indiquant les limites des joints peuvent être ajoutés davantage de capteurs |
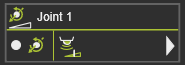 | Acteur à valeur commune | un capteur à l’intérieur avec la valeur ciblée de l’articulation, un capteur pour détecter si la valeur de l’articulation a été atteinte, d’autres capteurs peuvent être ajoutés |
 | Pas d’acteur | |
 | Adaptateur de connexion | Un dans le port affiche le comportement de connexion |
 | Acteur Tool On/Off | Un au port |
 | Source d’écoulement de matériaux | Un au port |
 | Procédé de l’outil | Les ports d’entrée du modèle de procédé spécifique. |
 | Capteur de proximité | un port extérieur |
 | Capteur barrière lumineuse | un port extérieur |
Ports et connexions
La ressource possède un nombre indéfini de ports d’entrée et de sortie pouvant être connectés aux acteurs actifs de la ressource.
Les ports de ressources peuvent être connectés aux ports acteur et capteur. Mais évidemment seulement s’ils sont du même type (booléen, entier ou flottant).
Les connexions suivantes sont prises en charge :
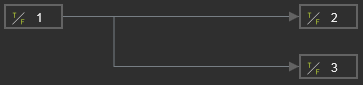 | Entrée de ressource vers sorties de ressources 1 :n |
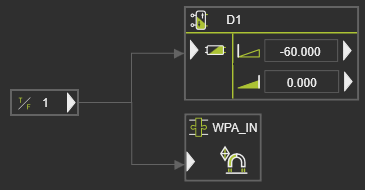 | Ressource en port vers ports d’entrée de l’acteur 1 :n |
 | Sortie des capteurs vers les sorties de ressources 1 :n |

