Acteurs
Acteurs
Les acteurs, ou aussi appelés actionneurs, sont des objets non physiques qui modifient l’état d’une ressource, d’un contrôleur ou d’une pièce, ou l’état des connexions entre adaptateurs, lors de l’exécution d’une simulation. Cela déclenche une certaine action. Les acteurs peuvent être définis aux articulations cinématiques et aux adaptateurs.
FASTSUITE L’édition 2 utilise la définition ci-dessous pour décrire un acteur :
-
Un acteur construit une connexion mécanique (de mouvement) entre les ressources attachées.
-
Un acteur transpose un signal électrique en un mouvement mécanique et dispose de capteurs pour détecter les différentes positions de ce mouvement.
Lors de la conception de la ressource, ces acteurs et les signaux pour les contrôler sont créés automatiquement par le logiciel.
Pour exploiter les acteurs lors de la simulation, la ressource doit être connectée à un contrôleur, soit directement, soit indirectement, via une connexion mécanique avec une ressource connectée à un contrôleur.
Elle distingue en outre deux types d’acteurs :
Acteur adaptateur

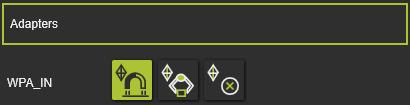
Comme montré dans l’exemple ci-dessus, un acteur adaptateur n’est défini que sur un adaptateur de socket mécanique (parent) de la ressource. Cela est actuellement limité aux ressources des classes production et périphérique.
L’état de l’adaptateur pendant la simulation peut être réglé. Trois états de simulation sont disponibles.
 | Snap | Pendant la simulation, l’adaptateur de prise s’accroche à l’adaptateur de prise, c’est-à-dire que le composant peut changer sa position relative (et son orientation) par rapport au composant parent où il a été branché. |
 | Attrape | Pendant la simulation, l’adaptateur de prise reste sa position relative par rapport à l’adaptateur de prise, c’est-à-dire que le composant reste sa position relative (et son orientation) par rapport au composant parent auquel il a été branché. |
 | Aucun | Pendant la simulation, la connexion avec l’adaptateur de prise reste telle quelle et ne peut pas être modifiée. |
Acteur de l’articulation cinématique

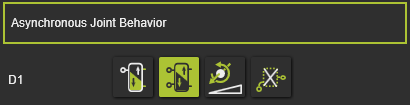
Pour contrôler un mouvement ou un comportement de position spécifique d’une ressource, ses articulations cinématiques peuvent être définies comme acteurs. Un exemple est montré sur l’image ci-dessus.
Un acteur conjoint a trois conditions de comportement possibles, dont une (l’active sélectionnée dans le tableau de bord) est utilisée pendant la simulation :
-
Par des positions de base prédéfinies (deux positions de maison minimalement nécessaires).
-
Par une valeur commune.
 | Mono-stable |  one In-port two sensors, created with the joint limits | The joint moves in the dedicated direction as long as the corresponding input signal does not change. When that signal changes, the joint will move uncontrolled in the opposite direction. The dedicated, active direction of the monostable actor can be inverted with the icon command  |
 | Bi-stable |  two In-ports, to move the joint in positive and negative direction two sensors, created with the joint limits | Le joint ne se déplace en direction positive que lorsque le signal du port maximal est vrai. Elle ne se déplace en sens opposé que lorsque le port minimum du signal est vrai. L’articulation ne bouge pas lorsque les deux signaux sont vrais ou faux. |
 | Valeur commune |  one In-port with the target value of the joint one sensor to detect the value | L’articulation se déplace vers la valeur qui a été fixée. |
 | Aucun |  | L’articulation n’est pas contrôlée. |
