Programmieren Sie eine Einzelpunktoperation
Zweck
Programmieren Sie die Anfahrbewegung der Reinigungs-Vorrichtung mithilfe manueller Teach-Befehle und Simulation.
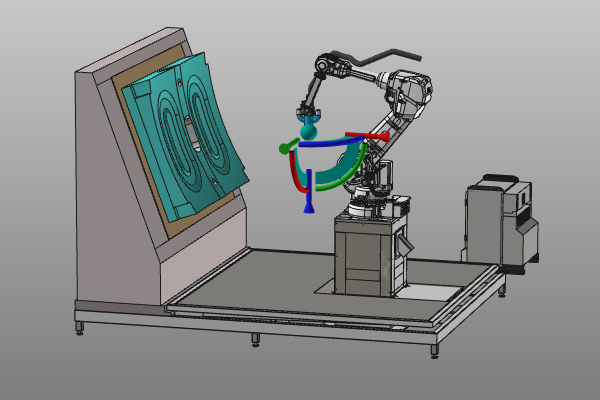
Die anfänglichen Annäherungspositionen werden eingefügt und verfeinert, sodass der erste Vorgang simuliert und validiert werden kann.
Schritte
1. Vorbereitung
1.1 Wechseln Sie zur Offline-Programmierung-Arbeitsumgebung

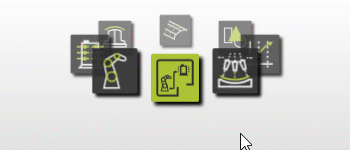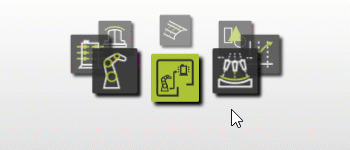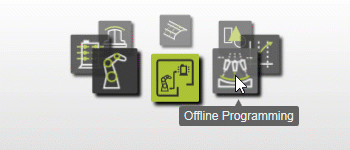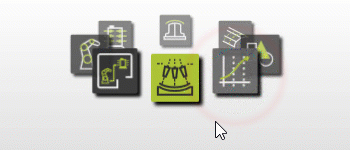
Wechseln Sie zur OLP-Arbeitsumgebung
2. Einrichtung der Einheit
2.1 Überprüfung der Spritztechnologie für den Roboter

Technologie einstellen
2.2 Erstellen und Platzieren eines neuen Basisrahmens
Erstellen Sie einen neuen Basisrahmen auf dem Werkstückträger, um den Ursprungspunkt für das Programm festzulegen.
Basisrahmen erstellen
2.3 Benennen Sie den Basisrahmen um
Basisrahmen umbenennen
2.4 Aktivieren Sie den Basisrahmen
Basisrahmen aktivieren
3. Programmieren des Werkzeugwegs
3.1 Lehren der ersten Home-Position
Erstellen Sie die erste Home-Position mit einfachem Teach. Ein neues Roboterprogramm wird automatisch erstellt.

Programmieren Sie einen Vorgang
3.2 Positionen ändern oder einfügen
Wählen Sie das Achsensystem des Werkzeugbahn-Elements aus und passen Sie die Positionen an. Der Punkt ist aktiv, wenn die Manipulator-Zentralkugel blau wird.

Position hinzufügen oder ändern
3.3 Simulation des Vorgangs

Programm simulieren
3.4 Entfernen unnötiger Positionen
Bearbeitung der Operationspunkte
3.5 Verwenden Sie das Teach-Panel für Gelenk- und Konfigurationsänderungen
Änderungen im Teach-Panel aktualisieren den berechneten Werkzeugweg direkt.
Werkzeugbahnwerte verfeinern
4. Speichern Sie das Projekt
4.1 Speichern Sie die Projektdatei

Projekt speichern
Nächster Schritt
-> Programmieren Sie die Oberflächenbearbeitung