Yaskawa Lichtbogenschweiß-Downloader
Einführung
Der Yaskawa arc welding downloader ist vom Yaskawa downloader abgeleitet.


Sowohl der Yaskawa- als auch der Yaskawa-Arc-Welding-Übersetzer werden mit der FASTSUITE Edition 2-Installation geliefert.
Der YaskawaArcWelding Downloader ergänzt den YaskawaVendor Downloader durch eine technologiespezifische Implementierung. Neben den Basisfunktionen wie Lichtbogen ein/aus werden auch Messmethoden wie das Berührungstasten unterstützt. Nachfolgend eine Übersicht über die unterstützten Funktionen des YaskawaArc Welding Python Downloaders:
| Basis Lichtbogenbefehle wie Lichtbogen ein/aus | Ja |
| Berührungserkennung in Basisrahmenrichtung | No |
| Berührungserkennung in Oberflächenrichtung | Ja |
| Berührungserkennung mit Draht | Ja |
| Drahtprüfung für Berührung mit Draht | No |
| Berührungserkennung mit Düse | No |
| Nahtsuchlaser (Accufast) | JA |
| Nahtfindung | No |
| Nahtverfolgung | No |
| Robot team/synchronized multiple robot motions* | * |
* Already partly supported within the base downloader.
Lichtbogen ein & Lichtbogen aus
Zusätzlich zur Schweißprogrammnummer kann optional auch das Weben der Schweißpistole eingeschaltet werden. Während der Berechnung werden die Betriebsattribute an das Ereignis übertragen (siehe Ereignisblattfeld am ersten Schweißpunkt).

Während der Nachbearbeitung werden die Ereignisattribute anschließend in die Roboter-Sprache übersetzt.

Die Ereignisse Arc On & Arc Off werden in der Funktion HandleEvent() verwaltet.

Abhängig von der gewählten Stromquelle und dem Brenner-Typ entscheidet der Downloader,

Für eine Yaskawa Power Source erzeugt die Funktion einen Befehl, der die Schweißaktion mit der Programnummer integriert und für jeden Brennertyp anwendbar ist.

- Yaskawa Power Source: Appends a command that either continues or initiates the arc, incorporating the current program number, suitable for Yaskawa equipment.
- Fronius Power Source: Adjusts the command based on the torch type:
- MIG/MAG Torch: Adds a sequence designed for MIG/MAG welding along with the arc command.
- TIG Torch: Generates a TIG-specific command sequence and includes the arc command with an additional
WELD2indication.
In Fällen, in denen die Stromquelle nicht erkannt wird, wird eine Fehlermeldung aufgezeichnet, die auf das Problem hinweist.

Wenn die Kraterfüllung aktiviert ist (CraterFill ist True), wird ein Timer für die Verzögerung der Kraterfüllung geplant, der angibt, wann der Füllvorgang gestartet werden soll.
Power Source-Specific Arc-Off command:
- For a Yaskawa Power Source, it appends an
ARCOFcommand with the current program number, catering specifically to Yaskawa’s control protocol. - For a Fronius Power Source, the command varies based on the torch type:
- MIG/MAG Torch: A straightforward
ARCOFcommand is added. - TIG Torch: An
ARCOFcommand followed byWELD2is appended, indicating a TIG-specific arc-off process.
- MIG/MAG Torch: A straightforward
Wenn die Stromquelle nicht erkannt wird, wird ein Fehler angezeigt, der auf eine unbekannte Stromquelle hinweist.
If weaving was activated, a command to turn off weaving is included.
Berührungserkennung
Die Berührungserkennung ist eine taktile Methode zur Kalibrierung einer Schweißnaht. Der Yaskawa-Roboter bewegt sich von einer Startposition zum nominalen Kollisionspunkt. Wenn der Draht physischen Kontakt mit dem Bauteil herstellt, hält der Roboter an und bestimmt den Versatz zur nominalen Kollisionsposition.
Es gibt zwei Methoden, um die Berührungserkennung-Bewegung zu definieren.
| Berührung in Basisrahmenrichtung | Berührung in Richtung senkrecht zur Oberfläche |
|---|---|
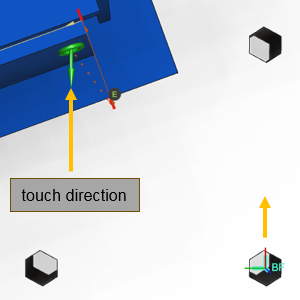 | 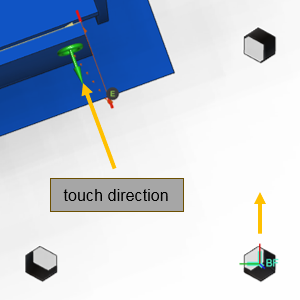 |
Die Yaskawa-Standard-Tasterkennung unterstützt beide dieser Methoden.
Ausgabe des Berührungszyklus
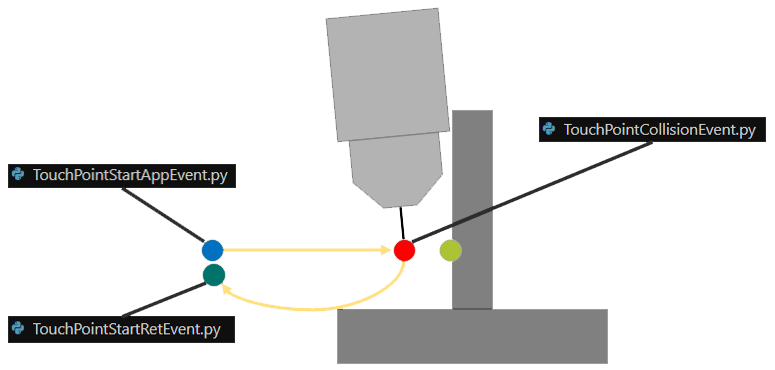
Der Touch-Sensing-Zyklus besteht aus einem Referenzpunkt und Zykluspunkten. Der Referenzpunkt dient hier nur als „Platzhalter“ für die Zykluspunkte (normalerweise der Punkt direkt auf der Oberfläche). Die Touch-Sensing-Zykluspunkte werden durch ein Ereignis erstellt und markiert. Dieses Ereignis wird automatisch im Hintergrund auf dem Referenzpunkt platziert. Das TouchSensingEvent wird in der HandleEvent()-Funktion verwaltet.
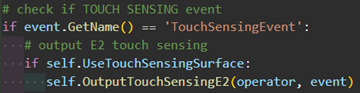
Für das Yaskawa-Touch-Sensing-Ereignis wurden nur der Startannäherungspunkt, der Kollisionspunkt und der Start-Rückzugspunkt implementiert.


Positionsdaten-Offset im Register
Der Versatz jeder verbundenen Berührungserkennungssequenz wird in einem Positionsregister gespeichert. Die Nummer des Positionsregisters entspricht der Touch connect ID-Nummer aus der programmierten Situation. Der Beginn der Nummerierung kann mit dem Attribut Pos. register start festgelegt werden.

Während der Berechnung wird die Touch connect ID automatisch inkrementiert und in die Touch-Operation geschrieben. Die Informationen zur Touch-Operation werden an verschiedene Stellen im Roboterprogramm übertragen.
Das ConnectTouchProcessPoints Ereignis stellt die Verbindung zwischen der Berührungserkennung und der Schweißnaht her. Die Ereignisse werden automatisch auf die entsprechenden Werkzeugweg-Elemente gemäß der Einstellung des Verbindungstyps angewendet und mit der entsprechenden Touch connect ID gekennzeichnet.
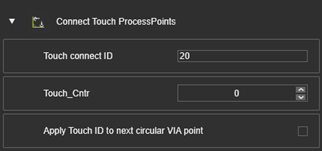
Dieses Ereignis wird dann vom Compiler in den Roboter-Code übersetzt, bevor die Schweißnaht beginnt. Das ConnectTouchProcessPoints-Ereignis wird in der HandleEvent()-Funktion verwaltet.

Konstanten & Einstellungen für zusätzliche Anpassungen
Berührungserkennungssignale
Derzeit erlauben die Einstellungen die Konfiguration von zwei Schnellanschlüssen: dem Touch-Anschluss, der für Touch-Sense-Operationen vorgesehen ist, und dem Laseranschluss, der für Accufast-Operationen zugewiesen ist. Bei Verwendung der Sesamsearch-Arbeitsmethode wird der Laseranschluss für die Ausgabe aktiviert.
