Einführung
Bewertung der Werkzeugbahnqualität
Um die Notwendigkeit einer (teilweisen) Optimierung des Werkzeugwegs validieren zu können, wurde ein Mechanismus zur Bewertung der Werkzeugwegqualität implementiert.
Die Bewertung der Werkzeugwegqualität ist ein Prozess, bei dem jede Werkzeugwegposition analysiert und anhand einer Reihe vordefinierter Zielkriterien bewertet wird. Kriterien mit einem konfigurierbaren Wertebereich können individuell definiert werden, um die Wertstufen der Kriterien festzulegen, für die das analysierte Werkzeugwegergebnis bewertet wird.
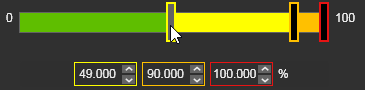
| Gut (grün) Der Wertebereich des Kriteriums, der als gut definiert ist. Es besteht keine Notwendigkeit zur Verbesserung. |
| Akzeptabel (gelb) Der Wertebereich des Kriteriums, der als akzeptabel definiert ist. Obwohl das Ergebnis akzeptabel ist, wird empfohlen, hier Verbesserungen vorzunehmen. |
| Kritisch (orange) Der Wertebereich des Kriteriums, der als kritisch definiert ist. Es wird dringend empfohlen, den Werkzeugweg zu ändern, um ihn zu verbessern. |
| Ungültig (rot) Der Wert (und darüber) des Kriteriums, der als nicht akzeptabel definiert ist. Es ist zwingend erforderlich, die Werkzeugbahn zu ändern, um eine Verbesserung zu erzielen. |
Die folgenden Zielkriterien werden unterstützt, deren Vorhandensein jedoch von der angewandten Technologie sowie dem Maschinentyp oder Roboter abhängt:
| Kriterium | Beschreibung | Wertebereich | Bemerkung | |
|---|---|---|---|---|
 | Unerreichbarkeit | Bewertet unerreichbare Situationen des Roboters oder der Maschine. | Gut oder ungültig. | Die Bewertung anhand dieses Kriteriums wird stets durchgeführt. |
 | Kollision | Bewertet Kollisionen. | Gut oder ungültig. | Die Bewertung anhand dieses Kriteriums wird nur ausgeführt, wenn der Schalter für die Kollisionsanalyse in der Symbolleiste des Simulationsplayers aktiviert wurde. |
 | Singularität | Bewertet Singularitätssituationen des Roboters oder der Maschine. | Gut oder ungültig. | Die Bewertung anhand dieses Kriteriums wird stets durchgeführt. |
 | Abweichung des Prozesswinkels | Bewertet die Abweichung des Prozesswinkels von seinem Referenzwert. | Winkelbereiche von gut bis ungültig. | |
  | Abweichung des Werkzeugwinkels (Lichtbogenschweißtechnik) | Bewertet die Werkzeugwinkelabweichung von ihrem Referenzwert. | Winkelbereiche von gut bis ungültig. | It replaces the process angle deviation criteria. Only applicable when 6-axis robots are being used. |
  | Abweichung des Fahrwinkels (Lichtbogenschweißtechnik) | Bewertet die Abweichung des Verfahrwinkels (Tangentialrichtung) von seinem Referenzwert. | Winkelbereiche von gut bis ungültig. | It replaces the process angle deviation criteria. Only applicable when 6-axis robots are being used. |
  | Abweichung des Arbeitswinkels (Lichtbogenschweißtechnik) | Bewertet die Abweichung des Arbeitswinkels (bi-tangentiale Richtung) von seinem Referenzwert. | Winkelbereiche von gut bis ungültig. | It replaces the process angle deviation criteria. Only applicable when 6-axis robots are being used. |
 | Achsnäherung an Grenzwerte | Bewertet die Nähe zu den Grenzen der Achse der inversen kinematischen Kette der (Fertigungs-)Ressource. Getrennter Bewertungswertbereich für lineare und rotatorische Gelenkachsen. | Lineare Abstände oder Winkelbereiche von gut bis ungültig. |  Required to ensure that small differences between the computed and real axis positions do not lead to possible failure (limit reached) or other axis issues of the resource. |
 | Achsgeschwindigkeit | Bewertet die Achsgeschwindigkeit aller angetriebenen Achsen als (absolute) Differenz zwischen dem Start- und dem Endbewegungspunkt zwischen Positionen. | Prozentbereiche von gut bis ungültig. |
Jede Position wird analysiert und anschließend für jedes Kriterium einzeln mit einer Bewertungskennzeichnung versehen, um das Qualitätsniveau und damit die Akzeptanz dieser Position anzuzeigen.
 | Gut (grün) |
 | Akzeptabel (gelb) |
 | Kritisch (orange) |
 | Ungültig (rot) |
Die Qualität des Werkzeugwegs, d. h. dessen Vorfälle, wird an mehreren Stellen angezeigt.
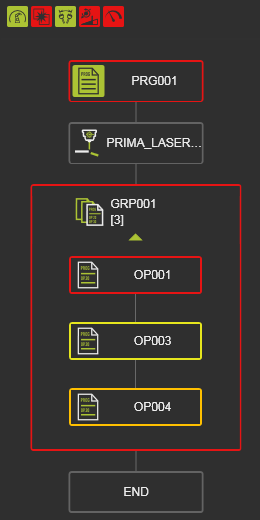 | 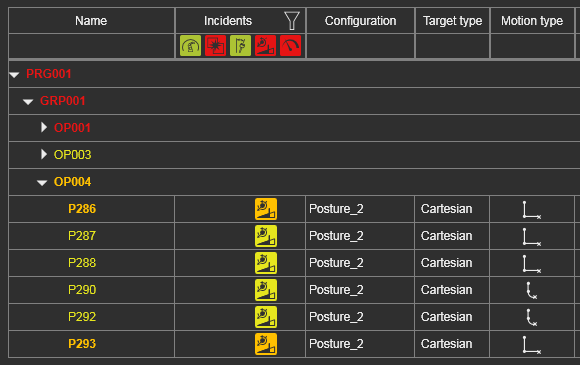 | 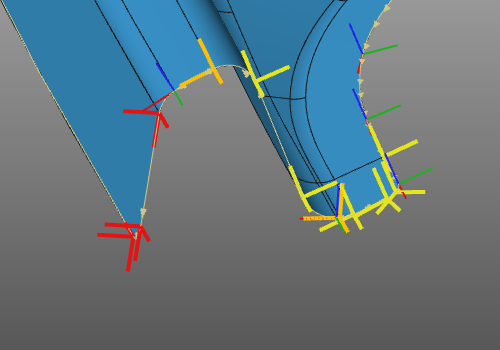 | 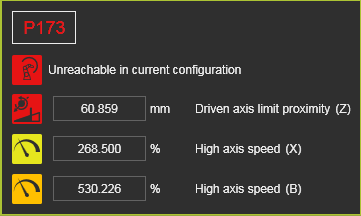 | |||
| Aktives Programm | Bahnpfad-Monitor | 3D-Werkzeugweg | Vorfälle an Werkzeugbahnposition |
Die Qualitätsbewertung dient der Validierung des aktuellen Zustands des Programms. Um verschiedene Zustände, unterschiedliche (Qualitäts-)Versionen des Werkzeugwegs vergleichen zu können, wurde eine Metrik eingeführt: Werkzeugwegkosten.
Die Werkzeugwegkosten sind eine Möglichkeit, die Qualität in einem Kostenfaktor auszudrücken, wobei jedem Zielkriterium eine bestimmte Kostenfunktion zugewiesen wurde. Dies kann eine lineare, eine parabolische Funktion oder eine andere Form sein, wie das folgende Beispiel zeigt. Es handelt sich um einen neutralen Wert, keine Art von Währung.
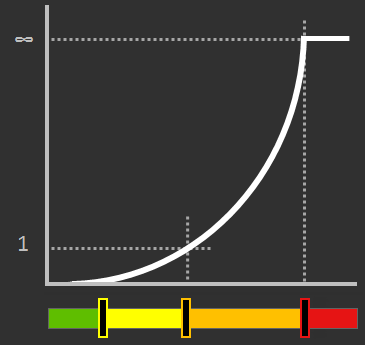
An jeder Werkzeugwegposition werden die Kosten für jedes analysierte Kriterium berechnet und anschließend summiert. Das Ergebnis wird im Werkzeugweg-Dashboard angezeigt und unmittelbar nach jeder Änderung des Werkzeugwegs aktualisiert.

Ein Trendsymbol zeigt die Kostenänderung im Vergleich zum vorherigen Wert an, also dem Wert vor der letzten Werkzeugwegänderung(en).
 | Wert wurde erhöht; d.h. Kostensteigerungseffekt |
 | Wert blieb unverändert; d.h. neutral oder keine Auswirkung |
 | Der Wert wurde verringert; d. h. Kostensenkungseffekt |
Optimierung des Programmwegs
Die Offline-Programmierung ist in der Regel darauf ausgerichtet, einen optimalen Programm-Werkzeugpfad in Bezug auf Folgendes zu erreichen:
-
Vermeidung von Kollisionen
-
Vermeidung von Singularitäten und Achsgrenzen im Maschinen- / Robotersystem
-
Sicherstellung der Erreichbarkeit des Werkzeugwegs
-
Ausrichten des Prozesses an Referenzwerten und Einhalten der festgelegten Toleranzen
-
Ausführung mit minimaler Zykluszeit
-
Einhaltung weiterer kundenspezifischer Richtlinien.
Nach der Berechnung des Programms wurde nicht immer die bestmögliche oder optimale Lösung gefunden, um alle oben genannten Ziele zu erfüllen. Das Programm muss global oder lokal optimiert werden. Dies kann durch Ändern der Position und Orientierung des Werkzeugwegs, durch Bearbeiten seiner verschiedenen Attribute und Parameter sowie durch die Nutzung der mehreren verfügbaren speziellen Attribute erfolgen, die bei der Erstellung verbesserter Werkzeugwege unterstützen.
Darüber hinaus umfasst die Software eine Reihe sogenannter autonomer Programmoptimierungsfunktionen. Diese Funktionen, diese Methoden sind in der Lage, einen Werkzeugweg unter bestimmten vordefinierten Bedingungen zu erzeugen und zu optimieren.
Mit diesen Hintergrundinformationen kann der Arbeitsablauf zur Erstellung und Optimierung des Programm-Werkzeugwegs wie in der untenstehenden Abbildung skizziert werden.
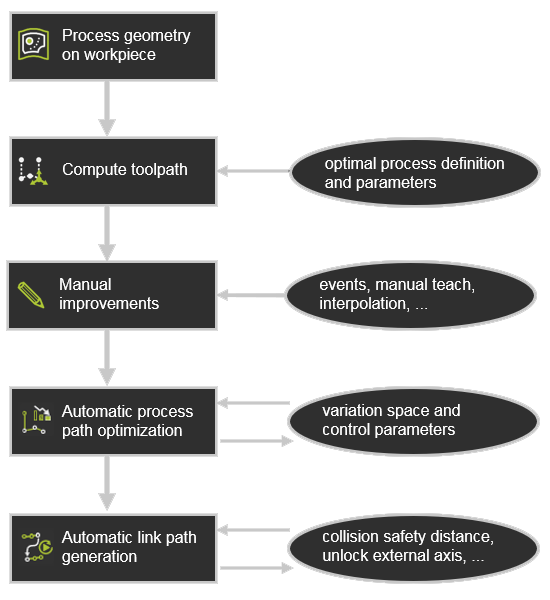
Nach der manuellen Änderung durch den Benutzer kann die autonome Programmier- und Optimierungsfunktionalität angewendet werden.
Die autonomen Schritte bewerten den Werkzeugweg und optimieren gegebenenfalls jede einzelne Position sowie jeden Teil des Werkzeugwegs, den die spezifische Funktionalität anspricht. Dabei werden jedoch ausdrücklich definierte (manuelle) Programmierereignisse beibehalten und nicht überschrieben, wie zum Beispiel:
-
Teach-Ereignisse
-
manuell gelehrte Positionen
-
Interpolationen
-
Ruckoptimierungen
-
unterdrückte Positionen.
Autonome Programmoptimierung
Die autonome Programmoptimierung kann auf das gesamte Programm oder nur auf eine Operationsgruppe, eine Operation oder eine Operationsverknüpfung ausgeführt werden. Sie wird im Kreis-Menü im Dashboard Aktives Programm oder Werkzeugbahnmonitor gestartet.
Mit dem Hauptbefehl wird die gesamte Optimierungsfunktionalität in der Reihenfolge ausgeführt, wie im oben dargestellten Arbeitsablaufdiagramm gezeigt; zuerst die automatische Prozesspfadoptimierung, gefolgt von der Generierung der Verbindungswege zwischen den Operationen.
 Oder über das Untermenü kann jede dieser Funktionen einzeln ausgeführt werden.