Richten Sie das Pick & Place-Projekt ein
Zweck
Richten Sie das Pick-and-Place-Projekt ein, indem Sie die Fertigungsumgebung mit dem Handhabungsroboter und der erforderlichen Ausrüstung aufbauen, und laden Sie anschließend das Werkstück wie in der realen Produktionsumgebung.
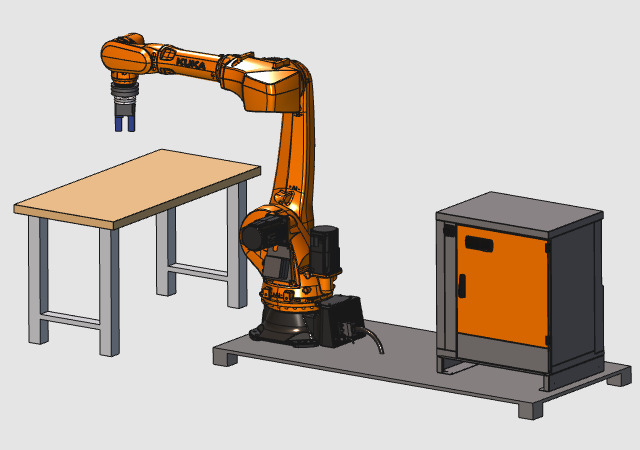
Das Layout wird aus Standardausrüstung wie dem Handhabungsroboter aufgebaut. Komponenten werden positioniert und verbunden, um die Arbeitszelle zu vervollständigen, und das Werkstück wird anschließend auf den Tisch geladen.
Schritte
1. Vorbereitung (falls erforderlich)
Je nach verwendetem Lizenzpaket können Sie entweder im Layout Builder oder in der Offline-Programmierung für die Einrichtungssequenz arbeiten.
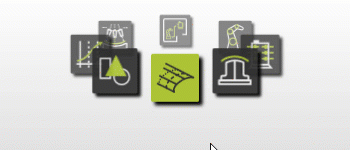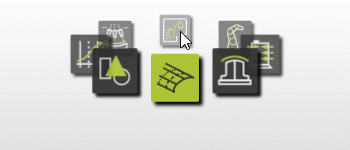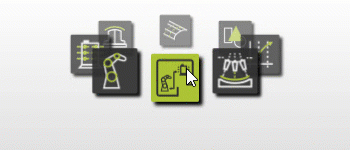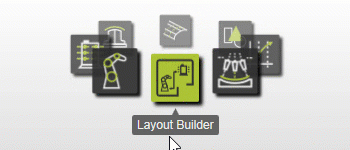
1.1 Wechseln Sie zur Layout Builder Arbeitsumgebung

Wechseln Sie zur LB-Arbeitsfläche
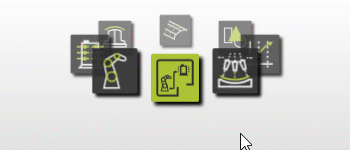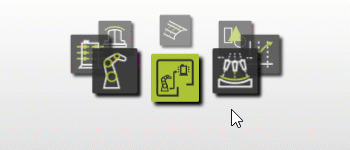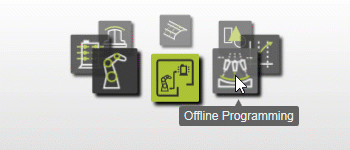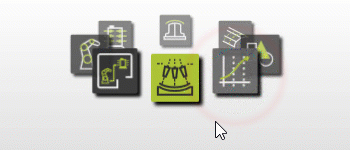
1.2 Wechseln Sie zur Offline-Programmierung-Arbeitsumgebung

Wechseln Sie zur OLP-Vorrichtung
1.3 Erstellen Sie ein neues leeres Dokument
Erstellen Sie ein neues leeres Dokument, bevor Sie die Arbeitszelle aufbauen. Wenn ein anderes Dokument geöffnet ist, wählen Sie, ob Sie es speichern, ohne zu speichern schließen oder den Vorgang abbrechen möchten.

Erstellen Sie ein neues Dokument
2. Aufbau der Arbeitszelle
2.1 Wechseln Sie in den Drag & Snap-Betriebsmodus
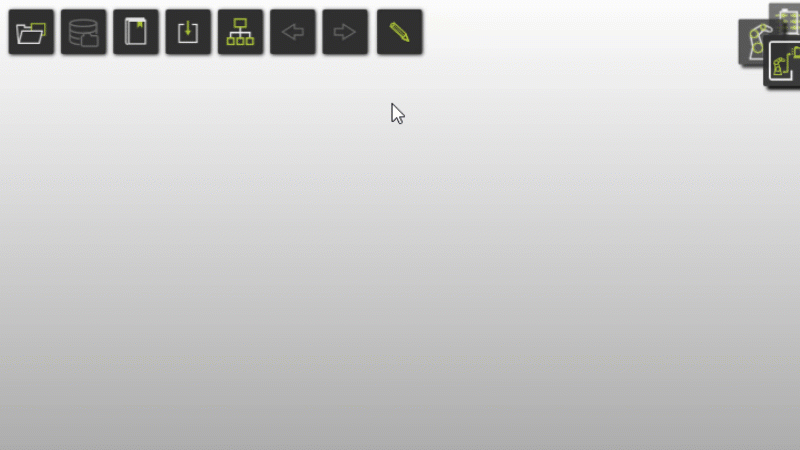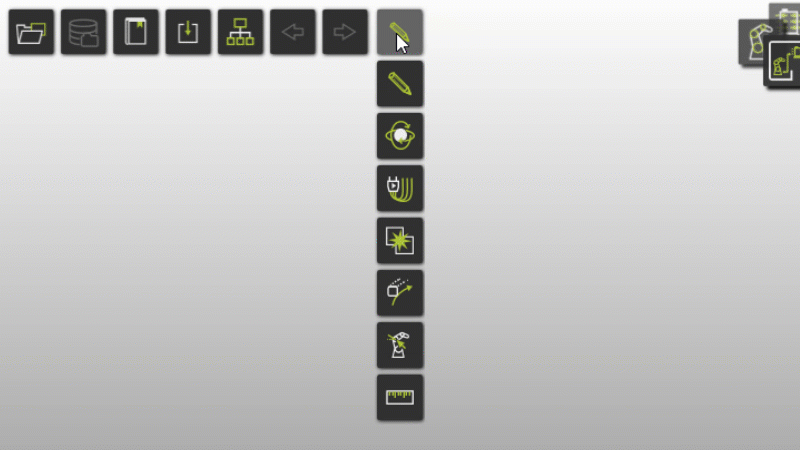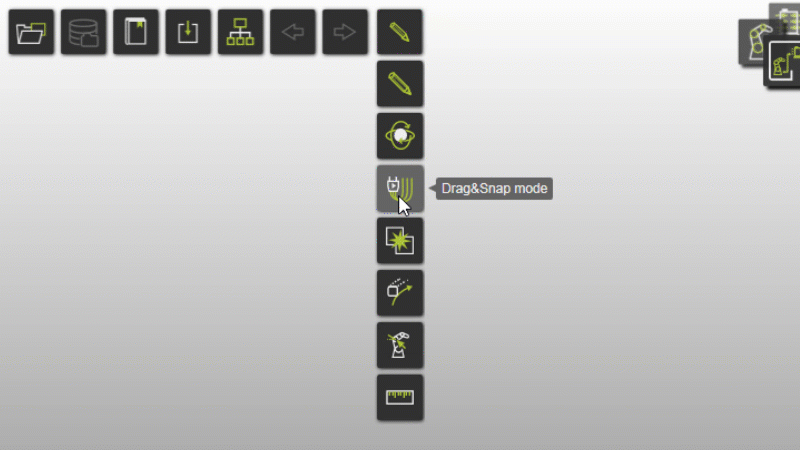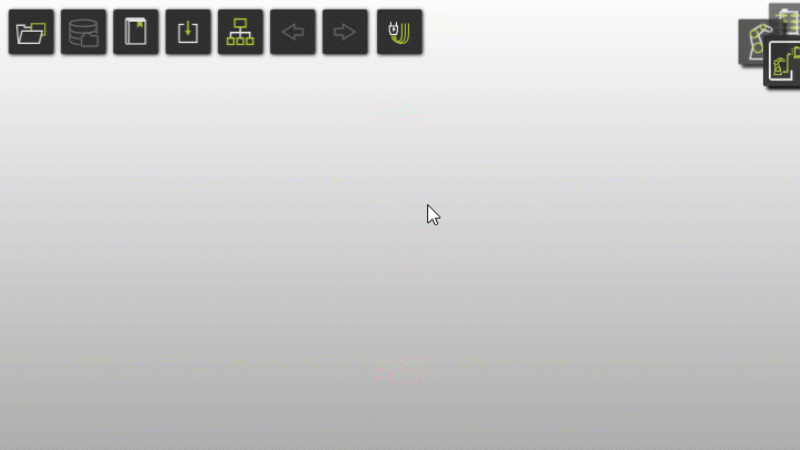
Beim Wechseln der Werkbänke wird der Betriebsmodus standardmäßig auf Normal gesetzt. In der Offline-Programmierung wechseln Sie zu Drag & snap, um Komponenten in der Vorrichtungsbaugruppe zu verschieben.

Modus „Drag & snap“ einstellen
2.2 Komponenten zum Layout hinzufügen
Öffnen Sie die Projektstruktur und fügen Sie den Tisch, den Roboter, den Adapter, den Sockel und den Controller aus den Trainingsdaten hinzu.

Zum Layout hinzufügen
2.3 Komponenten im Layout platzieren
Positionieren Sie die Komponenten mithilfe von Adaptern oder expliziten Koordinaten. Der Tisch sollte bei X=1800, Y=-950 und Z=0 sein.

Bauteile platzieren
2.4 Greifer laden und montieren
Laden Sie die zuvor erstellte Vorrichtung und verbinden Sie diese mit dem Roboter.
Greifer hinzufügen und montieren
2.5 Aufbau der elektrischen Verbindung
Erstellen Sie die elektrische Verbindung zwischen dem Controller und dem Roboter.
Elektrische Verbindung herstellen
3. Layout speichern
3.1 Überprüfen Sie die Werkbank vor dem Speichern
Im Offline-Programmieren können Sie kein Layout speichern. Wechseln Sie vor dem Speichern zur Layout Builder-Vorrichtung.
3.2 Layout speichern
Speichern Sie das Layout-Dokument. Es enthält die Werkstattausrüstung, Ressourcen und Steuerungen.

Layout speichern
Nächster Schritt
-> Erzeugen Sie das Pick-&-Place-Programm