Roboterpodest bauen
Zweck
Verwenden Sie die Arbeitsumgebung Resource Builder, um eine Roboter-Vorrichtung für die Montage und Positionierung des Roboters in der Arbeitszelle zu definieren.
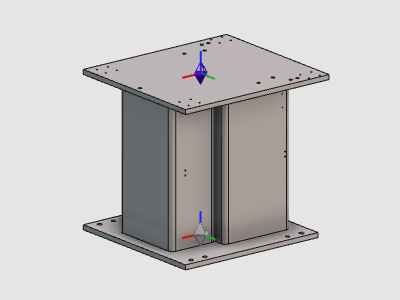
Die Podestressource wird aus importierter Geometrie erstellt, mit einem Adapter ergänzt und anschließend mit den erforderlichen Eigenschaften konfiguriert.
Schritte
1. Vorbereitung
1.1 Erstellen Sie ein neues leeres Dokument (falls erforderlich)
Wenn in der laufenden Sitzung bereits ein anderes Dokument geöffnet ist, erstellen Sie ein neues leeres Dokument. Ist kein Dokument geöffnet, können Sie diesen Schritt überspringen.

Erstellen Sie ein neues Dokument
Öffnen Sie das Datei-Menü und wählen Sie Neu. Falls eine Aufforderung erscheint, entscheiden Sie, ob Sie das aktuell geöffnete Dokument speichern, ohne Speichern schließen oder den Vorgang abbrechen möchten.
1.2 Wechseln Sie zur Arbeitsumgebung Resource Builder

Wechseln Sie zur Resource Builder
2. Definieren Sie die Podestressource
2.1 Pedestal-Geometrie importieren
Importieren Sie die Sockelgeometrie aus dem Trainingsdateisatz.

Geometrie importieren
2.2 Erstellen der Bauteilressource
Erstellen Sie eine neue Ressource für den Gebäudeteiltyp der importierten Sockelgeometrie.

Erstellen Sie eine Ressource für Gebäudeteile
3. Erstellen der Ressourcenform des Sockels
3.1 Geometrie am Wurzelrahmen anbringen
Befestigen Sie die importierte Sockelgeometrie am Wurzelrahmen der Ressource.

Geometrie anbringen
4. Vervollständigen Sie die Sockelressource
4.1 Erstellen Sie den Montageadapter
Erstellen Sie den Adapter auf dem Sockeltisch, damit der Roboter montiert werden kann.

Adapter erstellen
4.2 Ressourcen-Eigenschaften konfigurieren
Legen Sie den Ressourcennamen fest und vervollständigen Sie die übrigen Eigenschaften.

Ressourceneigenschaften konfigurieren
5. Speichern und überprüfen
5.1 Speichern der Sockelressource

Ressource speichern