Montieren Sie die Schweißpistole
Zweck
Verwenden Sie die Resource Builder-Arbeitsumgebung, um die Punktschweißpistole zu erstellen und für Schweißvorgänge vorzubereiten.
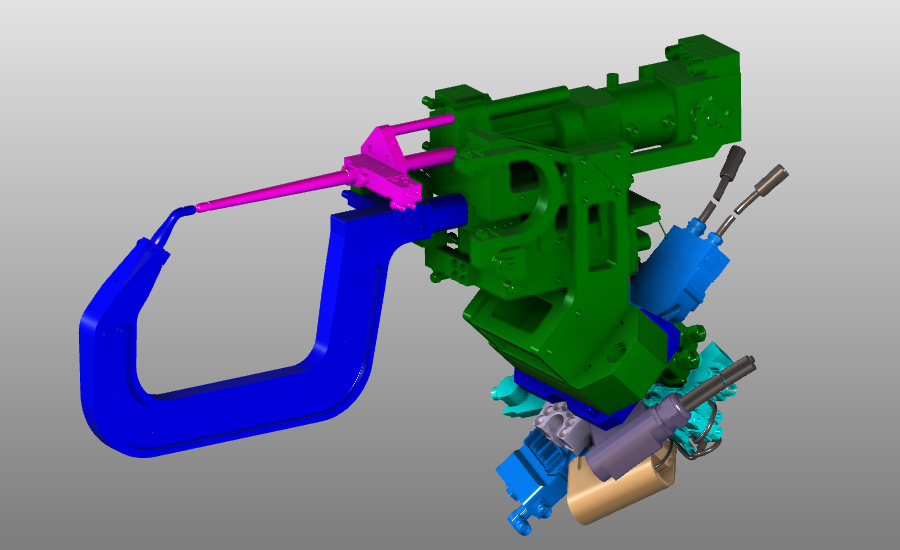
Die Geometrie der Schweißpistole wird aus externen Dateien importiert und in eine Werkzeugressource umgewandelt. Die Ressource wird mit Kinematik, Parametern und TCP-Informationen vervollständigt, sodass sie im Schweißprojekt verwendet werden kann.
Schritte
1. Vorbereitung
1.1 Wechseln Sie zur Arbeitsumgebung Resource Builder

Wechseln Sie zur RB-Arbeitsumgebung
1.2 Erstellen Sie ein neues leeres Dokument (falls erforderlich)
Wenn in der laufenden Sitzung bereits ein anderes Dokument geöffnet ist, erstellen Sie ein neues leeres Dokument. Ist kein Dokument geöffnet, kann dieser Schritt übersprungen werden.

Erstellen Sie ein neues Dokument
Öffnen Sie das Datei-Menü und wählen Sie Neu. Falls eine Aufforderung erscheint, entscheiden Sie, ob das aktuell geöffnete Dokument gespeichert, ohne Speichern geschlossen oder der Vorgang abgebrochen werden soll.
2. Definieren Sie die Werkzeugressource
2.1 Geometrie der Schweißpistole importieren
Importieren Sie die Geometrien von C-Type Weld Gun Spot Fix.cgr und C-Type Weld Gun Spot Mobile.cgr aus den Trainingsdaten. Beide Dateien können zusammen importiert werden.

Geometrie importieren
2.2 Erstellen Sie eine Werkzeugressource für die Schweißpistole

Erstellen Sie eine Werkzeugressource
3. Aufbau der Form der Schweißpistole
3.1 Erstellen Sie das kinematische Skelett
Erstellen Sie das kinematische Skelett für die bewegliche Elektrode, damit die Vorrichtung während der Programmierung der Punkte öffnen und schließen kann.
Manipulator-Koordinaten:
| Achse | Wert |
|---|---|
| X | -25.000 |
| Y | -6.000 |
| Z | 665.000 |
| RX | 180.000 |
| RY | -45.000 |
| RZ | -165.000 |
Kinematisches Skelett erstellen
3.2 Befestigen der beweglichen Elektrodengeometrie
Befestigen Sie die Geometrie der beweglichen Elektrode an der kinematischen Verbindung.

Geometrie anbringen
3.3 Befestigen Sie die statische Elektrode und den Schweißpistolen-Körper
Befestigen Sie die statische Elektrode und den Gehäusekörper der Vorrichtung am Ressourcen-Hauptgestell.
Statische Geometrie anbringen
3.4 Alle angehängten Geometrien anzeigen

Geometrie anzeigen
4. Definieren Sie die Eigenschaften der Schweißpistole
4.1 Benennen Sie die Schweißpistole und legen Sie die kinematischen Grenzen fest

Kinematische Grenzen festlegen
4.2 Definieren Sie die Ausgangspositionen

Heimpositionen definieren
4.3 Erstellen Sie den TCP-Werkzeugrahmen
Erstellen Sie einen Werkzeugrahmen am statischen Elektroden, der während der Programmierung als aktueller TCP verwendet wird.
Manipulator-Koordinaten:
| Achse | Wert |
|---|---|
| X | 260.270 |
| Y | 69.653 |
| Z | 959,167 |
| RX | 178.225 |
| RY | -44.972 |
| RZ | -162.490 |

Definieren Sie Rahmen und Adapter
5. Speichern Sie die Schweißpistole
5.1 Speichern Sie die fertiggestellte Schweißpistole

Speichern Sie die Ressource
Nächster Schritt
-> Richten Sie das Punktschweißprojekt ein