Ausführen der automatischen Prozesswegoptimierung
Einrichtung
Der ursprünglich programmierte Werkzeugweg muss korrekt definiert sein, damit er als Referenz für alle Änderungen verwendet werden kann. Idealerweise sollte dieser initiale Werkzeugweg hinsichtlich der Prozessqualität optimal sein.
Daher müssen der initiale Werkzeugweg und die entsprechenden Erstellungsattribute mindestens Folgendes gewährleisten:
- Die Normale muss für jede Operation korrekt in Bezug auf die Werkstückoberfläche ausgerichtet sein.
- The Tool alignment must match the TCP definitions used in the program.
- The Approach direction must be correctly defined for each operation.
- Alle lokalen Versätze bzw. Prozesswinkel müssen auf die Zielwerte eingestellt werden, z. B.:
- Für das Lichtbogenschweißen den Arbeits-, Vorschub- und Werkzeugwinkel.
- Definieren Sie, wo erforderlich:
- The process orientation
- Der Tangentialabsolute
- Der Überlauf
- Für Lichtbogenschweißen: das Kastenschweißen
Berücksichtigen Sie eine gute Programmierung, die Folgendes einschließt:
Well-defined robot and external axis starting position
- Programmieren Sie externe Achsen explizit mindestens am allerersten TPE im Programm.
- Definieren Sie die PTP-Position am allerersten Punkt jeder Operation.
- Define approach and retract points of the process type Approach and Retract. Do not use teach inserts on process points.
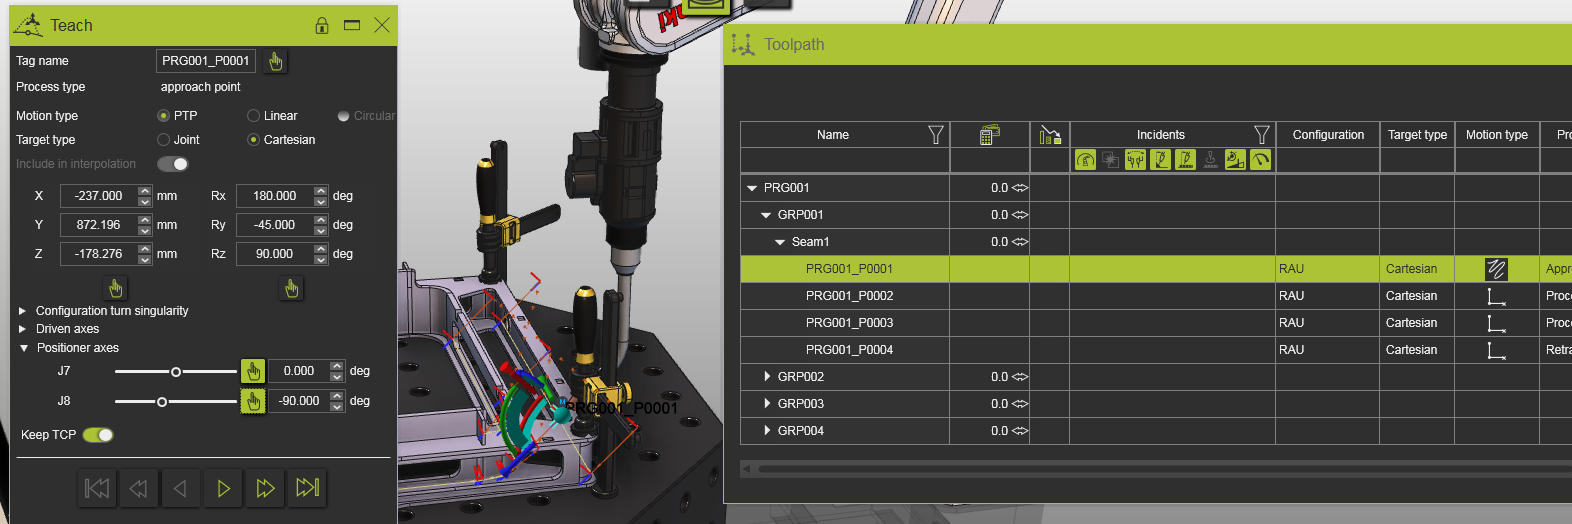
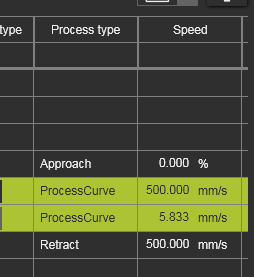
Well-defined speeds programmed at all toolpath elements
- Keine Nullgeschwindigkeiten (0) an Prozesspunkten.
Optimierungssteuerung
Die relevantesten Attribute zur Definition:
Qualitätsreduzierung
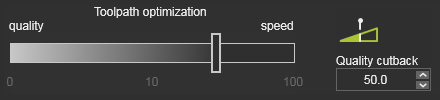
Um den Optimierungsprozess allgemein zu beschleunigen, kommt das Attribut Quality cutback zum Einsatz. Mit diesem Attribut wird ein Gleichgewicht zwischen der Suche nach dem optimalsten Ergebnis und der schnellsten Berechnungszeit hergestellt. Bei Verwendung dieses Attributs (Werte > 0) sucht der Iterationsschritt der Methodik nicht mehr nach der optimalen Lösung innerhalb dieses Schrittes, sondern stoppt bereits, wenn ein Iterationsergebnis die Anforderungen erfüllt, obwohl dieses Ergebnis möglicherweise nicht optimal ist. Je früher diese Entscheidung getroffen werden kann, desto weniger Rechenzeit wird benötigt, um zu einem Endergebnis zu gelangen. Offensichtlich ist die Ergebnisqualität niedriger, da dieses Endergebnis möglicherweise nicht das globale Optimum darstellt, das heißt, die resultierenden Bewertungskosten sind höher als optimal.
Setzen Sie einen hohen Wert für schnellere Berechnungen, jedoch mit geringerer Ergebnisqualität.
Sie können diesen Wert später verringern, um Ergebnisse höherer Qualität zu erzielen, jedoch auf Kosten längerer Berechnungszeiten.
Kollisionsvermeidung
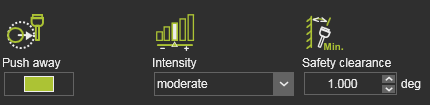
In den Simulationseinstellungen wird definiert, mit welcher Toleranz eine mögliche Kollision analysiert wird. Führt die Werkzeugbahnposition zu einer Kollision, neigt die Optimierung dazu, die Lösung zu wählen, die sehr nahe an der Kollision liegt, um eine Kostensteigerung zu minimieren. Diese Lösung kann dann dennoch eine unsichere Situation oder ein hohes Risiko darstellen, da:
- Die Pfadoptimierung berücksichtigt keine Effekte von Durchflugbewegungen.
- Ungenauigkeit zwischen dem digitalen Modell und der realen Situation.
Die Optimierung unter Verwendung des Push-away-Attributs wirkt wie eine abstoßende Kraft, die versucht, den Abstand zwischen den Objekten zu vergrößern, wobei gleichzeitig weitere Zielkriterien berücksichtigt werden.
Prozesspunkte einfügen
Die automatische Einfügung von Prozesspunkten kann die Qualität des Werkzeugwegs verbessern und zu kürzeren Berechnungszeiten führen. Deaktivieren Sie diese jedoch, wenn keine zusätzlichen Punkte eingefügt werden sollen, um Kollisionen zwischen den gegebenen Werkzeugweg-Elementen zu lösen.
Drehwerte verwenden
Für die Roboterachse, um mehrere Drehvarianten der Achse zu berücksichtigen. Dies kann ungelöste Entwindungssituationen bei linearen oder kreisförmigen Bewegungen hinterlassen, bei denen sich der Roboter nicht bewegen kann.
Deaktivieren Sie diese Option, wenn Sie keine mehrfachen Drehvarianten berücksichtigen möchten.
Variationsraum
In der Regel ist hier nichts anzupassen. Einige Punkte sind jedoch zu beachten:
Normale Rotation
Die Variation der Normalrotation kann deaktiviert werden, wenn der Werkzeugwinkel niemals verändert werden soll. Dies beschleunigt die Optimierungsberechnung, verringert jedoch die Möglichkeiten zur Anpassung der Werkzeugwegpositionen, um Kollisionen oder unerreichbare Positionen zu beheben. Zudem kann dies die Gesamtqualität des Werkzeugwegs beeinträchtigen.
Maximale Prozesswinkelabweichung
Die Randbedingung Maximale Prozesswinkelabweichung ist standardmäßig nicht bearbeitbar. Dies liegt daran, dass das entsprechende Qualitätskriterium EIN für die Bewertung des Werkzeugwegs aktiviert wurde. Die Optimierung verwendet dann diesen kritischen Schwellenwert, um die optimale Lösung zu finden.
Ausführen der automatischen Prozesswegoptimierung
Die Prozesspfadoptimierung kann auf Programm-, Operationsgruppen- und Operationsebene ausgeführt werden.
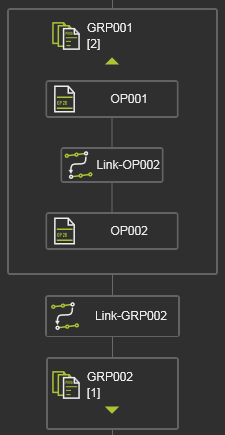
Die Prozesspfadoptimierung kann in Kombination mit der automatischen Verbindungsweg-Generierung als erster Schritt des autonomen Programmierbefehls gestartet werden.


Oder es kann einzeln über das Untermenü gestartet werden:


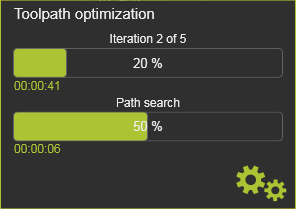
Wenn der Befehl ausgeführt wird, erscheint ein Panel, das den Fortschritt des Optimierungsprozesses anzeigt.
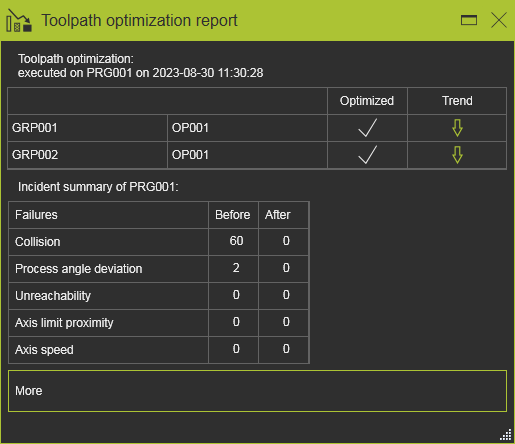
Mit dem optimierten Werkzeugweg erscheint ein Berichtsfenster. In diesem Bericht wird eine Zusammenfassung angezeigt, wie im folgenden Beispiel.
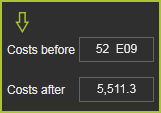
Beim Überfahren des Trendpfeils mit der Maus öffnet sich ein kleines Panel mit der Kostenbewertung vor und nach den Optimierungsschritten.
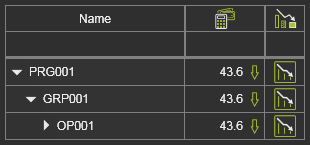
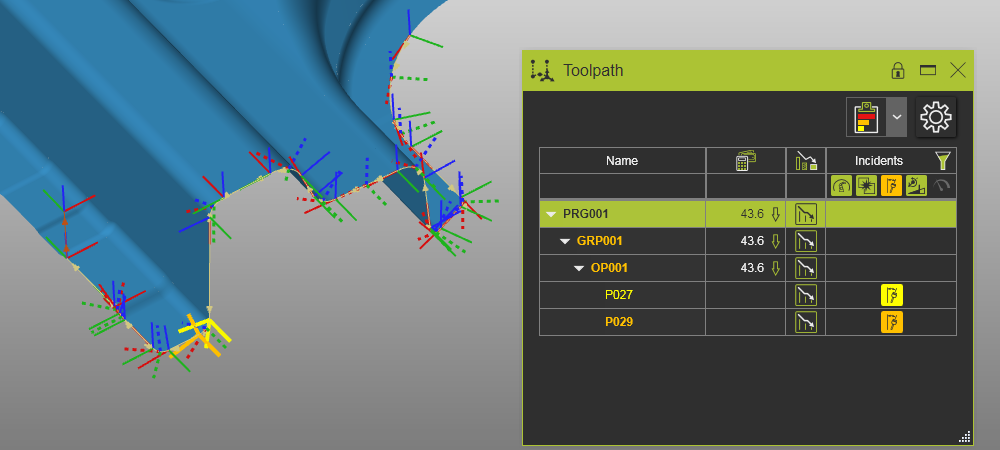
Im Toolpath monitor Dashboard wird angezeigt, auf welchen Teilen des gesamten Programms die automatische Pfadoptimierung ausgeführt wurde.
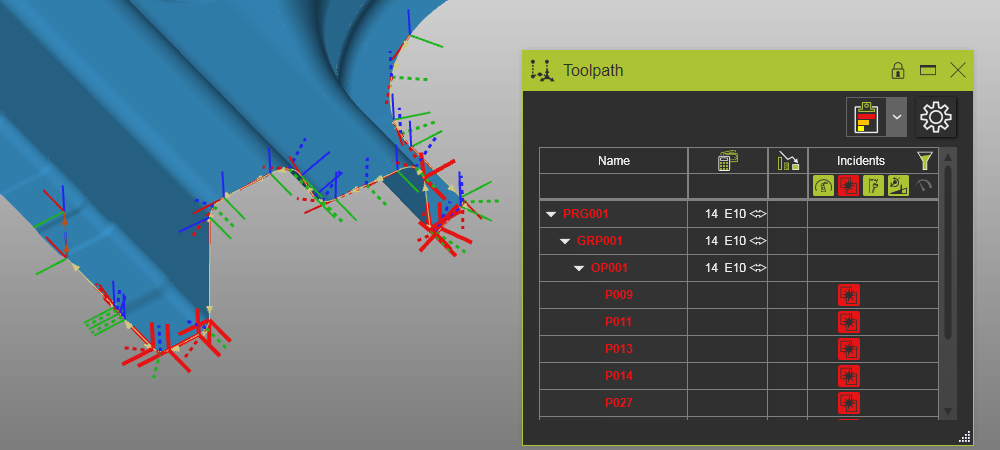
| Vorher | Nach |
|---|---|
 |  |
Autonome Programmierung
Neben der Ausführung dieser autonomen Programmierfunktionalität für das bestehende Programm, Operationsgruppen oder einzelne Operationen kann sie auch bei der Programmierung einer neuen Operation ausgeführt werden.
Im Panel Prozessgeometrie-Definition und im Panel Programmierungseinstellungen gibt es eine Option, um festzulegen, ob die autonome Programmierfunktionalität unmittelbar nach der Berechnung der Operation ausgeführt werden soll.
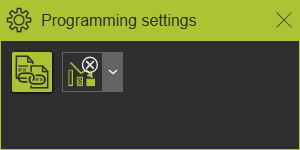

| Option | Beschreibung | |
|---|---|---|
 | Keine Optimierung | Der Vorgang wird berechnet. Es wird keine weitere autonome Optimierung durchgeführt. |
 | Vollständige autonome Optimierung | Nachdem der anfängliche Werkzeugweg berechnet wurde, werden alle autonomen Optimierungsmethoden ausgeführt. |
 | Automatische Prozesspfadoptimierung | Der während des Prozesses ausgeführte Teil der Operation, der Werkzeugweg, wird optimiert. |
 | Automatische Generierung des Verbindungswegs | Optimieren Sie die Bewegung, die Verbindung zwischen den Operationen, um eine kollisionsfreie Bewegung zu gewährleisten. |