Montieren Sie die Roboterführungsschiene
Zweck
Verwenden Sie die Resource Builder-Arbeitsumgebung, um eine Roboter-Schiene einfach zu erstellen.
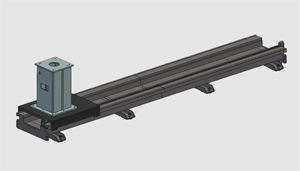
Die Geometrie der Roboterführungsschiene wird aus einer externen Datei importiert, um die Schienenressource zu erstellen. Um die Schiene später in einer Arbeitszelle zu verwenden, vervollständigen Sie diese mit der erforderlichen kinematischen Struktur, Adaptern und Eigenschaften.
Schritte
1. Vorbereitung (falls erforderlich)
1.1 Wechseln Sie zur Arbeitsumgebung Resource Builder.

Wechseln Sie zur RB-Vorrichtungsarbeitsfläche
1.2 Erstellen Sie ein neues leeres Dokument.
Wenn in der aktuellen Sitzung bereits ein anderes Dokument geöffnet ist, erstellen Sie vor dem Fortfahren ein neues leeres Dokument.

Neues Dokument
2. Definieren Sie die Schienenressource
2.1 Importieren Sie die Schienengeometrie.
Importieren Sie die Geometrie aus der Datei Rail.stp, die sich auf dem Installationslaufwerk dieses Handbuchs befindet.

Geometrie importieren
2.2 Erstellen Sie eine neue Schienenressource.
Erstellen Sie eine neue Schienenressource für die importierte Geometrie.

Erstellen Sie eine Schienenressource
2.3 Erstellen Sie das kinematische Skelett.
Erstellen Sie das kinematische Skelett der Schiene mit einer synchronen linearen Bewegung.
Erstellen Sie ein kinematisches Skelett
3. Erstellen Sie die Form der Schienenressource
3.1 Befestigen Sie die importierte Geometrie an der Schienenbasis.
Befestigen Sie den festen Schienenteil der importierten Geometrie an der Basis der Schienenressource.

Importierte Geometrie an Basis anbringen
3.2 Befestigen Sie den beweglichen Sockel am Lineargelenk.
Befestigen Sie den beweglichen Sockelteil der Schienengeometrie am Lineargelenk der Schienenressource.
Importierte Geometrie an kinematisches Gelenk anfügen
4. Erstellen Sie den Schienenadapter
Der Sockeladapter wird später verwendet, um einen Roboter mit der Schiene zu verbinden, sodass sich der Roboter während der Simulation zusammen mit dem Sockel bewegt.
4.1 Definieren Sie einen übergeordneten Adapter auf der Vorrichtung.

Erstellen Sie einen Adapter
5. Definieren Sie die Schieneigenschaften
5.1 Definieren Sie die Ressourceneigenschaften.
Geben Sie der Schienenressource einen geeigneten Namen und definieren Sie die Adaptereigenschaften.

Definieren Sie die Ressourceneigenschaften
5.2 Definieren Sie die kinematischen Grenzen.
Definieren Sie die kinematischen Grenzen der Schiene.
Definieren Sie die kinematischen Skelett-Eigenschaften
5.3 Definieren Sie die Ausgangspositionen.
Definieren Sie die Ausgangspositionen der Schiene.
Definieren Sie die Ausgangspositionen der Ressource
6. Speichern
6.1 Speichern Sie die Roboter-Schiene.

Ressource speichern
Nächster Schritt
→ Bauen Sie den Werkstückpositionierer