Fanuc Lichtbogenschweiß-Downloader
Einführung
Der Fanuc Lichtbogenschweiß-Downloader ist vom Fanuc-Downloader abgeleitet.
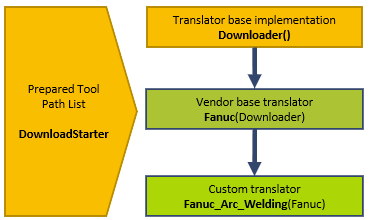
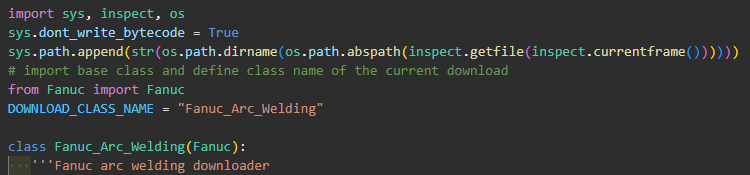
Sowohl der Fanuc- als auch der Fanuc-Lichtbogenschweißübersetzer werden mit der FASTSUITE Edition 2-Installation geliefert.
Der Fanuc Lichtbogen-Schweiß-Downloader ergänzt den Fanuc Vendor-Downloader durch eine technologiespezifische Implementierung. Neben Lichtbogen Ein/Aus werden auch Kalibrierungsmethoden wie das Berührungstasten unterstützt. Nachfolgend eine Übersicht der unterstützten Funktionen in diesem Fanuc Lichtbogen-Schweiß-Python-Downloader:
| Grundlegende Lichtbogenbefehle wie Lichtbogen ein/aus | Ja |
| Berührungserkennung in Basisrahmenrichtung | No |
| Berührungserkennung in Oberflächenrichtung | Ja |
| Berührungserkennung mit Draht | Ja |
| Drahtprüfung für Berührung mit Draht | No |
| Berührungserkennung mit Düse | No |
| Seam search in surface direction * | |
| Nahtfindung | No |
| Nahtverfolgung | No |
| Roboterteam/synchronisierte Mehrfachroboterbewegungen | No |
* Should be equal to touch sensing, but has not been evaluated.
Lichtbogen ein
Zusätzlich zur Schweißprogrammnummer kann optional auch das Weben der Schweißpistole eingeschaltet werden. Während der Berechnung werden die Betriebsattribute an das Ereignis übertragen (siehe Ereignisblattfeld am ersten Schweißpunkt).
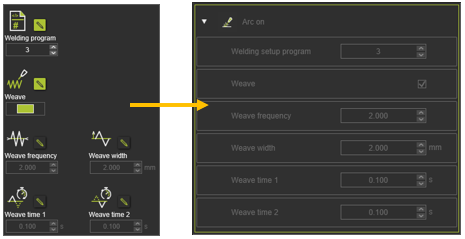
Während der Nachbearbeitung werden die Ereigniseigenschaften anschließend in die Roboter-Sprache übersetzt.
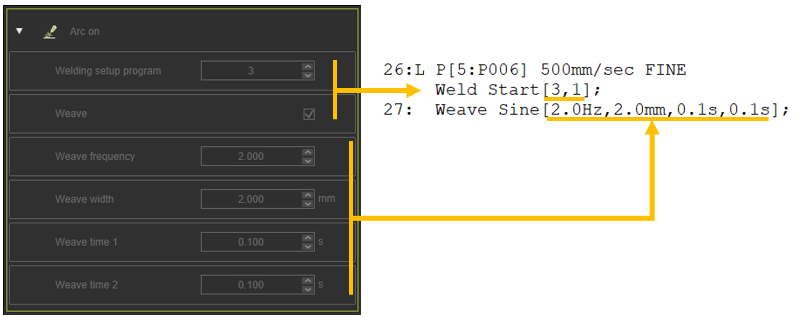
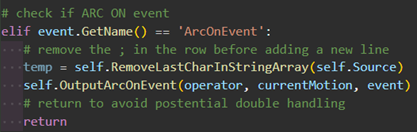
Das Ereignis “arc on” wird in der Funktion HandleEvent() verwaltet.
Lichtbogen aus
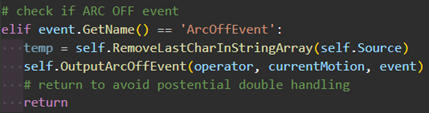
Der arc off-Befehl hat keine weiteren Attribute. Falls das Weben eingeschaltet war, wird ein zusätzlicher Befehl zum Ausschalten des Webens ausgegeben.
Das Arc-Off-Ereignis wird in der Funktion HandleEvent() verwaltet.
Berührungserkennung
Die Tastabtastung ist eine taktile Methode zur Kalibrierung einer Schweißnaht. Der Fanuc-Roboter bewegt sich von einer Startposition zum nominalen Kollisionspunkt. Sobald der Draht physischen Kontakt mit dem Bauteil herstellt, hält der Roboter an und bestimmt den Versatz zur nominalen Kollisionsposition.
Es gibt zwei Methoden, um die Berührungserkennungsbewegung zu definieren.
| Berührung in Basisrahmenrichtung | Berührung in Richtung senkrecht zur Oberfläche |
|---|---|
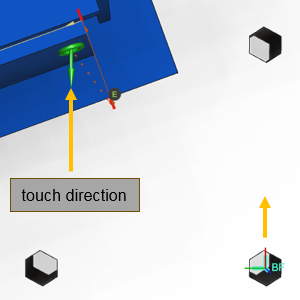 | 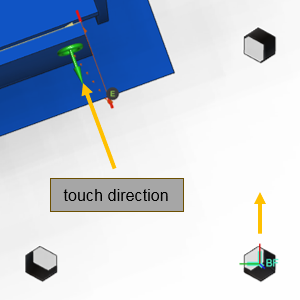 |
The Fanuc standard touch sensing only supports the touch in the base frame direction. This touch sensing in base frame direction is implemented in the already existing downloader FANUC_RJ_6AXIS_TS_ARC_BASIC.xml. Therefore, this touch direction is not managed inside the Fanuc Python downloader.
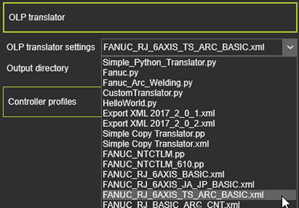
Ausgabe des Tasterzyklus
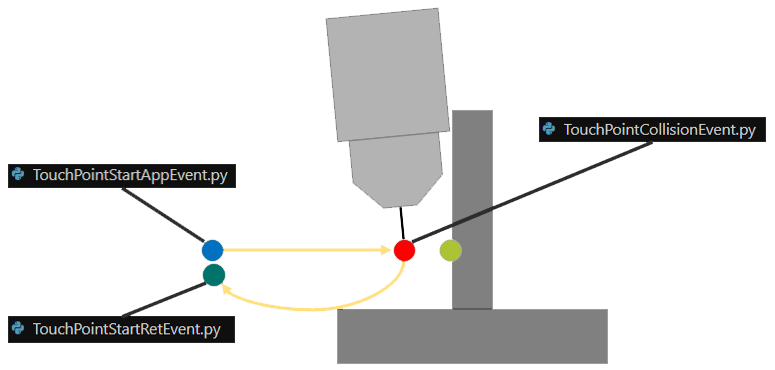
Der Tastzyklus besteht aus einem Referenzpunkt und Zykluspunkten. Der Referenzpunkt dient hier nur als „Platzhalter“ für die Zykluspunkte (normalerweise der Punkt direkt auf der Oberfläche). Die Tastzykluspunkte werden durch ein Ereignis erstellt und markiert. Dieses Ereignis wird automatisch im Hintergrund auf dem Referenzpunkt platziert. Das TouchSensingEvent wird in der Funktion HandleEvent() verwaltet.
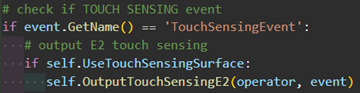
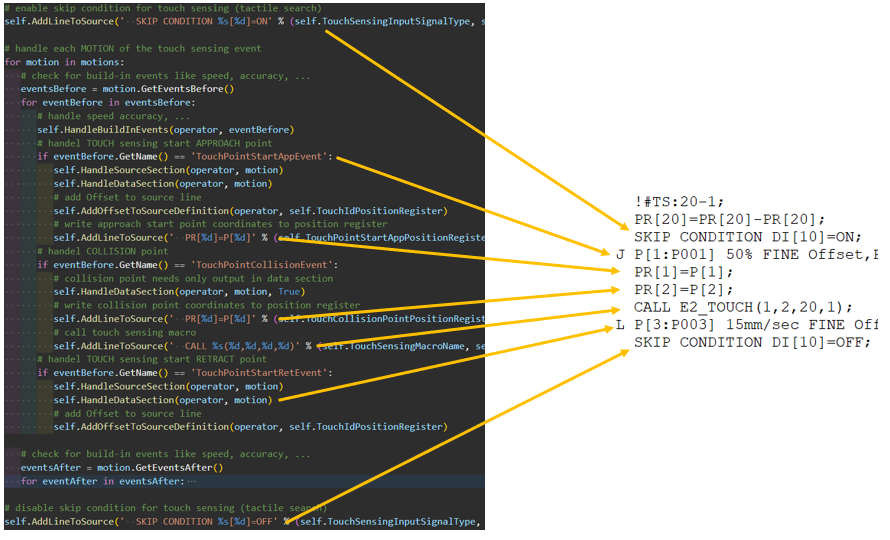
Für das Fanuc-Touch-Sensing-Ereignis wurden nur der Startannäherungspunkt, der Kollisionspunkt und der Start-Rückzugspunkt implementiert.

Legen Sie den Kalibrierungsversatz für das Schweißen fest
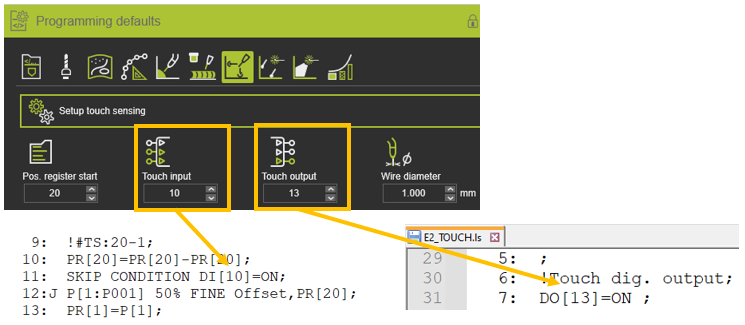
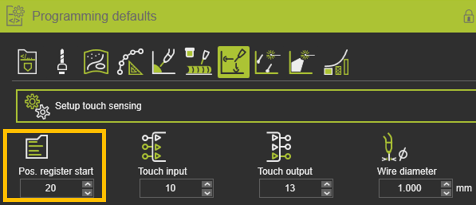
Der Versatz jeder verbundenen Berührungserkennungssequenz wird in einem Positionsregister gespeichert. Die Nummer des Positionsregisters entspricht der Touch connect ID-Nummer aus der programmierten Situation. Der Beginn der Nummerierung kann mit dem Attribut Pos. register start festgelegt werden.
Während der Berechnung wird die Touch connect ID automatisch inkrementiert und in die Berührungsoperation geschrieben. Die Informationen zur Berührungsoperation werden an verschiedene Stellen im Roboterprogramm übertragen.
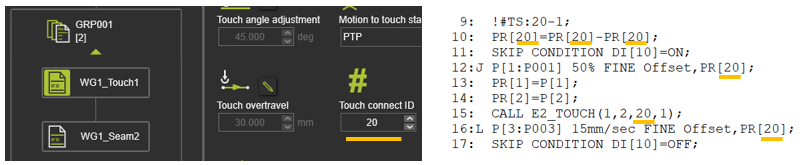
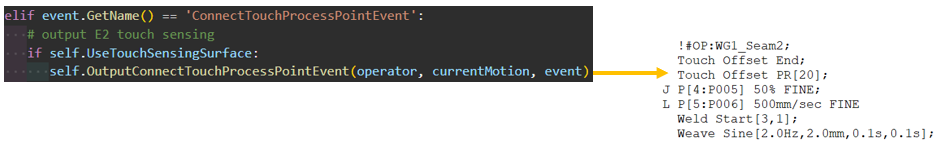
Das ConnectTouchProcessPoints-Ereignis stellt die Verbindung zwischen der Berührungserkennungsvorrichtung und der Schweißnaht her. Die Ereignisse werden automatisch auf die entsprechenden Werkzeugweg-Elemente gemäß der Einstellung des Verbindungstyps angewendet und mit der entsprechenden Touch connect ID gekennzeichnet.
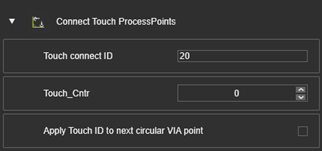
Dieses Ereignis wird dann vom Compiler in den Roboter-Code übersetzt, bevor die Schweißnaht beginnt. Das ConnectTouchProcessPoints-Ereignis wird in der HandleEvent()-Funktion verwaltet.
Konstanten & Einstellungen für zusätzliche Anpassungen
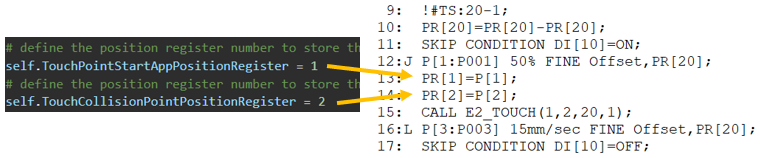
Positionsregister zur Speicherung der Berührungserkennungspunkte
Diese beiden Attribute können verwendet werden, um die Nummer des Positionsregisters PR[x] zu definieren, in dem der Startpunkt und der Kollisionspunkt zur Berechnung des Berührungsversatzes in der Makro gespeichert werden.
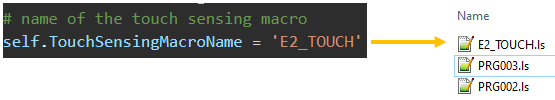
Name der Berührungserkennungs-Makro
Mit dem self.TouchSensingMacroName kann der Name der Makro angepasst werden.
Berührungserkennungssignale
Die Berührungserkennungssignale können entsprechend durch eine weitere Ableitung neu konfiguriert werden.
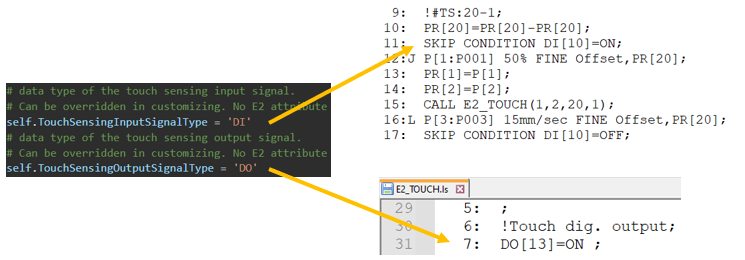
Die verwendete Nummer kann direkt innerhalb der FASTSUITE Edition 2 Benutzeroberfläche konfiguriert werden.