Exécution de l’optimisation automatique du chemin du processus
Mise en place
Le parcours d’outil initialement programmé doit être correctement défini afin de pouvoir servir de référence pour toutes les modifications. Idéalement, ce parcours initial devrait être optimal en termes de qualité de procédé.
Par conséquent, le parcours initial et les attributs de création correspondants doivent garantir au moins ce qui suit :
- La direction normale doit être correctement orientée par rapport à la surface de la pièce pour chaque opération.
- The Tool alignment must match the TCP definitions used in the program.
- The Approach direction must be correctly defined for each operation.
- Tous les décalages locaux, ou les angles de processus, doivent être fixés aux valeurs cibles, par exemple :
- Pour la soudure à l’arc, le travail, la course et l’angle de l’outil.
- Définissez, lorsque nécessaire :
- The process orientation
- L’absolu tangente
- Le dépassé
- Pour le soudage à l’arc : le soudage en boîte
Considérez une bonne programmation comme incluant :
Well-defined robot and external axis starting position
- Programmez explicitement des axes externes au moins au tout premier TPE du programme.
- Définissez la position du PTP au tout premier point de chaque opération.
- Define approach and retract points of the process type Approach and Retract. Do not use teach inserts on process points.
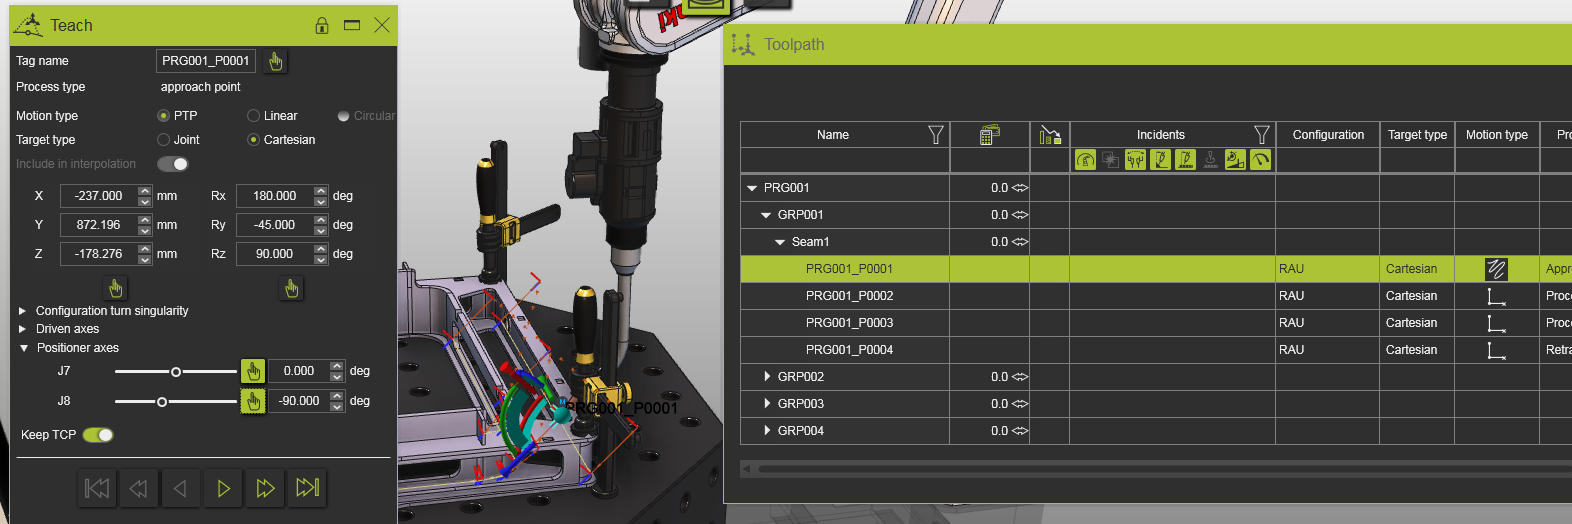
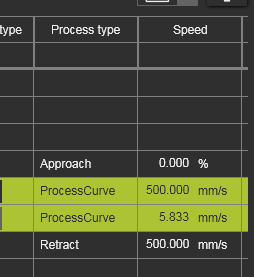
Well-defined speeds programmed at all toolpath elements
- Pas de vitesse zéro (0) sur les points de processus.
Contrôle d’optimisation
Les attributs les plus pertinents à définir :
Réduction de qualité
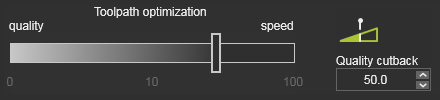
Pour accélérer le processus d’optimisation en général, l’attribut réduction de qualité est mis en place. Avec cet attribut, un équilibre entre la recherche du résultat le plus optimal et le temps de calcul le plus rapide est établi. Lors de l’utilisation de cet attribut (valeurs > 0), l’étape d’itération de la méthodologie ne cherchera plus la solution optimale à cette étape, mais s’arrêtera dès qu’un résultat d’itération remplit les exigences, bien que ce résultat ne soit pas optimal possible. Plus cette décision sera prise rapidement, moins il faudra de temps de calcul pour parvenir à un résultat final. Évidemment, parce que ce résultat final peut ne pas être l’optimum global, la qualité du résultat sera inférieure, c’est-à-dire que les coûts d’évaluation résultants sont supérieurs à l’optimal.
Fixez une valeur élevée pour des calculs plus rapides mais un résultat de moindre qualité.
Vous pouvez baisser cette valeur plus tard pour obtenir des résultats de meilleure qualité, mais au prix de délais de calcul plus longs.
Évitement des collisions
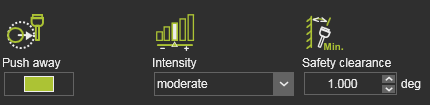
Dans les paramètres de simulation, il est défini avec la tolérance d’analyse d’une collision possible. Si la position du trajet d’outil conduit à une collision, l’optimisation tend à choisir la solution très proche de la collision, afin de minimiser une augmentation des coûts. Cette solution peut alors rester dangereuse ou à haut risque car :
- L’optimisation du chemin ne prend pas en compte les effets de déplacement en survol.
- Inexactitude entre le modèle numérique et la situation réelle.
L’optimisation avec l’attribut Push away agit comme une force répulsive qui tente d’augmenter la distance entre les objets tout en tenant compte d’autres critères ciblés.
Points de procédé d’insertion
L’insertion automatique des points de procédé peut améliorer les résultats de qualité du parcours d’outil et entraîner des temps de calcul plus courts. Mais désactiver si aucun point supplémentaire ne doit être inséré en cas de collisions à résoudre entre les éléments du trajet d’outil donnés.
Utiliser les valeurs de tour
Pour l’axe robotique, considérons les multiples tours opposés à l’axe. Cela peut laisser des situations de déroulement non résolues en mouvements linéaires ou circulaires, où un robot ne peut pas avancer.
Désactivez si vous ne voulez pas envisager des variantes à plusieurs tours.
Espace de variation
En général, il n’y a rien à ajuster ici. Quelques points à garder en tête :
Rotation normale
La variation de la rotation normale peut être désactivée, alors que l’angle de l’outil ne devrait jamais être modifié. Cela accélère le calcul d’optimisation mais réduit les possibilités de modification des positions du trajet d’outil afin de résoudre les collisions ou les positions inaccessibles. Cela pourrait aussi réduire la qualité globale du parcours d’outil.
Déviation maximale de l’angle de procédé
La condition aux limites Déviation maximale de l’angle de procédé par défaut n’est pas modifiable. Cela s’explique par le fait que ses critères de qualité correspondants ont été modifiés ON pour l’évaluation du parcours d’outil. L’optimisation utilisera alors cette valeur seuil critique pour trouver la solution optimale.
Exécution de l’optimisation automatique du chemin du processus
L’optimisation du chemin de processus peut être exécutée au niveau du programme, du groupe d’opérations et au niveau opérationnel.
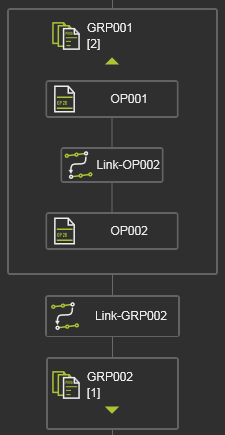
L’optimisation des chemins de processus peut être lancée en combinaison avec la génération automatique des chemins de liaison, en tant que première étape de la commande de programmation autonome.
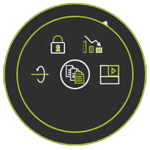


Ou bien il peut être lancé individuellement depuis le sous-menu :


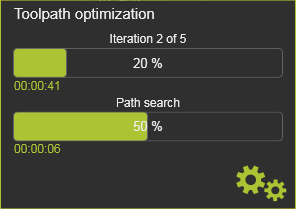
Lorsque la commande est exécutée, un panneau apparaît pour indiquer l’avancement du processus d’optimisation.
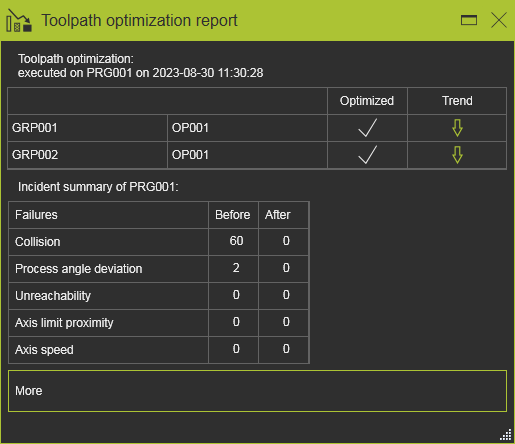
Avec le parcours d’outil optimisé, une fenêtre de rapport apparaît. Dans ce rapport, un résumé est affiché, comme dans l’exemple ci-dessous.
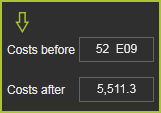
En survolant la flèche de tendance, un petit panneau affiche l’évaluation des coûts avant et après les étapes d’optimisation.
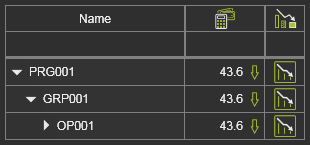
Dans le tableau de bord Toolpath monitor est affiché sur quelles parties de l’ensemble du programme l’optimisation automatique du chemin a été exécutée.
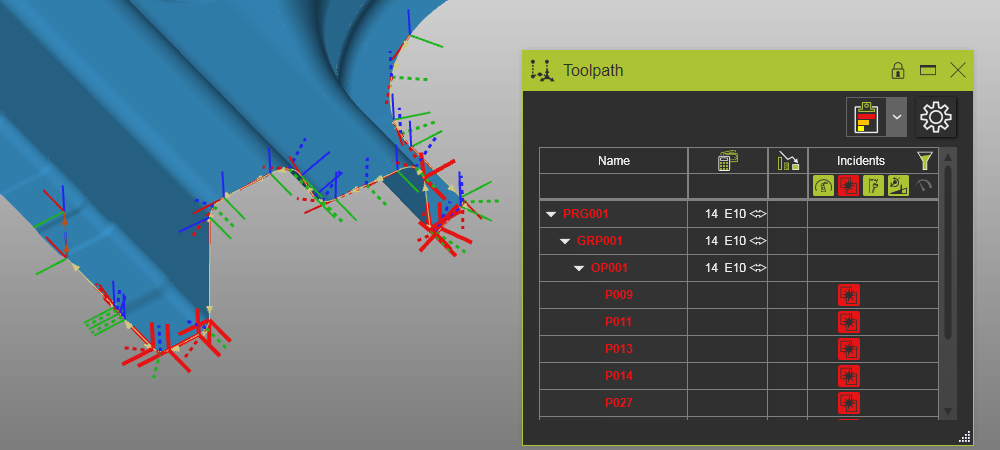
| Avant | Après |
|---|---|
 | 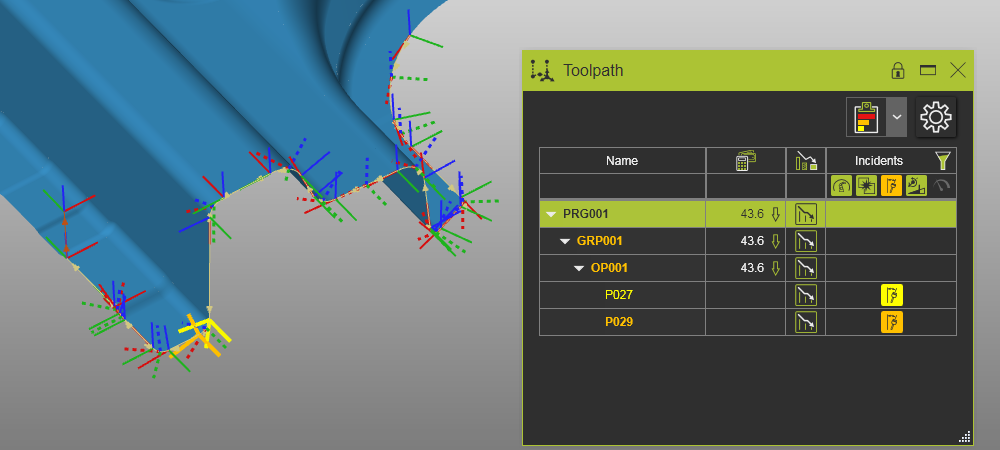 |
Programmation autonome
En plus d’exécuter cette fonctionnalité de programmation autonome au niveau du programme existant, des groupes d’opérations ou des opérations individuelles, elles peuvent également être exécutées lors de la programmation d’une nouvelle opération.
Dans le panneau de définition de la géométrie du processus et dans le panneau Paramètres de programmation, il existe une option pour déterminer si la fonctionnalité de programmation autonome doit être exécutée immédiatement après le calcul de l’opération.

| Option | Description | |
|---|---|---|
 | Aucune optimisation | L’opération est calculée. Aucune optimisation autonome supplémentaire ne sera réalisée. |
 | Optimisation autonome complète | Après le calcul du parcours initial de l’outil, toutes les méthodes d’optimisation autonomes seront exécutées. |
 | Optimisation automatique des chemins de procédé | La partie en cours de l’opération, le parcours d’outil, sera optimisée. |
 | Génération automatique du chemin des liens | Optimisez le mouvement, le lien entre les opérations pour se déplacer sans collision. |