Programmer l’opération de surface
Objectif
Créer une opération de nettoyage de surface et optimiser le parcours généré.
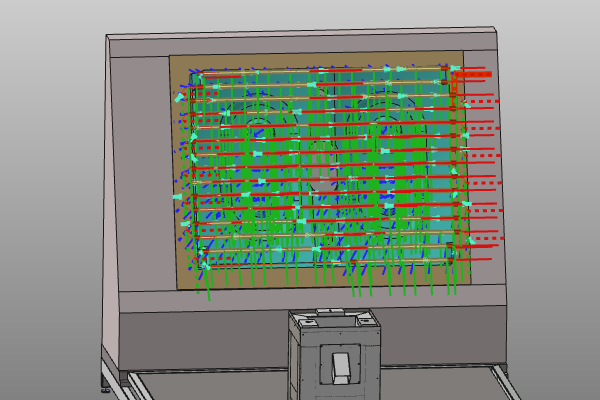
Différentes stratégies et méthodes d’optimisation sont appliquées pour améliorer la qualité des pistes, le comportement des processus et la préparation au téléchargement.
Étapes
1. Préparation (si nécessaire)
1.1 Passage à l’établi de programmation hors ligne

Passer à l’établi OLP
2. Créer l’opération de surface
2.1 Programmer la surface en utilisant la stratégie du plan parallèle
Utilisez la stratégie de la trajectoire à plan parallèle pour calculer le trajet de surface de nettoyage de l’outil.

Programme le parcours de surface
2.2 Révision des résultats des stratégies alternatives
Comparez d’autres stratégies de calcul, puis continuez avec le résultat du plan parallèle pour ce tutoriel.
Comparer les résultats des stratégies
3. Optimiser le parcours d’outil
3.1 Analyse de la densité des trajets d’outil
Ouvrez le tableau de bord Parcours d’outils et examinez le nombre de positions le long du parcours.
Tableau de bord du parcours d’outil
3.2 Réduire les points avec des réglages d’approximation
Utilisez les attributs d’approximation du tableau de bord actif du programme pour réduire le nombre de positions.

Réduire les points de trajet d’outil
4. Optimisation technologique
4.1 Ajuster les modes d’activation des canons
Changez les modes d’activation des canons et simulez pour comparer le comportement.
Configuration de l’activation du canon
4.2 Mouvement fluide avec précision et rapidité
Modifier les attributs de précision et de vitesse pour faciliter le mouvement du robot.

Réglage de la qualité de mouvement
5. Optimisation des pistes
5.1 Orientation globale de la piste
Orientation des voies
5.2 Ajuster la distance entre les pistes
5.3 Augmenter la surface de procédé
Étendre la surface de processus pour créer un débordement global. Utilisez l’icône d’édition pour réinitialiser les attributs aux valeurs par défaut.
5.4 Prolonger ou raccourcir les sections de voie en cours
5.5 Ajouter ou retirer des pistes au début ou à la fin
5.6 Modification du mouvement hors processus entre les pistes
5.7 Définir le comportement du pont sur les lacunes
6. Télécharger le programme
6.1 Générer le paquet de téléchargement pour le robot contrôleur

Programme de téléchargement
7. Sauver le projet
7.1 Sauvegarder le projet sous un nom approprié

Projet de sauvegarde