Téléchargeur de soudure à l’arc Fanuc
Introduction
Le téléchargeur de soudure à l’arc Fanuc est dérivé du téléchargeur Fanuc.
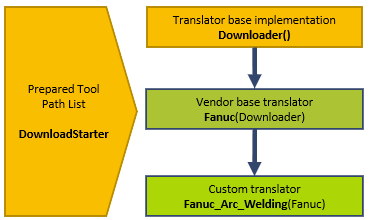
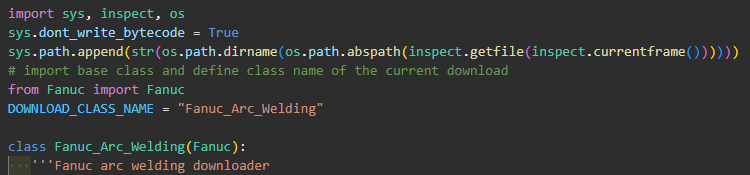
Le traducteur de soudure à l’arc Fanuc et Fanuc sont fournis avec l’installation FASTSUITE Édition 2.
Le téléchargeur de soudure à l’arc Fanuc complète le téléchargeur fournisseur Fanuc par une implémentation technologique spécifique. En plus de l’arc on/off et des méthodes de calibration telles que la détection tactile sont également prises en charge. Voici un aperçu des fonctions prises en charge dans ce téléchargeur Python de soudure à l’arc Fanuc :
| Commandes d’arc de base comme arc on/off | Oui |
| Détection tactile dans la direction de base de l’image | No |
| Détection tactile dans la direction de la surface | Oui |
| Détection tactile avec fil | Oui |
| Vérification du fil pour le contact avec le fil | No |
| Détection tactile avec buse | No |
| Seam search in surface direction * | |
| Recherche de la couture | No |
| Suivi de la couture | No |
| Équipe robotique/mouvements robotiques synchronisés | No |
* Should be equal to touch sensing, but has not been evaluated.
Arc en marche
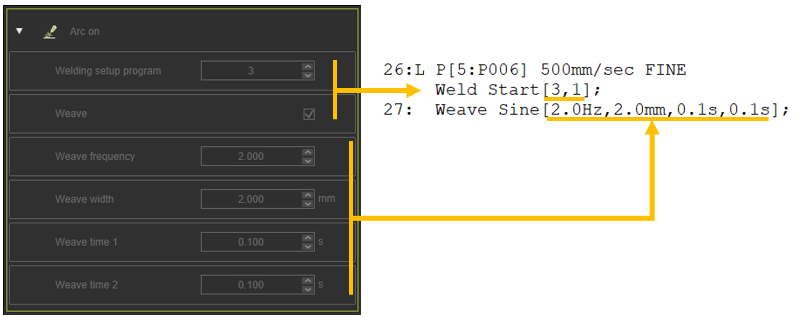
En plus du numéro du programme de soudure, le tissage du pistolet à soudage peut également être activé en option. Pendant le calcul, les attributs opérationnels sont transférés à l’événement (voir champ de feuille d’événement au premier point de soudure).
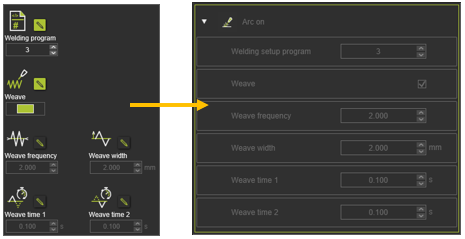
Lors du post-traitement, les attributs de l’événement sont ensuite traduits en langage robot.
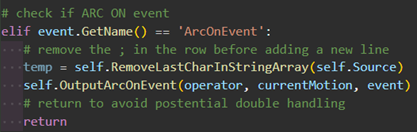
L’arc sur l’événement est géré par la fonction HandleEvent().
Arc coupé
La commande arc off n’a plus d’attributs. Si le tissage était activé, une commande supplémentaire était donnée pour arrêter le tissage.
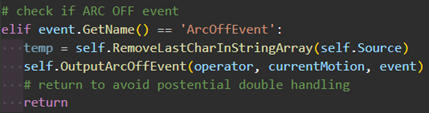
L’événement arc off est géré par la fonction HandleEvent().
Détection tactile
La détection tactile est une méthode tactile pour l’étalonnage d’une soudure. Le robot Fanuc passe d’une position de départ au point de collision nominal. Lorsque le fil entre en contact physique avec la pièce, le robot maintient et détermine le décalage par rapport à la position nominale de collision.
Il existe deux méthodes pour définir le mouvement de détection du toucher.
| Toucher dans la direction de base du cadre | Toucher dans la direction normale de la surface |
|---|---|
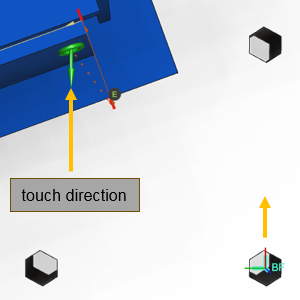 | 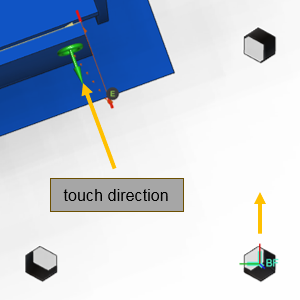 |
The Fanuc standard touch sensing only supports the touch in the base frame direction. This touch sensing in base frame direction is implemented in the already existing downloader FANUC_RJ_6AXIS_TS_ARC_BASIC.xml. Therefore, this touch direction is not managed inside the Fanuc Python downloader.
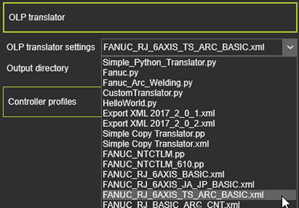
Sortie à cycle tactile
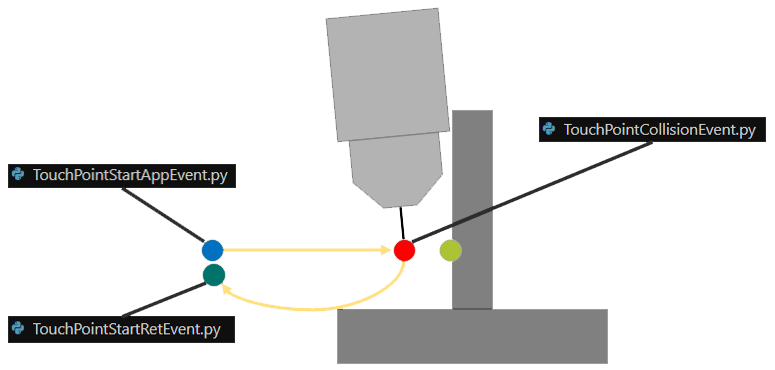
Le cycle de détection tactile se compose d’un point de référence et de points de cycle. Le point de référence est ici utilisé uniquement comme « support » pour les points de cycle (normalement le point directement à la surface). Les points de détection tactile du cycle sont créés et marqués par un événement. Cet événement est automatiquement placé en arrière-plan sur le point de référence. L’événement TouchSensingEvent est géré dans la fonction HandleEvent().
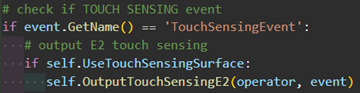
Pour l’événement de détection tactile Fanuc, seuls le point d’approche de départ, le point de collision et le point de rétraction de départ ont été implémentés.

régler le décalage d’étalonnage pour la soudure
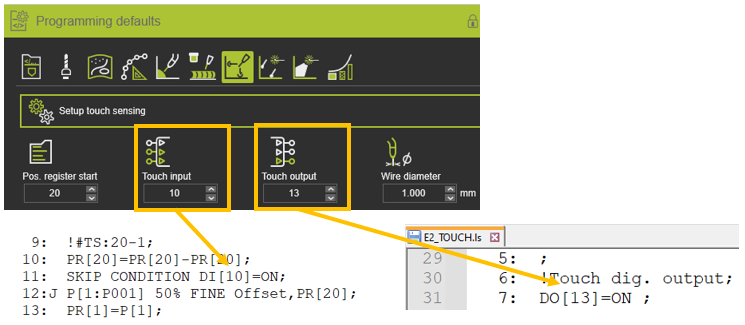
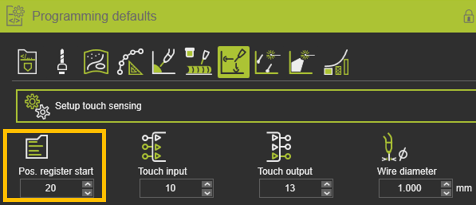
Le décalage de chaque séquence de détection tactile connectée est stocké dans un registre de position. Le numéro du registre de position est le même que le ID de connexion tactile Numéro de la situation programmée. Le début de la numérotation peut être fixé en utilisant le Pos. Register start attribut.
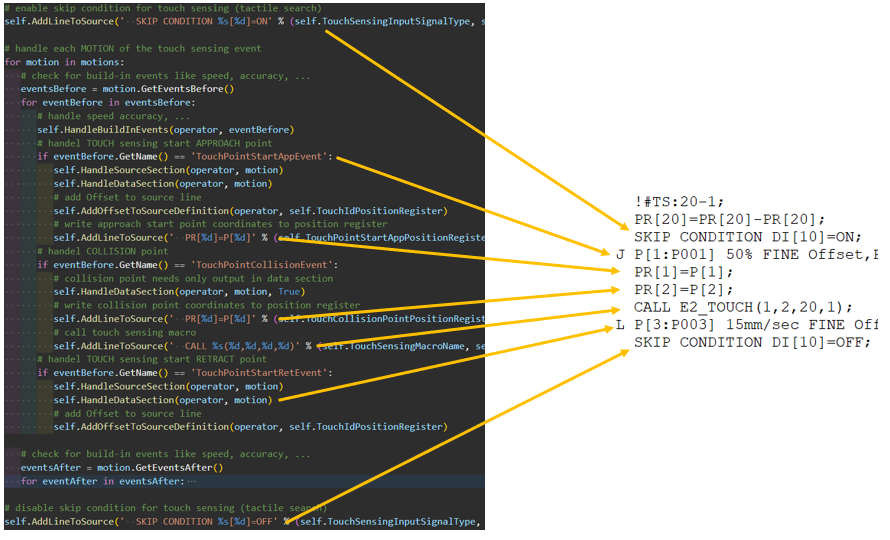
Pendant le calcul, l’ID de connexion tactile est automatiquement incrémenté et écrit sur l’opération tactile. Les informations sur l’opération tactile sont transférées à différents endroits dans le programme robotique.
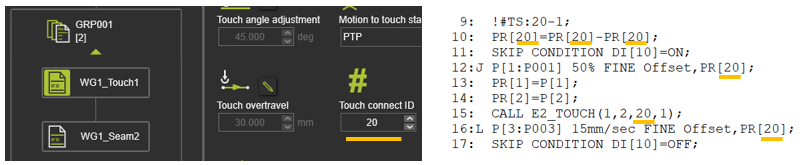
L’événement ConnectTouchProcessPoints établit la connexion entre l’opération de détection tactile et la soudure. Les événements sont automatiquement appliqués aux éléments du parcours d’outil appropriés selon le paramètre de type de connexion et sont étiquetés avec l’identifiant Touch Connect approprié.
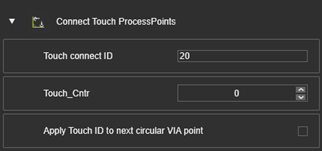
Cet événement est ensuite traduit en code robot par le compilateur avant que la soudure ne commence. L’événement ConnectTouchProcessPoints est géré dans la fonction HandleEvent().
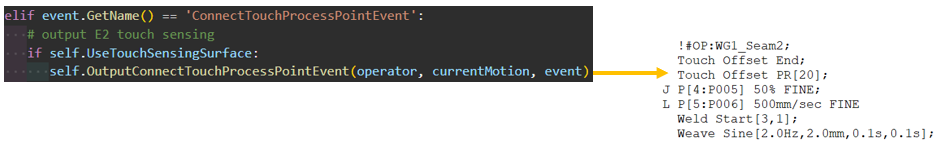
Constantes et réglages pour une personnalisation supplémentaire
Registre de position pour stocker les points de détection tactile
Ces deux attributs peuvent être utilisés pour définir le nombre du registre de position PR[x] dans lequel le point de départ et le point de collision pour calculer le décalage de toucher sont stockés dans la macro.
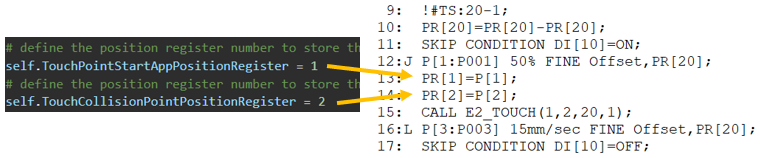
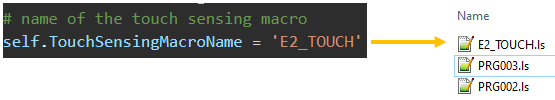
Nom de macro à détection tactile
Avec le self.TouchSensingMacroName le nom de la macro peut être ajusté.
Signaux de détection tactile
Les signaux de détection tactile peuvent être reconfigurés en conséquence par une dérivation ultérieure.
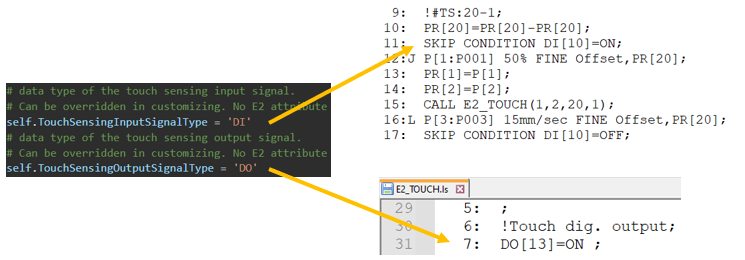
Le nombre utilisé peut être configuré directement dans l’interface utilisateur FASTSUITE Édition 2.