Téléchargeur de soudure à l’arc Daihen-OTC FD19
Introduction
Le téléchargeur de soudure à l’arc Daihen est dérivé de Daihen downloader.
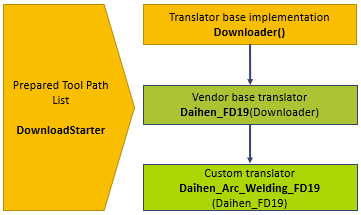

Le traducteur Daihen et le traducteur de soudure à arc Daihen sont livrés avec l’installation FASTSUITE Édition 2.
Le téléchargeur Daihen Arc Welding complète le Daihen Vendor Downloader par une implémentation spécifique à la technologie. En plus de l’arc allumé/arrêt, des méthodes de mesure telles que la détection tactile sont également prises en charge. Voici un aperçu des fonctions prises en charge par le Daihen Arc Welding Python Downloader :
| Commandes d’arc de base comme arc on/off | Oui |
| Détection tactile dans la direction de base de l’image | No |
| Détection tactile dans la direction de la surface | Oui |
| Détection tactile avec fil | Oui |
| Vérification du fil pour le contact avec le fil | No |
| Détection tactile avec buse | Oui |
| Recherche de couture dans la direction de la surface | No |
| Recherche de la couture | No |
| Suivi de la couture | No |
| Équipe robotique/mouvements robotiques synchronisés | No |
Configuration de la cellule de soudage à l’arc
Un fichier CSV est utilisé pour définir certaines valeurs par défaut importantes de la cellule et de l’unité actuelles : .\E2Plugin\Technologies\ArcWeldingTechnology\DAIHEN\Standard\TechTabs\CellDefaults.csv
Un client configurait son propre fichier CSV pour ne représenter que les cellules/unités disponibles.
| UNITÉ CELLULAIRE | ARC_ON_CODE | ARC_OFF_CODE | UNIT_NAME | WELD_WIRE_FEED | WELD_CURRENT | WELD_VOLTAGE | WELD_CHARACTERISTIC | UNIT_MECHS |
| EASY_ARC | ASDP | AEDP | UNIT1-A | 20 | 150 | 27 | 4 | 1 |
| COMPACT-ARC-PRO | ASDP | AEDP | UNIT1-A | 20 | 150 | 27 | 4 | 1,2 |
| COMPACT-ARC-STD | ASDP | AEDP | UNIT1-A | 20 | 150 | 27 | 4 | 1 |
| CUBE1-5_ST_1 | ASWBPL | AEWBPL | ST_1-A | 22 | 160 | 28 | 4 | 1,2 |
| CUBE1-5_ST_2 | ASWBPL | AEWBPL | ST_2-A | 22 | 160 | 28 | 4 | 1,3 |
| CUBE6_ST_1 | ASWBPL | AEWBPL | ST_1-A | 22 | 160 | 28 | 4 | 1,2,3 |
| CUBE6_ST_2 | ASWBPL | AEWBPL | ST_2-A | 22 | 160 | 28 | 4 | 1,2,4 |
| CPLX-RPG | ASWBPL | AEWBPL | RPG-A | 22 | 160 | 28 | 4 | 1,2,3 |
| CPLX-RG | ASWBPL | AEWBPL | RG-A | 22 | 160 | 28 | 4 | 1,2 |
| CPLX-RP | ASWBPL | AEWBPL | RP-A | 22 | 160 | 28 | 4 | 1,3 |
| CPLX-R | ASWBPL | AEWBPL | R-A | 22 | 160 | 28 | 4 | 1 |
La cellule/unité désirée peut être sélectionnée au niveau du programme. La sélection définit :
- Power Source type connected to the robot (ARC_ON_CODE,ARC_OFF_CODE)
- Unit name to define base name of the OLP ASCII file
- Additional ArcOn and ArcOff attributes in case Welding Prog. # = 0 is selected (WELD_WIRE_FEED,WELD_CURRENT,WELD_VOLTAGE,WELD_CHARACTERISTIC). After consulting with OTC Europe only the program # is being used in the current downloader. Due to the very tight integration of OTC’s own power sources, there are dozens of different weld parameters which are impossible to replicate in an OLP system.

The mechanisms that are being used in the selected unit separated by a comma (UNIT_MECHS). Mechanism 1 is usually the robot, the other mechanisms are EOA-tooling, rail/gantry and workpiece positioners use number 2 and greater. For details see the Layout preparation. As a result the downloader outputs only the joints of mechanisms assigned to the current unit even though all the cells mechanisms are connected in the layout.
Arc en marche
En plus du numéro du programme de soudure, le tissage peut également être activé en option. Pendant le calcul, les attributs d’opération sont transférés à l’événement (voir champ de feuille d’événement au premier point de soudure).

During post-processing, the event attributes are then translated into robot language. After consulting with OTC Europe only the welding and weaving program numbers are being used in the current downloader (see explanation above).

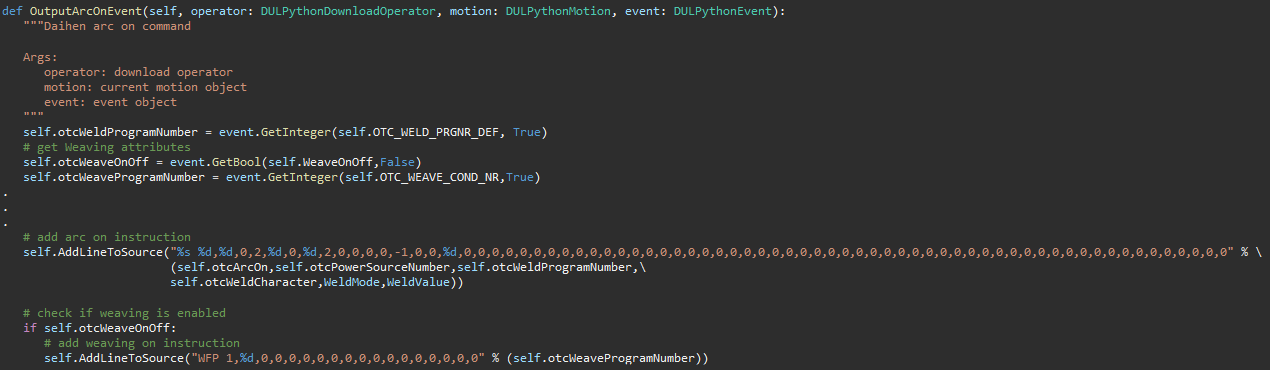
L’arc sur l’événement est géré par la fonction HandleEvent().
The selected welding program number is called in the ArcStart command. Which ASxxx command is being called depends on the type of the power source selected in the Arc welding cell configuration. The welding program needs to exist on the FD19 controller.
Si le tissage est activé, la commande WFP appelle le numéro de programme de tissage sélectionné. Ce programme de tissage doit exister sur le contrôleur FD19.
Arc coupé
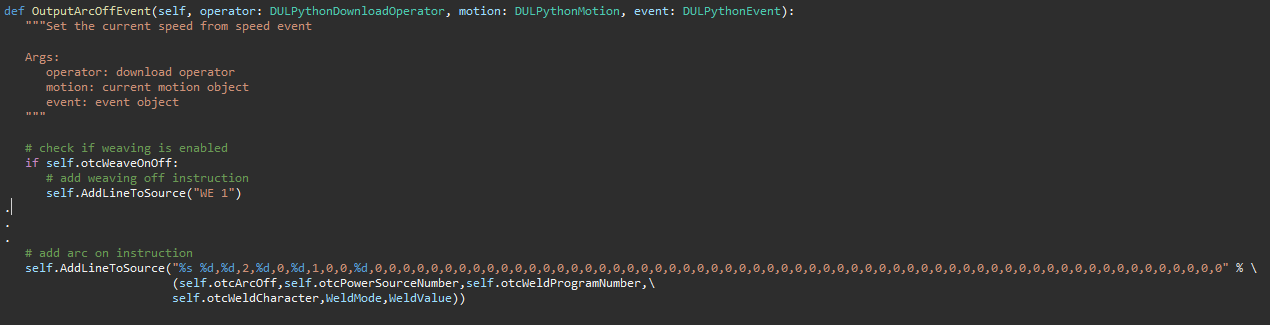
La commande Arc Off n’a plus d’attributs. Le dernier programme de soudage émis # est utilisé pour désactiver l’arc.
Si le tissage a été activé auparavant, une commande supplémentaire WE 1 est donnée pour désactiver le tissage juste avant la commande Arc Off.

L’événement arc off est géré par la fonction HandleEvent().
Détection tactile
La détection tactile est une méthode tactile pour l’étalonnage en temps réel d’une soudure. Le robot Daihen passe d’une position de départ au point de collision nominal. Lorsque le fil entre en contact physique avec la pièce, le robot s’arrête et détermine le décalage par rapport à la position nominale de collision. Il stocke ensuite le décalage dans un fichier de déviation. Jusqu’à trois touches individuelles peuvent être combinées en un seul fichier de déviation pour compenser un déplacement dans jusqu’à trois directions.

Sortie à cycle tactile
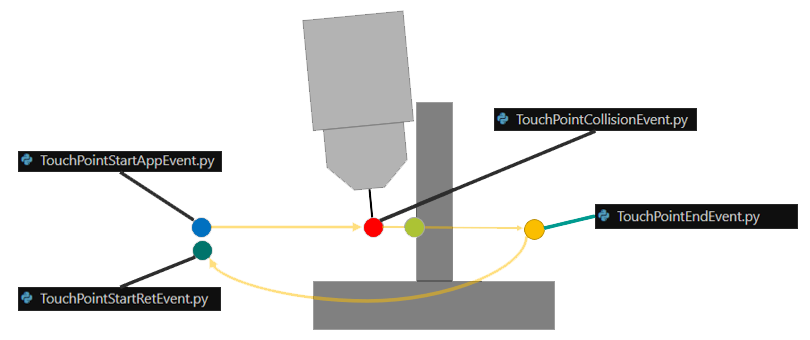
Le cycle de détection tactile se compose d’un point de référence et de points de cycle. Le point de référence est ici utilisé uniquement comme « support » pour les points de cycle (normalement le point directement à la surface). Les points de détection tactile du cycle sont créés et marqués par un événement. Cet événement est automatiquement placé en arrière-plan sur le point de référence. L’événement TouchSensingEvent est géré dans la fonction HandleEvent().
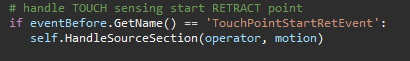
Pour l’événement Daihen Touch Sensing, seuls le point d’approche de départ, le point de collision et le point de rétraction de départ ont été implémentés. Le point final est déterminé par le contrôleur via un attribut distance du point de collision théorique.


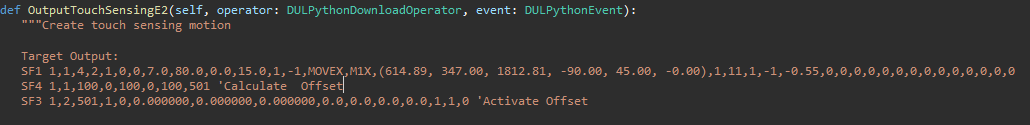
Les cinq lignes sont gérées dans la fonction OutputTouchSensingE2.
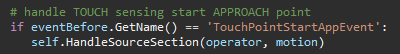
Le cycle de toucher commence avec le point d’approche. La distance jusqu’au point de collision est déterminée par l’attribut Start offset from touch.
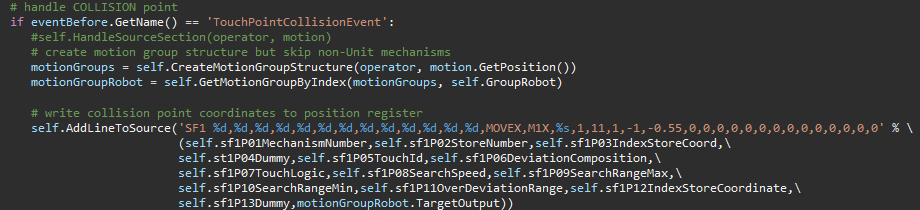
L’instruction SF1 représente le mouvement tactile réel. L’attribut Storage No. représente le premier numéro de fichier de déviation dans un programme pour les instructions SF1, c’est-à-dire pour les touches individuelles. Les autres SF1 Search Options sont envoyés juste avant le MOVEX,M1X suivi des coordonnées cartésiennes du point de collision.

Les instructions SF4 représentent la composition de jusqu’à trois résultats de déviation SF1 (généralement des décalages dans X, Y et Z) en un seul fichier de déviation. Ces numéros de fichier de déviation SF4 commencent par 501 par défaut.

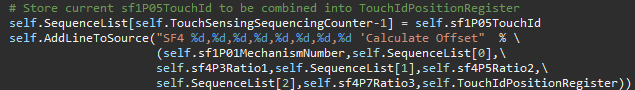
L’instruction SF3 active le décalage stocké dans le fichier de déviation SF4 composté. Cela signifie que les touches SF1 qui sont combinées en un décalage SF4 sont immédiatement activées avant que le SF1 suivant ne soit exécuté.


Le point de rétraction est identique au point d’approche. Le cycle tactile est maintenant terminé.
Activez le décalage de calibration pour la soudure
Le résultat de chaque séquence tactile connectée est stocké dans un fichier de déviation SF4 ou un décalage combiné. Le numéro de déviation SF4 est le même que l’attribut Touch ID de l’opération tactile associée. Le début de la numérotation peut être fixé en utilisant l’attribut Register Offset. La valeur par défaut est 501.

Pendant le calcul, le Touch ID est automatiquement incrémenté et écrit sur l’opération tactile. Les informations sur l’opération tactile sont transférées à différents endroits dans le programme robotique.

L’événement ConnectTouchProcessPoints établit la connexion entre l’opération de détection tactile et la soudure. Les événements sont automatiquement appliqués aux éléments du parcours d’outil appropriés selon le paramètre de type de connexion et sont étiquetés avec l’identifiant Touch Connect approprié.

Cet événement est ensuite traduit en code robot par le compilateur avant que la soudure ne commence. L’événement ConnectTouchProcessPoints est géré dans la fonction HandleEvent().
