Construis le rail robotisé
Objectif
Utilisez l’établi Resource Builder pour construire facilement un rail robotique.
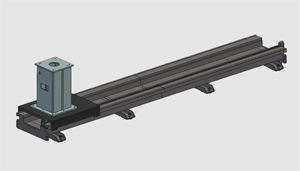
La géométrie du rail robot est importée depuis un fichier externe pour construire la ressource ferroviaire. Pour utiliser le rail plus tard dans une cellule de travail, complétez-le avec la structure cinématique requise, les adaptateurs et les propriétés.
Étapes
1. Préparation (si nécessaire)
1.1 Passer à l’établi Resource Builder.

Passer à l’établi RB
1.2 Créer un nouveau document vide.
Si un autre document est déjà ouvert dans la session en cours, créez un nouveau document vide avant de continuer.

Nouveau document
2. Définir la ressource ferroviaire
2.1 Importez la géométrie des rails.
Importez la géométrie depuis le fichier Rail.stp situé sur le lecteur d’installation de ce manuel.

Géométrie d’importation
2.2 Créer une nouvelle ressource ferroviaire.
Créez une nouvelle ressource de type rail pour la géométrie importée.

Créer une ressource ferroviaire
2.3 Créer le squelette cinématique.
Créez le squelette cinématique de rail avec un mouvement linéaire synchrone.
Créer un squelette cinématique
3. Construire la forme des ressources ferroviaires
3.1 Fixez la géométrie importée à la base du rail.
Fixez la partie rail fixe de la géométrie importée à la base de la ressource ferroviaire.

Attacher la géométrie importée à la base
3.2 Fixer le piédestal mobile à l’articulation linéaire.
Fixez la partie mobile du piédestal de la géométrie du rail au joint linéaire de la ressource ferroviaire.
Fixer la géométrie importée à une articulation cinématique
4. Créer l’adaptateur de rail
L’adaptateur de piédestal est ensuite utilisé pour relier un robot au rail afin que le robot se déplace avec le piédestal pendant la simulation.
4.1 Définir un adaptateur parent sur le piédestal.

Créez un adaptateur
5. Définir les propriétés des rails
5.1 Définir les propriétés de la ressource.
Attribuez un nom approprié à la ressource ferroviaire et définissez les propriétés de l’adaptateur.

Définir les propriétés de la ressource
5.2 Définir les limites cinématiques.
Définissez les limites cinématiques du rail.
Définir les propriétés cinématiques du squelette
5.3 Définissez les positions à domicile.
Définissez les positions d’origine du rail.
Définir les positions de la maison des ressources
6. Sauvegarder
6.1 Sauvez le rail robot.

Sauvegarder la ressource
Étape suivante
→ Construis le positionneur de la pièce