Téléchargeur de soudure à l’arc Yaskawa
Introduction
Le téléchargeur de soudure à l’arc Yaskawa est dérivé de Yaskawa downloader.


Le traducteur de soudure à l’arc Yaskawa et Yaskawa sont livrés avec l’installation FASTSUITE Édition 2.
Le téléchargeur YaskawaArcWelding complète le téléchargement YaskawaVendor par une implémentation spécifique à la technologie. En plus de l’arc allumé/arrêt, des méthodes de mesure telles que la détection tactile sont également prises en charge. Voici un aperçu des fonctions prises en charge par le YaskawaArc Welding Python Downloader :
| Commandes d’arc de base comme arc on/off | Oui |
| Détection tactile dans la direction de base de l’image | No |
| Détection tactile dans la direction de la surface | Oui |
| Détection tactile avec fil | Oui |
| Vérification du fil pour le contact avec le fil | No |
| Détection tactile avec buse | No |
| Laser de recherche de couture (Accufast) | OUI |
| Recherche de la couture | No |
| Suivi de la couture | No |
| Robot team/synchronized multiple robot motions* | * |
* Already partly supported within the base downloader.
Arc activé et coupé
En plus du numéro du programme de soudure, le tissage du pistolet à soudage peut également être activé en option. Pendant le calcul, les attributs opérationnels sont transférés à l’événement (voir champ de feuille d’événement au premier point de soudure).

Lors du post-traitement, les attributs de l’événement sont ensuite traduits en langage robot.

Les événements d’arc allumé et d’arc arrêt sont gérés dans la fonction HandleEvent().

Selon la source d’alimentation et le type de torche sélectionnés, le téléchargeur décidera,

Pour une source d’alimentation Yaskawa, la fonction génère une commande qui intègre l’action de soudage avec le numéro de programme, applicable à tout type de torche.

- Yaskawa Power Source: Appends a command that either continues or initiates the arc, incorporating the current program number, suitable for Yaskawa equipment.
- Fronius Power Source: Adjusts the command based on the torch type:
- MIG/MAG Torch: Adds a sequence designed for MIG/MAG welding along with the arc command.
- TIG Torch: Generates a TIG-specific command sequence and includes the arc command with an additional
WELD2indication.
Dans les cas où la source d’alimentation n’est pas reconnue, un message d’erreur indique le problème.

Lorsque le remplissage du cratère est activé (CraterFill est vrai), il prévoit un minuteur pour le délai de remplissage, indiquant le moment de démarrer le processus de remplissage.
Power Source-Specific Arc-Off command:
- For a Yaskawa Power Source, it appends an
ARCOFcommand with the current program number, catering specifically to Yaskawa’s control protocol. - For a Fronius Power Source, the command varies based on the torch type:
- MIG/MAG Torch: A straightforward
ARCOFcommand is added. - TIG Torch: An
ARCOFcommand followed byWELD2is appended, indicating a TIG-specific arc-off process.
- MIG/MAG Torch: A straightforward
Si la source d’alimentation n’est pas reconnue, elle signale une erreur indiquant une source d’alimentation inconnue.
If weaving was activated, a command to turn off weaving is included.
Détection tactile
La détection tactile est une méthode tactile pour l’étalonnage d’une soudure. Le robot Yaskawa passe d’une position de départ au point de collision nominal. Lorsque le fil entre en contact physique avec la pièce, le robot maintient et détermine le décalage par rapport à la position nominale de collision.
Il existe deux méthodes pour définir le mouvement de détection du toucher.
| Toucher dans la direction de base du cadre | Toucher dans la direction normale de la surface |
|---|---|
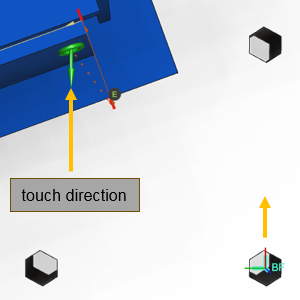 | 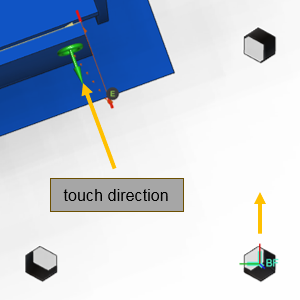 |
La détection tactile standard Yaskawa supporte ces deux méthodes.
Sortie à cycle tactile
Le cycle de détection tactile se compose d’un point de référence et de points de cycle. Le point de référence est ici utilisé uniquement comme « support » pour les points de cycle (normalement le point directement à la surface). Les points de détection tactile du cycle sont créés et marqués par un événement. Cet événement est automatiquement placé en arrière-plan sur le point de référence. L’événement TouchSensingEvent est géré dans la fonction HandleEvent().
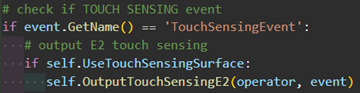
Pour l’événement de détection tactile Yaskawa, seuls le point d’approche de départ, le point de collision et le point de rétraction de départ ont été implémentés.
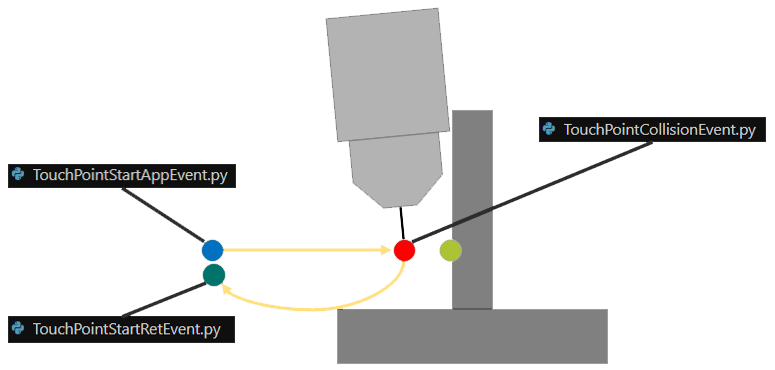


Décalage de registre pour les données de position
Le décalage de chaque séquence de détection tactile connectée est stocké dans un registre de position. Le numéro du registre de position est le même que le ID de connexion tactile Numéro de la situation programmée. Le début de la numérotation peut être fixé en utilisant le Pos. Register start attribut.

Pendant le calcul, l’ID de connexion tactile est automatiquement incrémenté et écrit sur l’opération tactile. Les informations sur l’opération tactile sont transférées à différents endroits dans le programme robotique.
L’événement ConnectTouchProcessPoints établit la connexion entre l’opération de détection tactile et la soudure. Les événements sont automatiquement appliqués aux éléments du parcours d’outil appropriés selon le paramètre de type de connexion et sont étiquetés avec l’identifiant Touch Connect approprié.
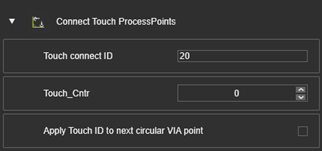
Cet événement est ensuite traduit en code robot par le compilateur avant que la soudure ne commence. L’événement ConnectTouchProcessPoints est géré dans la fonction HandleEvent().

Constantes et réglages pour une personnalisation supplémentaire
Signaux de détection tactile
Actuellement, les réglages permettent de configurer deux ports rapides : le port tactile, destiné aux opérations de détection tactile, et le port laser, attribué aux opérations Accufast. Lors de l’utilisation de la méthode de travail Sesamsearch, le port laser est activé pour la sortie.
