Rahmendefinitionen
Zweck
Rahmendefinitionen spielen eine Schlüsselrolle dabei, wie Transformationen innerhalb des Pivot Teach (Rototranslation) Panels angewendet werden.
Jede Translation, Rotation oder kombinierte Rototranslation erfordert einen Drehpunkt-Referenzrahmen, der definiert:
- der Ursprung der Transformation
- das Koordinatensystem, das für Versätze verwendet wird
- der Drehpunkt des Manipulators
Shopfloor Assistant unterstützt mehrere Rahmenanweisungen:
- G93 -> Referenz-Basisvorrichtung
- G94 -> Zusätzliche Offset-Vorrichtung
- G113 / G114 / G96 -> Dreipunkt-Rahmendefinition
Jede bietet ein unterschiedliches Verhalten zur Steuerung von Positionsversätzen.
Diese Rahmenbefehle definieren das aktive Koordinatensystem, das bei der Anwendung von Rototranslationen verwendet wird.
Hinweis
Die in diesem Abschnitt beschriebenen Rahmenanweisungen (G93, G94, G113, G114, G96) basieren auf der SINUMERIK ONE-Syntax. Dieselben Transformationskonzepte gelten für andere unterstützte Steuerungen (zum Beispiel P30L), obwohl Rahmendefinitionen und Befehle abweichen können.
Unterstützte Rahmentypen
Die folgenden Rahmenanweisungen werden im NC-Editor unterstützt.
| Rahmen | Beschreibung |
|---|---|
| G93 | Referenz-Basisvorrichtung |
| G94 | Zusätzlicher Versatzrahmen |
| G113 / G114 / G96 | Dreipunkt-Vorrichtungsdefinition |
Diese Rahmenanweisungen definieren das aktive Koordinatensystem, das bei der Anwendung von Rototranslationen verwendet wird.
Bezugsrahmen
G93 — Referenzrahmen (Basisrahmen)
G93 definiert ein Bezugskoordinatensystem der Zelle.
Alle unter G93 angegebenen Bewegungen, Positionen und Versätze werden relativ zu diesem festen Basis-Vorrichtungsrahmen interpretiert.
Eigenschaften
- Definiert eine Referenz relativ zum Maschinennullpunkt
- Alle Koordinaten werden relativ zum aktiven G93-Rahmen interpretiert.
- Bei Verwendung in der Rototranslation bleibt der Drehpunkt im Raum fest
G94 — Zusätzlicher Versatzrahmen
G94 definiert einen zusätzlichen Offset-Rahmen, der auf den aktiven Bezugsrahmen angewendet wird.
Es hebt keine zuvor durch G93 definierte aktive Pivot Teach-Einrichtung auf. Stattdessen wird eine inkrementelle Transformation zur bestehenden Rahmendefinition hinzugefügt.
Eigenschaften
- Bietet inkrementelle Versätze relativ zu G93
- Ermöglicht das Stapeln mehrerer Versätze
- Nützlich für lokale Korrekturen oder Feineinstellungen
Modales Verhalten von G93 und G94
Sowohl G93 als auch G94 sind modale Befehle.
Sobald aktiviert, bleiben sie aktiv, bis:
- eine andere Rahmenanweisung überschreibt sie
- die Rahmenanweisung wird zurückgesetzt
Rahmenparameter sind optional — der Rahmen kann aktiv bleiben, ohne die Parameter explizit neu zu definieren.
Dreipunkt-Rahmendefinitionen — G113 / G114 / G96
G113, G114 und G96 definieren eine neue Rahmenreferenz unter Verwendung geometrischer Punktgruppen anstelle numerischer Versätze.
Eigenschaften
- Rahmen definiert unter Verwendung von geometrischen Bezugspunkten
- Nützlich zum Ausrichten von Werkzeugwegen an vorhandener Geometrie
- Oft verwendet beim Importieren oder Anpassen von Programmen
Verwendung von Rahmen im NC-Editor
Anleitung zur Verwendung von G93
Schritt 1 — Legen Sie die G93-Ursprungswerte fest
Legen Sie die gewünschten G93 Ursprungswerte fest, um das Basis-Koordinatensystem zu definieren.

Schritt 2 — Drücken Sie Akzeptieren
Transformationen auf folgende Punkte anwenden:
- die Verschiebung wird als Rototranslation weitergegeben
- Die Transformation verwendet die absolute Position des G93-Rahmens als Drehpunkt.
Schritt 3 — Zurücksetzen oder Abbrechen des G93-Blocks
Verwenden Sie die Befehlszeile <G93/>.
Anleitung zur Verwendung von G94
Schritt 1 — Legen Sie die G94-Offsetwerte fest
Definieren Sie G94-Offsetwerte.
Dieser Versatz wird additiv auf die vorhandenen G93/G96 und vorherigen G94 (sofern nicht aufgehoben) angewendet.

Schritt 2 — Drücken Sie Akzeptieren
Wenden Sie Transformationen auf Punkte an, die sich im G94-Block befinden:
- die Verschiebung wird als Rototranslation weitergegeben
- Die Transformation verwendet die absolute Position des G93-Rahmens als Drehpunkt.
- Wenn ein neuer G94 definiert wird, bevor der vorherige geschlossen wird, setzt der neue G94 den vorherigen G94-Versatzrahmen fort und verwendet ihn als Referenz.
Schritt 3 — Zurücksetzen oder Abbrechen des G94-Blocks
Verwenden Sie die Befehlszeile <G94/>.
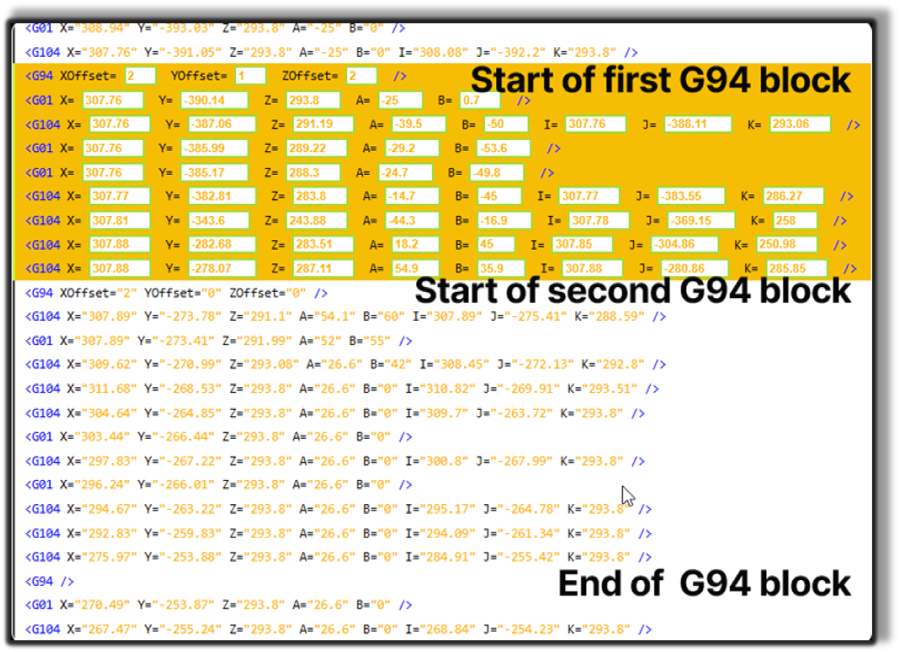
Nur die Punkte innerhalb des G94-Abschnitts erhalten den zusätzlichen lokalen Versatz.
Controllerspezifische Funktion (Sinumerik One)
Fahrzeugrahmen
Der Fahrzeugrahmen (VEHICLE_REF) wird als normaler Rahmen betrachtet und kann als Drehpunkt im Pivot Teach verwendet werden.
Es ist im Programm definiert und relativ zum vorherigen G93- oder G113/G114-Rahmen.
Die Verwendung dieses Rahmens ändert die tatsächlichen Punktkoordinaten nicht.
Eigenschaften
- direkt im NC-Programm definiert
- relativ zum vorherigen G93 oder G113/G114 Bezugssystem
- verwendbar als Drehpunkt-Referenz
- ändert die ursprünglichen Punktkoordinaten nicht
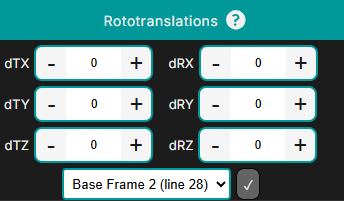
Schritt 1 — Legen Sie die OFFSET-Werte für VEHICLE_REF fest
Dieser Versatz wird additiv auf den vorherigen G93 oder G113/G114 Rahmen angewendet.

Schritt 2 — Drücken Sie Akzeptieren
Dieser Rahmen kann nun als Drehpunkt im Pivot Teach-Workflow verwendet werden.
Controller-Hinweis
Der Vehicle Frame (VEHICLE_REF) ist nur für Sinumerik-Steuerungen verfügbar.
Bedienereinblicke
- Verstehen Sie den Drehpunkt: Der aktive Rahmen (G93/G96 oder G94) definiert den Drehpunkt, der vom Pivot Teach Panel verwendet wird.
- G93/G96 sind stabile Bezugsrahmen.
- G94 bietet lokale inkrementelle Versätze und ist ideal für feine lokale Korrekturen.
- Rahmenbefehle sind modal und bleiben aktiv, bis ein anderer Rahmen definiert wird.