Définitions de cadres
Objectif
Les définitions de cadres jouent un rôle clé dans la manière dont les transformations sont appliquées au sein de la Pivot Teach (Rototranslation) Panel.
Chaque translation, rotation ou rototranslation combinée nécessite un Référentiel pivot qui définit :
- la origin de la transformation
- Le système coordinate utilisé pour offsets
- le pivot emplacement utilisé par le manipulator
Shopfloor Assistant prend en charge plusieurs instructions de trame :
- G93 -> Cadre de référence
- G94 -> Cadre décalé supplémentaire
- G113 / G114 / G96 -> Définition du référentiel à trois points
Chacun offre un comportement différent pour contrôler les décalages de position.
Ces instructions de repère définissent le système de coordonnées actif utilisé lors de l’application des rototranslations.
Note
Les instructions de cadre décrites dans cette section (G93, G94, G113, G114, G96) sont basées sur SINUMERIK ONE syntaxe. Les mêmes concepts de transformation s’appliquent à d’autres contrôleurs pris en charge (par exemple P30L), bien que les définitions de trame et les commandes puissent différer.
Types de trames pris en charge
Les instructions de trame suivantes sont prises en charge dans l’éditeur NC.
| Cadre | Description |
|---|---|
| G93 | Référentiel de base |
| G94 | Cadre décalé supplémentaire |
| G113 / G114 / G96 | Définition du référentiel à trois points |
Ces instructions de cadre définissent la active coordonnée system utilisée lors de l’application des rototranslations.
Référentiels
G93 — Référentiel (Cadre de base)
G93 définit un référentiel de la cellule.
Tous les mouvements, positions et décalages exprimés sous G93 sont interprétés par rapport à ce référentiel de base fixe.
Caractéristiques
- Définit un reference par rapport à la machine zero
- Toutes les coordonnées sont interprétées par rapport à l’active Cadre G93
- Lorsqu’elle est utilisée en rototranslation, le point pivot reste fixe dans space
G94 — Cadre décalé supplémentaire
G94 définit un Cadre décalé supplémentaire qui est appliqué au-dessus du référentiel actif.
Il annule not toute configuration active de Pivot Teach précédemment définie par G93. Au lieu de cela, elle ajoute une transformation incrémentale par-dessus la définition existante du frame.
Caractéristiques
- Fournit incremental décalages par rapport à G93
- Cela permet stacking plusieurs offsets
- Utile pour les corrections local ou les adjustments
Comportement modal de G93 et G94
Les G93 et G94 sont tous les deux modal commands.
Une fois activés, ils restent actifs jusqu’à ce que :
- une autre instruction de trame les supprime
- L’instruction de trame est réinitialisée
Les paramètres de trame sont optionnels — la trame peut rester active sans redéfinir explicitement les paramètres.
Définitions des référentiels en trois points — G113 / G114 / G96
G113, G114 et G96 définissent une nouvelle référence de cadre en utilisant des groupes ponctuels géométriques plutôt que des décalages numériques.
Caractéristiques
- Cadre défini en utilisant Points de référence géométriques
- Utile pour aligner les trajectoires d’outils à existing geometry
- Souvent utilisé lors de l’importation ou de l’adaptation de programmes
Utilisation des images dans l’éditeur NC
Comment utiliser G93
Étape 1 — Définir les valeurs d’origine de G93
Fixe le désiré Valeurs d’origine de G93 pour définir le référentiel de coordonnées de base.

Étape 2 — Appuyez sur Accepter
Appliquez des transformations aux points suivants :
- le décalage est propagé sous forme de rototranslation
- La transformation utilise la position absolue du G93 frame comme pivot
Étape 3 — Réinitialiser ou annuler le bloc G93
Utilisez la ligne de commande <G93/>.
Comment utiliser le G94
Étape 1 — Définir les valeurs de décalage du G94
Définissez G94 décalage values.
Ce décalage est appliqué de manière additive au-dessus du G93/G96 existant et du G94 précédent (si ce n’est pas annulé).

Étape 2 — Appuyez sur Accepter
Appliquez des transformations aux points qui se trouvent dans le G94 block :
- le décalage est propagé sous forme de rototranslation
- La transformation utilise la position absolue du G93 frame comme pivot
- si un nouveau G94 est défini avant la fermeture du précédent, le nouveau G94 continue depuis l’ancienne trame de décalage G94 et l’utilise comme référence
Étape 3 — Réinitialiser ou annuler le bloc G94
Utilisez la ligne de commande <G94/>.
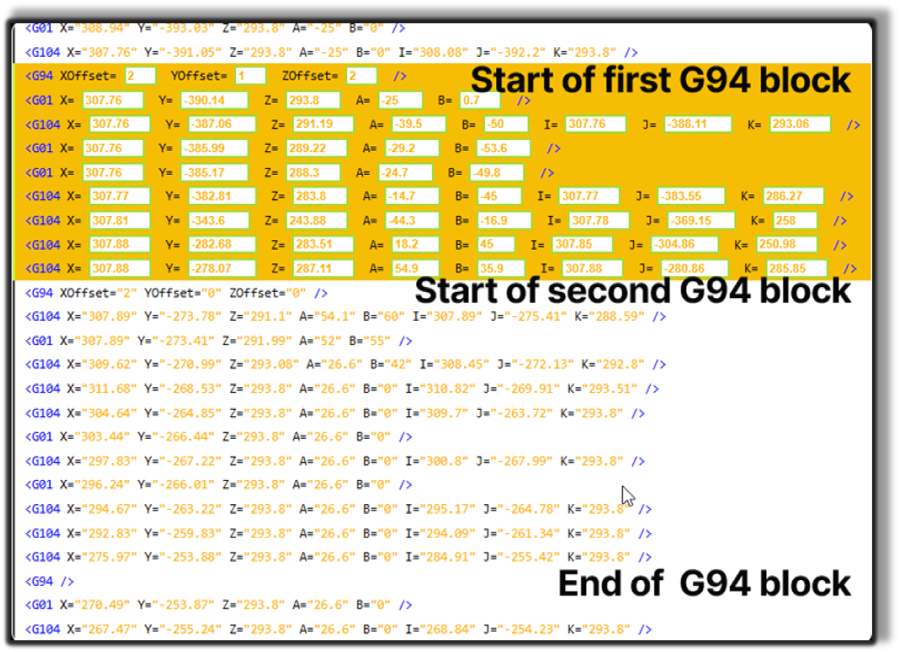
Seuls les points à l’intérieur de la G94 section bénéficient du décalage local supplémentaire.
Fonctionnalité spécifique à la manette (Sinumerik One)
Châssis du véhicule
Le Vehicle Frame (VEHICLE_REF) est considéré comme un référentiel normal et peut être utilisé comme point pivot dans Pivot Teach.
Il est défini dans le programme et est relatif au cadre G93 ou G113/G114 précédent.
L’utilisation de ce référentiel ne modifie pas les coordonnées réelles du point.
Caractéristiques
- défini directement dans le NC program
- par rapport à la G93 précédente ou G113/G114
- utilisable comme pivot reference
- Est-ce not modifié le point d’origine coordinates
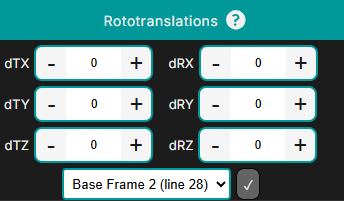
Étape 1 — Définir les valeurs de décalage VEHICLE_REF
Ce décalage est appliqué de manière additive au-dessus de la G93 ou G113/G114 précédente.

Étape 2 — Appuyez sur Accepter
Ce cadre peut désormais être utilisé comme point de pivot dans le workflow Pivot Teach .
Controller Note
Le Vehicle Frame (VEHICLE_REF) n’est disponible que pour Sinumerik controllers.
Informations sur les opérateurs
- Comprenez le pivot : le référentiel actif (G93/G96 ou G94) définit le pivot utilisé par le Pivot Teach Panel.
- G93/G96 sont des référentiels stables.
- G94 fournit des décalages incrémentaux locaux et est idéal pour des corrections locales fines.
- Les commandes de trame sont modales et restent actives jusqu’à ce qu’une autre trame soit définie.